艾欧智能发布 EmbodiFlow 2.0:多源具身数据统一处理,算法与工作流自由定义
从原始录制到可训练数据集,让具身数据处理更灵活、更高效。
今天,艾欧智能(IO-AI TECH)正式发布具身智能数据平台 EmbodiFlow 2.0。
产品介绍:https://www.embodiflow.com/zh/
使用文档:https://docs.embodiflow.com/zh/
这两年,具身数据的来源越来越丰富。机器人遥操作之外,越来越多团队开始用头戴设备录人类第一视角数据,用 UMI 夹爪采集操作数据。数据多了,新的麻烦也跟着来了。
我们和不少研发团队聊过,大家卡住的地方很像:
-
接一种设备,写一套脚本。每种设备的格式、模态、时间戳都不一样,换一种新设备,转换脚本就得重写一遍。
-
人类数据,处理链路很长。录下来的只有视频和传感器数据,手部姿态、相机位姿、深度都要另外算,还要脱敏、切片段,才能拿去训练。
-
好方法留不下来。质检、标注、格式转换靠各自的脚本,换个人、换批数据就跑不起来;想加一道新处理,只能等平台排期。
-
数据靠不靠得住,说不清。问题常常等训练效果不好才发现;模型训完,也很难说清用的是哪批数据。
EmbodiFlow 2.0 就是冲着这些问题来的。这次升级,我们把力气主要花在两件事上:把人类数据处理做强,让数据工作流可以按你的需要自己定义。
3 分钟看懂具身智能数据平台 EmbodiFlow 2.0
- 多源数据统一处理
以前:主要面向机器人遥操作数据,其他设备的数据要自己转换
现在:遥操作、人类第一视角、UMI 数据都能直接处理,统一输出 LeRobot v3
- 算法与工作流自由定义
以前:处理流程由平台提供,新需求要等适配
现在:内置算法和模板开箱即用,自研算法也能接进来,流程自己搭
- 可信的数据闭环
以前:侧重标注与导出,数据集没有固定版本
现在:质检、回放、版本到训练部署一站完成,每个模型都能追溯到原始录制
一句话:换了新设备、来了新需求,不用再从头写脚本。平台把基础算法和模板备好,你在上面搭出自己的数据处理流程。
01|多源数据统一处理,重点强化人类数据
不同的采集方式,录下来的数据差别很大。遥操作数据有多路相机和关节状态;人类数据通常只有视频和传感器信息,要补的东西最多;UMI 数据又有自己的标定和定位流程。
三类数据,各有现成的处理流程
-
机器人遥操作数据:多路相机、关节状态和动作,上传后自动整理、质检,随时可以回放
-
人类第一视角数据:人脸脱敏、手部姿态、相机位姿、深度,由平台自动补齐
-
UMI 数据:标定、建图定位、夹爪开合识别,流程现成可用
不用再为每种数据各写一套脚本。录制上传之后,平台按对应的工作流自动开始处理。
人类数据,这一版投入最多
以前处理一段第一视角录制,要自己串起好几个开源模型、写不少衔接代码,换一款头戴设备往往又得重来。
现在,录制一上传,平台就按人类数据工作流自动完成人脸脱敏、手部姿态估计、质量检查和任务片段切分。
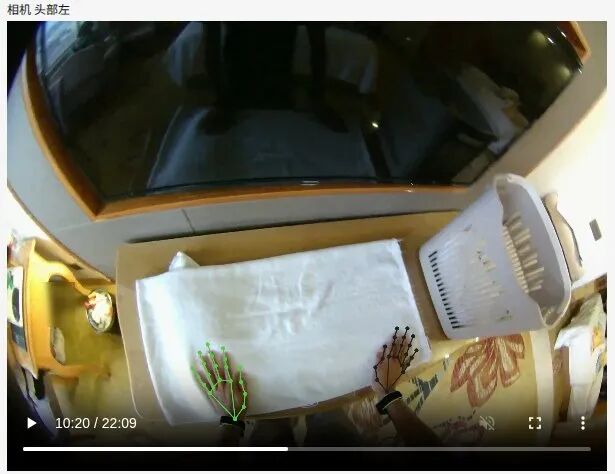
第一视角录制:手部关键点叠加在头部相机画面上
在我们的演示数据里,一段 22 分钟的叠毛巾录制,被自动切成了 63 个任务片段,每段都附上了任务描述,审核确认后就能拿去训练。
统一成 LeRobot v3,训练工具链直接能用
各种设备的数据对齐时间轴后,统一输出 LeRobot v3。后面的质检、筛选、增强只需要做一套,导出的数据集也能直接用 LeRobot、Hugging Face 的工具读取。
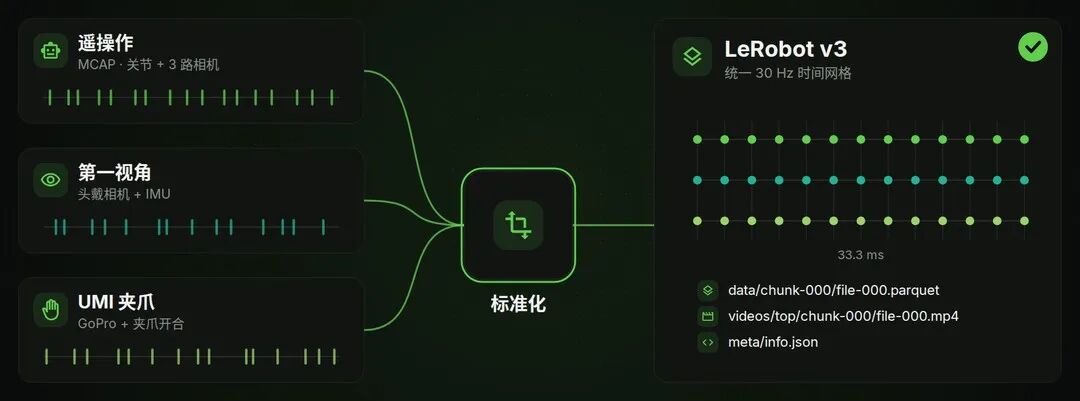
不同设备的录制,对齐后统一输出 LeRobot v3
统一的是格式,不是抹平差异:每种数据的动作含义和属性都会保留下来,管理起来更规范。
02|内置模板开箱即用,自研算法灵活接入
每个团队的设备、处理方法和模型需求都不一样,很难有一条通用的流程。所以 2.0 把处理流程拆成了一个个算法:工作流里的每一步,都可以换掉,也可以新增。
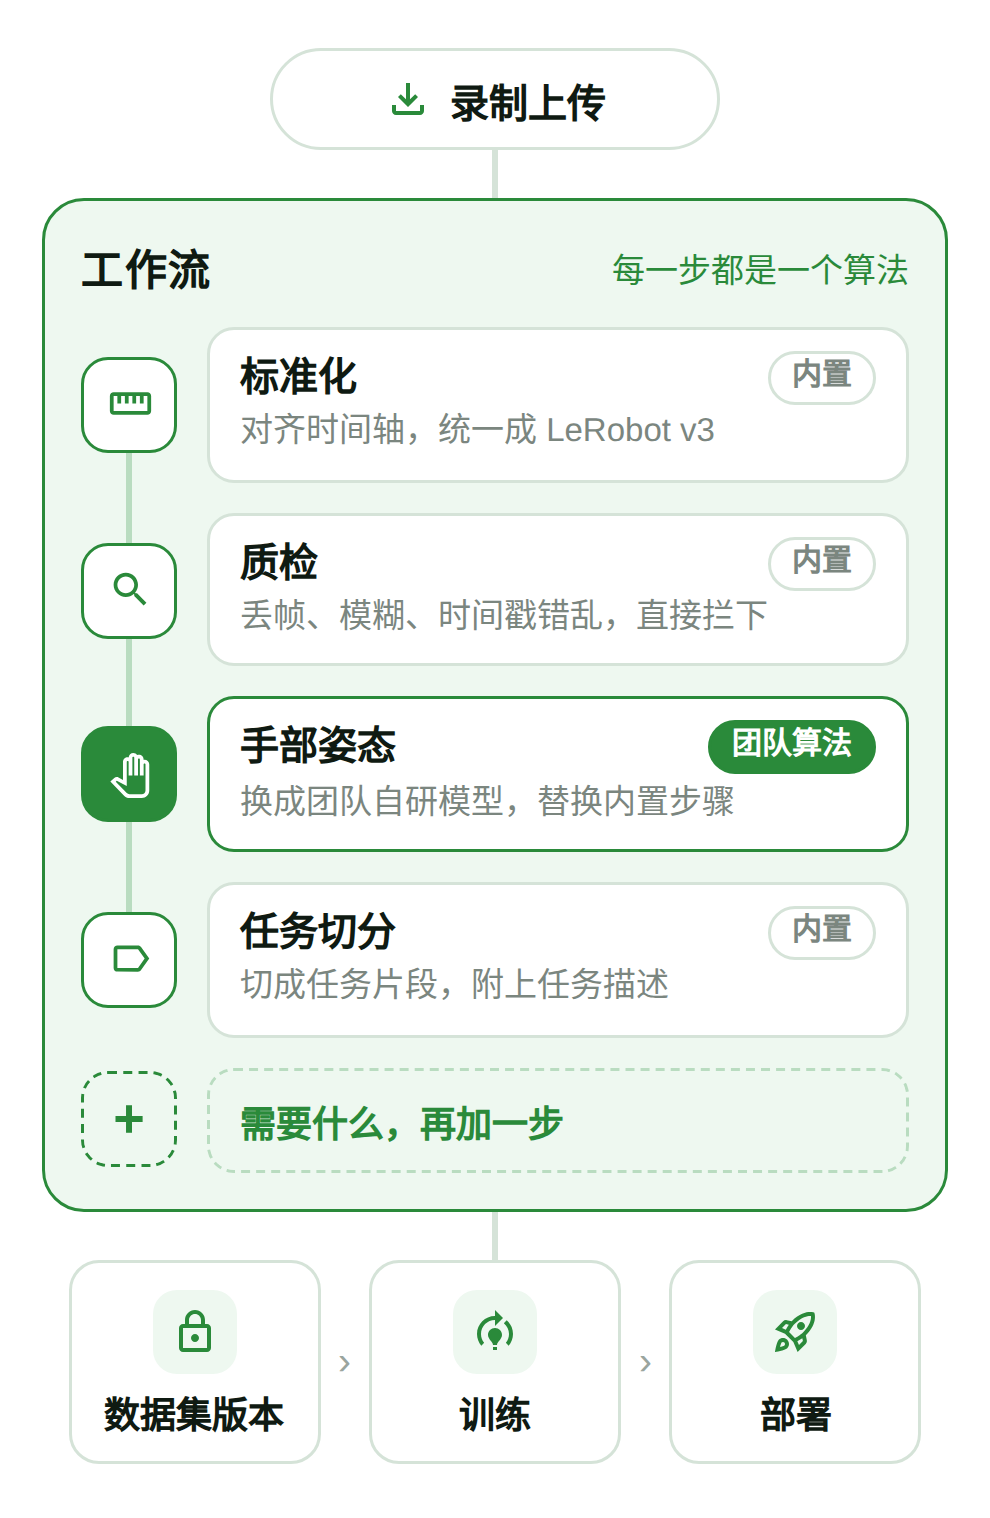
工作流由算法组成,内置算法与团队算法并列
先用现成的
标准化、质检、切分、导出这些常用环节,平台都内置了算法;人类数据常用的手部姿态、相机运动、深度估计也已经就绪。机器人遥操作、人类第一视角等数据都有官方工作流模板,新项目直接套用,改几步就是你自己的流程。
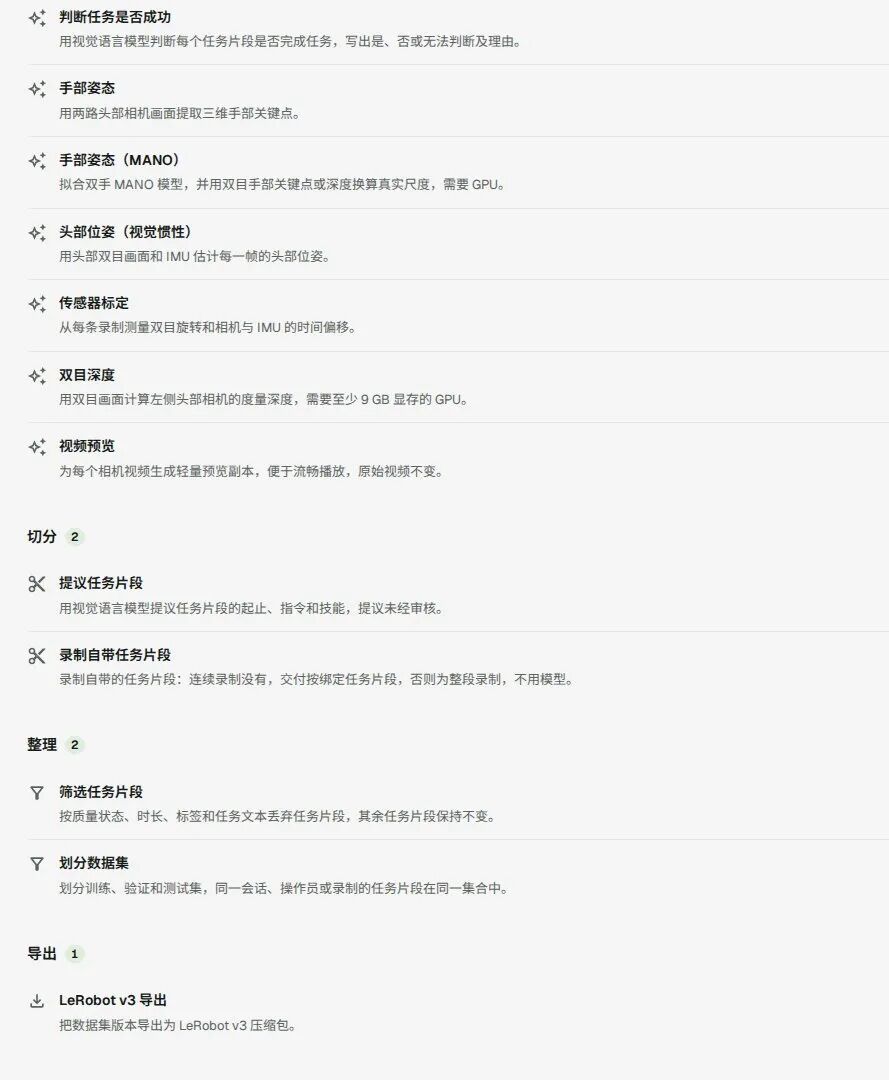
内置算法库
再接上自己的
很多团队手里都有更适合自家场景的方法,比如一套自研的手部姿态模型,或者一条“夹爪必须全程在画面里”的质检规则。
在 2.0 里,可以直接在浏览器里把它写成算法,已有的算法程序也能接进来。挑一条真实录制试跑,效果满意就保存成一个版本。
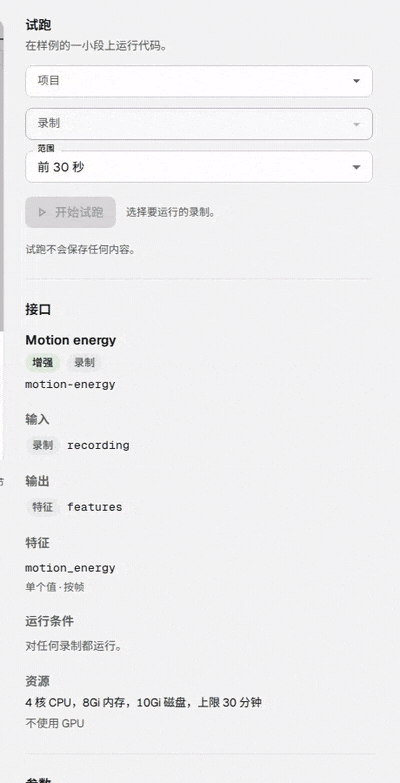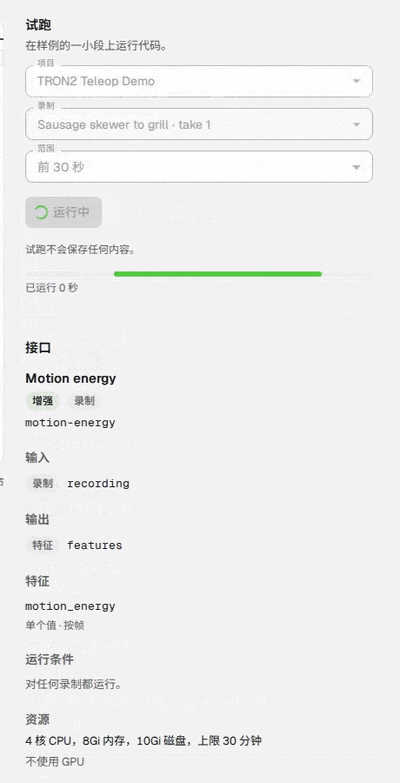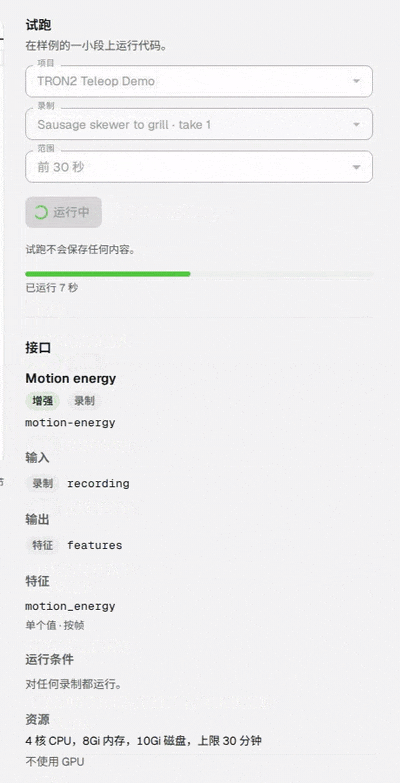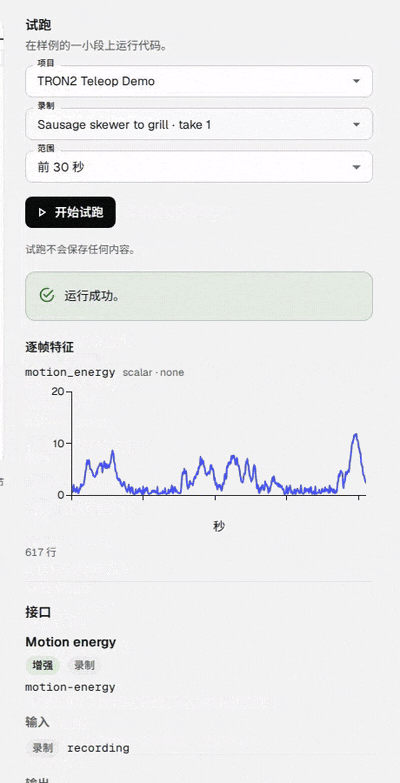
挑一条录制试跑,结果直接画成曲线
接着把它拖进工作流,替换对应的内置步骤,发布到项目。之后每一条新上传的录制,都会按你的方式自动处理,不用再手动跑脚本。
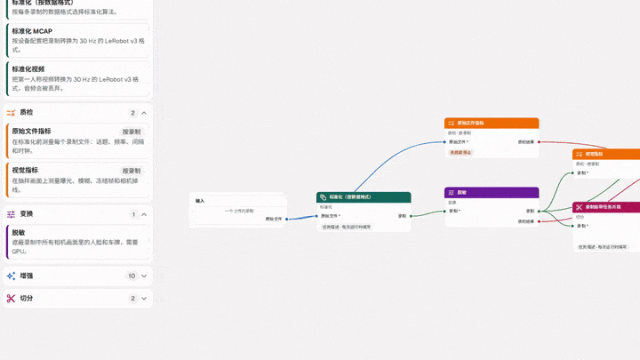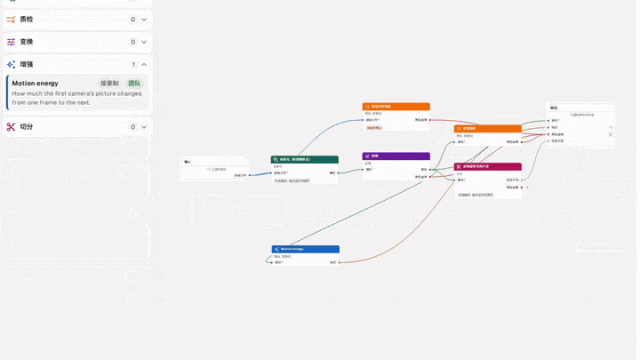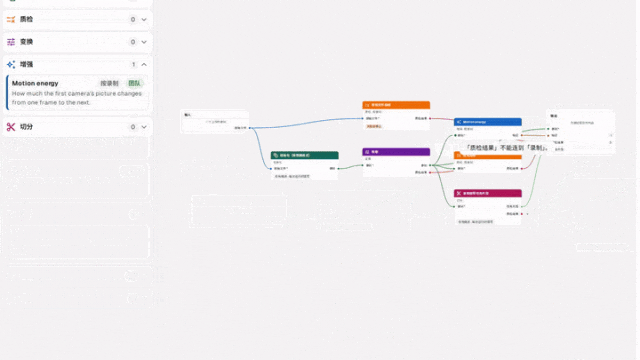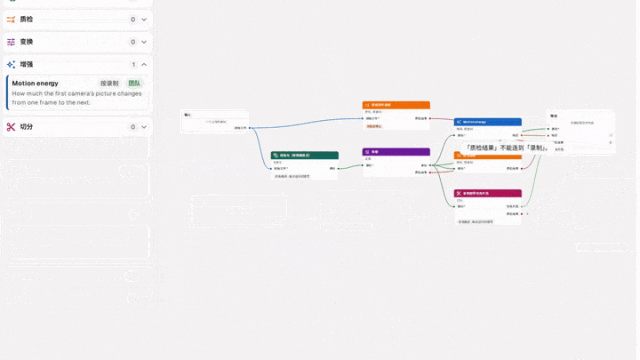
把团队算法拖进工作流
好方法沉淀下来,全队都能用
工作流在画布上拖拽编排,先小范围试跑,再正式发布。发布之后,运行交给平台;每个算法版本、每次修改都有记录。
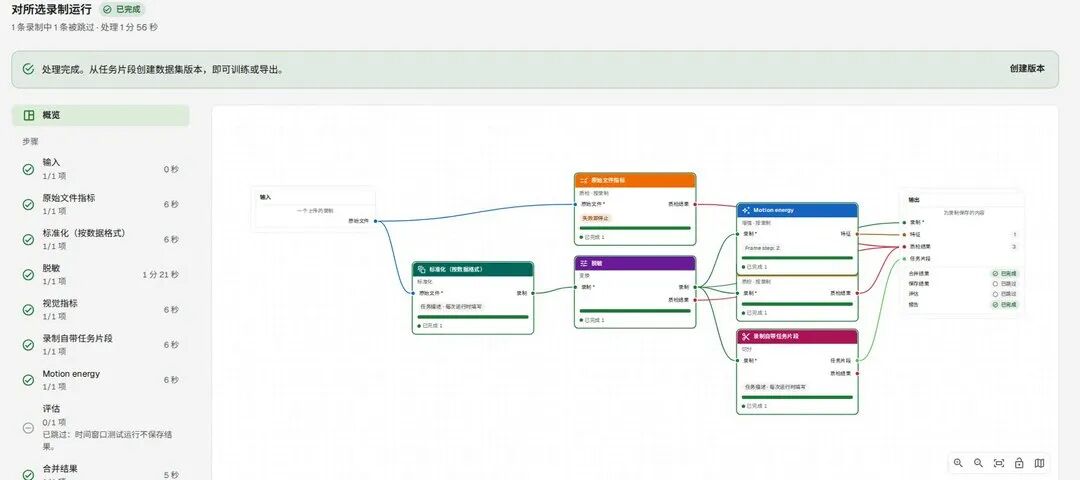
团队算法和内置的标准化、脱敏步骤,在同一次运行中完成
好用的处理方法,不再只留在某个人的电脑里;碰到新设备、新需求,团队可以自主扩展处理流程,减少对平台定制适配的依赖。
03|从质检到训练可信的数据闭环
数据处理完,团队最常问两个问题:这批数据靠得住吗?训出来的模型,说得清用了哪些数据吗?
同步回放,数据对不对一眼看出来
多路视频、关节曲线和传感器信号沿同一条时间轴同步回放,采集时哪里出了问题,看一遍就能定位。播放器基于我们自研并开源的 ROSView和 LeRobot Studio。
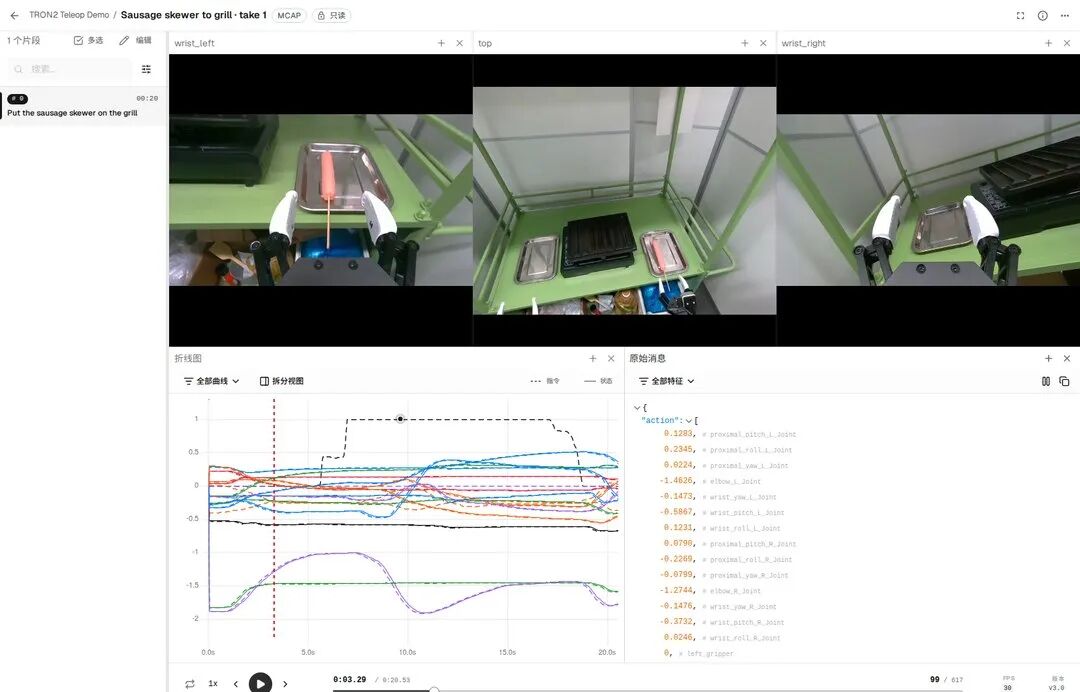
三路相机、关节曲线与原始消息同步回放
坏数据在入口拦下
丢帧、时间戳错乱、画面模糊,这类问题以前常常等训练效果不好才被发现。现在数据一上传就先做质检,有问题的直接拦下;剔除可以精确到单个任务片段,一条录制里能用的部分照样留着。
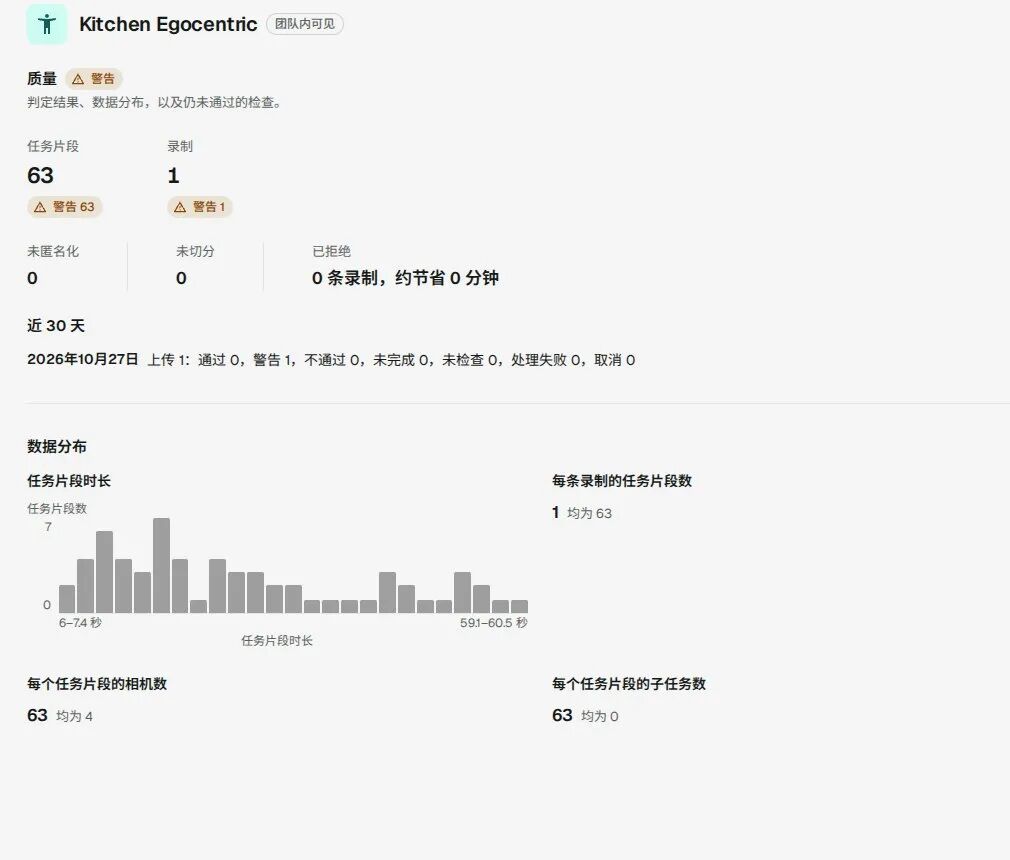
质量页:判定结果与数据分布
AI 先标,人来确认
很长的连续录制,AI 可根据录制内容提出任务片段边界、任务描述和技能标签建议,标注员在此基础上进行审核、调整与确认,减少重复的人工切分与标注工作。
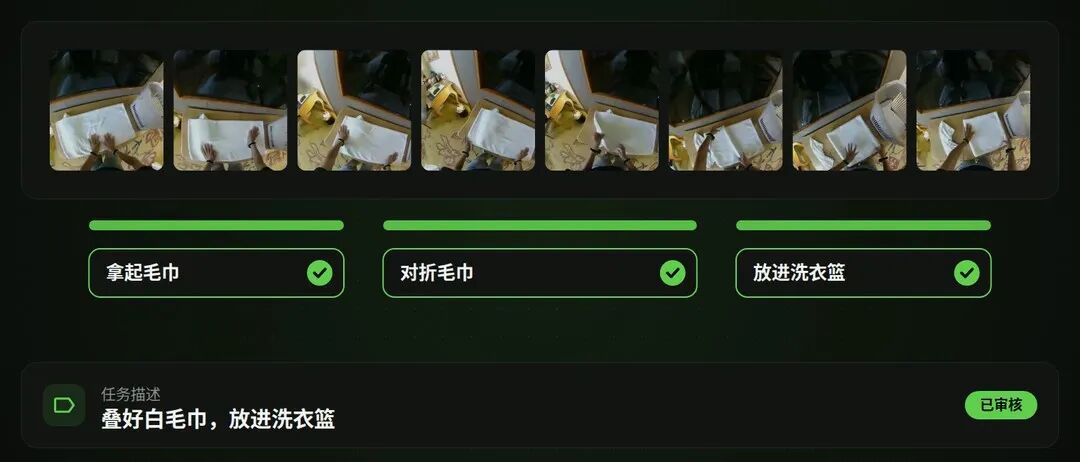
AI 切好片段、写好描述,人工审核确认
版本固定,结果有据可查
处理、审核好的数据存成数据集版本,创建后就固定下来,之后新增的数据不会影响它。用了哪些录制、哪个算法版本、什么参数,都有记录。
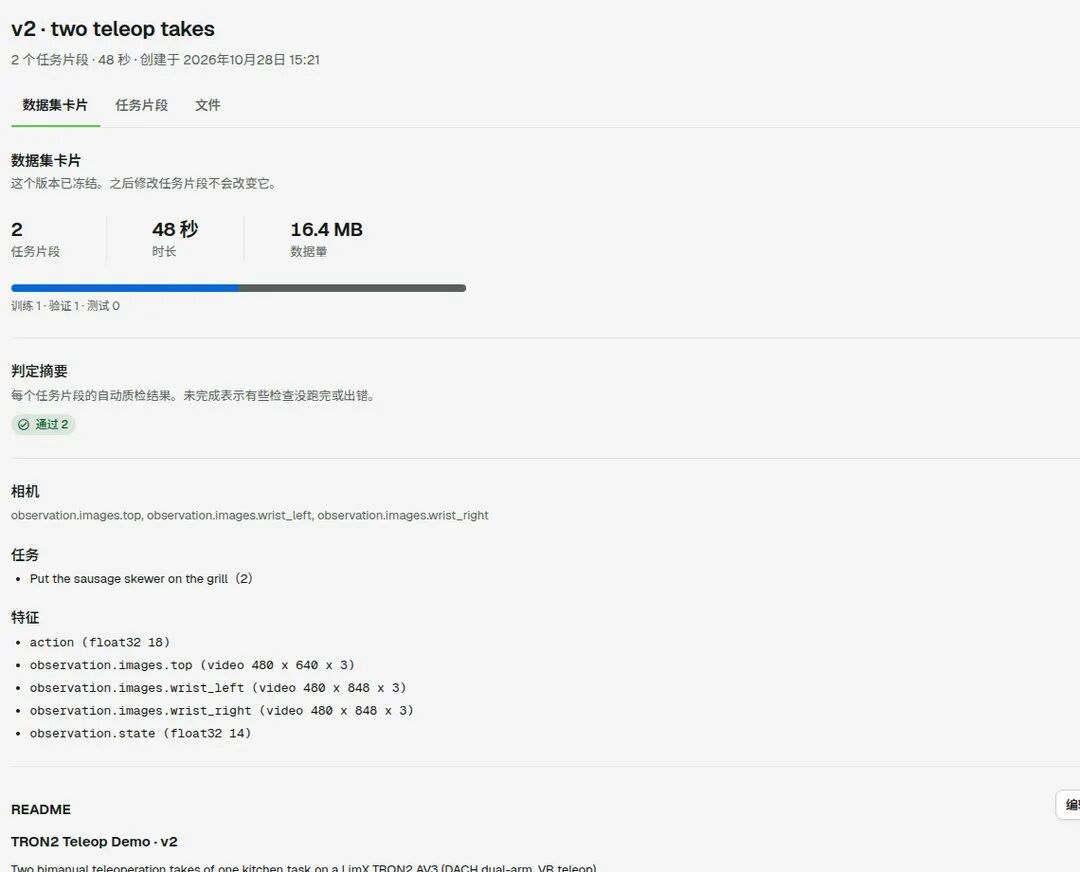
数据集版本:创建后即固定
选好版本,直接训练、部署
选一个数据集版本就能发起训练,ACT、π0 等主流机器人策略和 VLA 模型都支持。训练完先做离线评估,上真机前心里有数;最后生成部署包,衔接机器人上的部署验证。
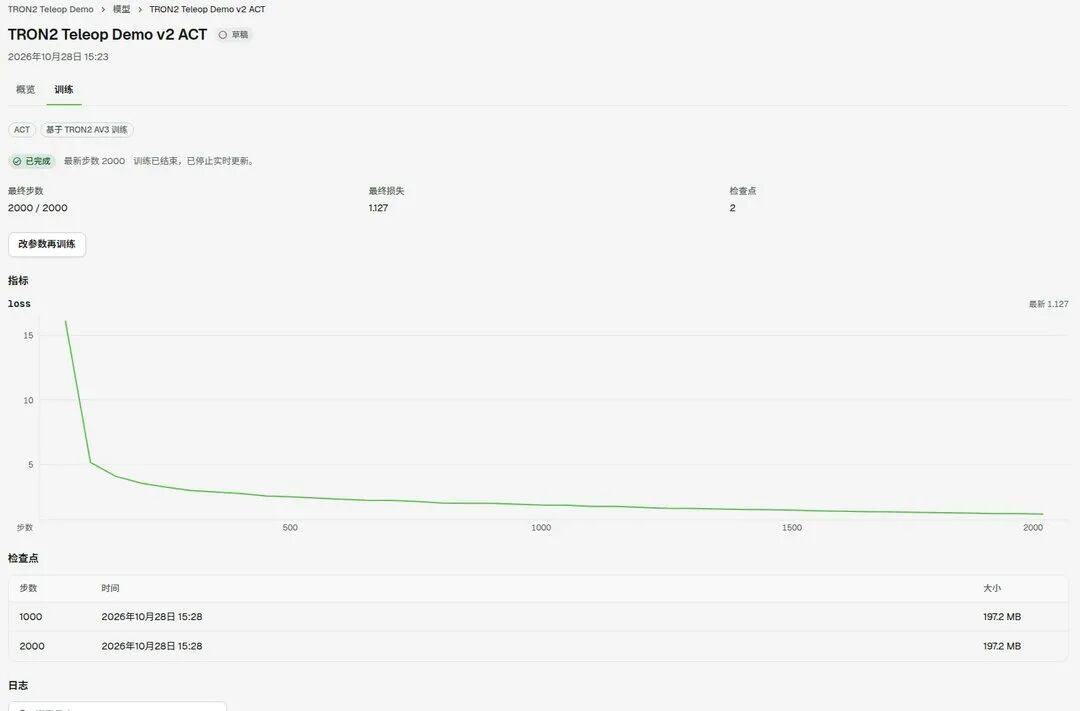
在固定的数据集版本上训练 ACT
从录制到模型,一条线走下来:任何一个模型,都能一路追溯到它用的数据集版本和原始录制。
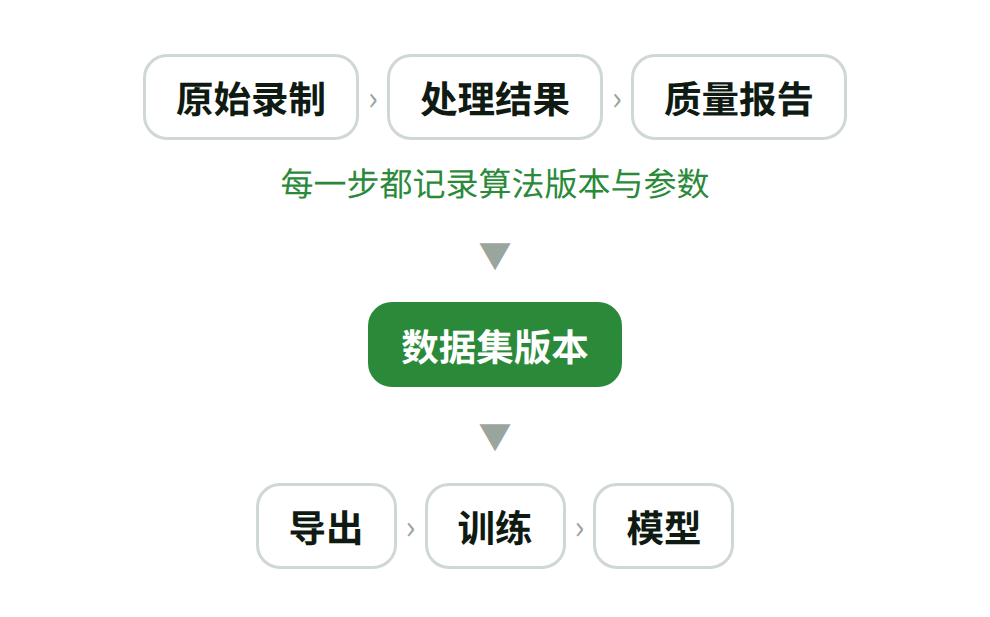
从模型追溯到原始录制
04|开放兼容,灵活部署
很多团队已经有自己的采集设备、算法和训练环境。用 EmbodiFlow,不需要推倒重来。
接进现有工具,也能交给 AI 助手
平台的能力都开放了接口,可以接进团队现有的脚本和工具链,也兼容 LeRobot 与 Hugging Face 工具链。还可以直接让 Claude、Cursor 这样的 AI 助手来操作,比如:
“写一个检查夹爪是否全程可见的质检算法,加进遥操作工作流,用三条录制测试后发布。”
AI 助手沿用你本人的权限,所有操作都有记录。
云端或本地,按需选择
- SaaS 团队版 快速启用
云端服务,免运维,开通就能用
- 工作站版 数据不出实验室
预装平台的本地 GPU 工作站,支持完全离线,适合高校实验室和需要在本地处理数据的团队
- 企业定制版 多团队协作
部署在企业私有云,支持多节点协作,可按需集成现有系统
各版本功能一致,数据和算法始终归你所有。
从真实世界数据,到可持续的机器人学习
真实世界数据是机器人学习的基础。可从录制到能用的训练数据,中间这段路往往最费人力。
从 TeleXperience机器人遥操作数据采集系统、SenseXperience真实世界人类数据采集系统,到 EmbodiFlow具身智能数据平台,艾欧智能想把从采集、处理到模型研发的这段路,和大家一起走顺。
EmbodiFlow 2.0 是其中重要的一步:让每一段真实世界的录制,都更快变成能用的数据。
了解更多产品详情,欢迎联系我们:
公司官网:https://io-ai.tech/
电话:(+86) 0755-88658665