具身智能数据管理平台
Embodiflow 是面向具身智能研发的企业级数据管理平台,覆盖数据采集、上传、标注、质检、导出、模型训练与推理部署的完整链路,用于把多机器人、多传感器采集的异构数据治理为可直接训练的标准数据集。
要解决的问题
具身智能团队的研发瓶颈多数出现在数据环节,而非模型环节。三类问题最常见:
- 数据链路断裂:采集、标注、审核、格式转换由不同工具承担,数据在系统之间反复搬运,质量口径无法统一,出现问题时无法回溯到具体环节。
- 格式与机型碎片化:不同厂商的机器人、不同的采集方式各自产出私有格式,每次接入新机型都要重写一次数据处理代码。
- 多人协作缺过程管理:标注与审核由多人并行完成,缺少任务状态、进度与质量的可观测口径,交付质量依赖个人经验。
Embodiflow 把上述环节收敛到一个平台内,以 ROS 数据模型为基准统一格式,以角色与模块权限约束操作范围,以任务状态机承载标注与审核过程。
适用场景
| 用户类型 | 典型角色 | 核心需求 | 平台对应能力 |
|---|---|---|---|
| 机器人本体企业 | 算法工程师、嵌入式工程师 | 设备接入、操作数据采集、模型训练与真机部署 | 设备管理、采集任务、模型训练、模型推理 |
| 数据服务企业 | 标注项目经理、标注员、审核员 | 标注任务管理、多角色协作、质量控制与交付 | 标注任务、字典管理、数据质检、数据导出 |
| 高校与研究机构 | 研究生、科研人员 | 数据集构建、多模型训练、实验复现 | 数据上传、格式转换、LeRobot 可视化、模型训练 |
| 制造与集成商 | IT 工程师、运维工程师 | 私有化部署、数据不出网、权限与审计 | 私有化部署、模块权限、访问审计、运维监控 |
核心能力
| 能力 | 说明 |
|---|---|
| 数据标准化 | 以 ROS 为基准,把智元、松灵、睿尔曼等采集系统的数据转换为 MCAP 标准格式后统一管理 |
| 机型适配 | 内置 23 款机器人机型的可视化模型,覆盖双臂、人形、协作臂与移动平台 |
| 数据质检 | 按帧率、Topic 连续性、时间同步、丢帧等规则自动检测,输出可视化诊断报告 |
| 标注与审核 | 自然语言语义标注与相机视角物品标注,配套任务状态机、人工二次审核与打回返工 |
| 格式导出 | 支持导出为 LeRobot、HDF5、RLDS、MCAP、JSON、CSV 等 12 种目标格式 |
| 模型训练 | 内置 11 个策略模型,支持 PyTorch 与 JAX 两类框架、单机与多卡训练 |
| 模型推理 | 训练完成的检查点可部署为推理服务,支持模拟推理、MCAP 数据测试与边缘离线部署 |
| 权限与审计 | 6 类角色叠加 50 个模块权限键,支持 IP 白名单与操作审计 |
| 私有化部署 | 数据落在客户自有对象存储或本地存储,平台可完全离线运行,不回传数据 |
功能概览
侧栏按四个分组组织功能,本文档收录 25 个入口。
| 分组 | 入口 | 主要功能 |
|---|---|---|
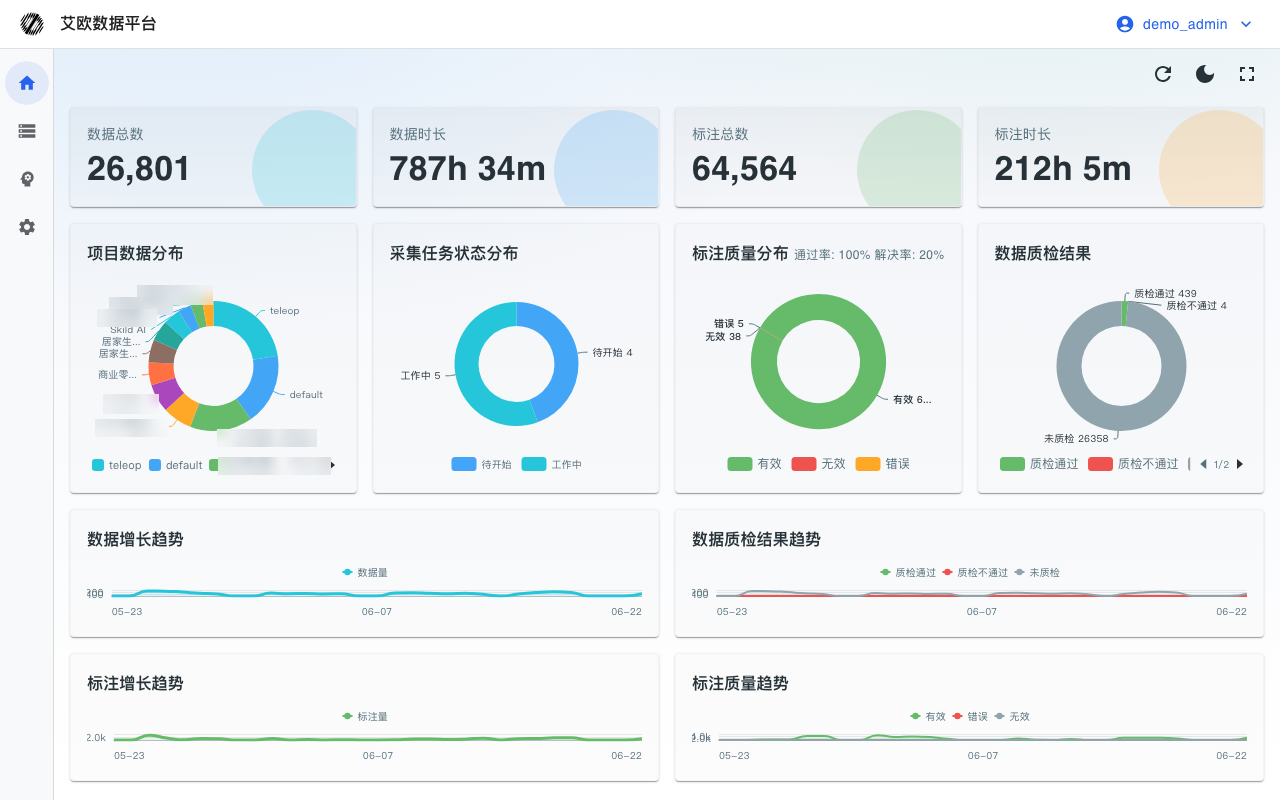
| 概览 | 概览 | 数据量、标注量、质量分布、项目进度与近期活动 |
| 数据 | 数据 | 数据集检索、筛选、预览、批量操作 |
| 数据 | 上传 | 本地上传、视频与音频转 MCAP、LeRobot 数据集导入 |
| 数据 | 采集 | 采集任务创建、分配、进度跟踪 |
| 数据 | 标注 | 标注任务、任务状态流转、批量标注、问题标注 |
| 数据 | 质检 | ROS 录制质检规则、执行与报告 |
| 数据 | 字典 | 技能、对象、目标、状语、标注标签、数据标签的统一口径维护 |
| 数据 | 图表 | 动作规划、动作关系、时长分布、依赖关系、标注日历 |
| 数据 | 技能 | 机器人技能库与版本管理 |
| 数据 | 导出 | 12 种目标格式导出、导出历史与额度管理 |
| 数据 | LeRobot | LeRobot 数据集的浏览器内预览与回放 |
| 模型 | 训练 | 训练任务创建、参数配置、指标监控、检查点管理 |
| 模型 | 推理 | 推理服务部署、模拟测试、MCAP 测试、离线边缘部署 |
| 模型 | 动作 | 动作重定向与运动数据管理 |
| 管理 | 项目 | 项目创建、可见范围、成员与生命周期 |
| 管理 | 用户 | 账号管理、角色分配、模块权限、CSV 批量导入 |
| 管理 | 机器人 | 机型登记、参数与维护记录 |
| 管理 | 设备 | 设备注册、Agent 安装、资源监控、视频流接入、远程接管 |
| 管理 | 云存储 | 8 种对象存储的接入与凭据管理 |
| 管理 | 流程 | 匹配规则、动作规则与工作流编排 |
| 管理 | 插件 | 插件安装、启用、停用与开发 |
| 管理 | 回收站 | 各模块逻辑删除数据的统一查看与恢复 |
| 管理 | 额度 | 导出、训练、推理资源的配额与用量 |
| 管理 | 系统 | 系统参数、任务队列、主题与布局、许可证 |
| 管理 | 运维 | 系统日志、任务队列、WebRTC 状态、权限审计 |
使用前提
| 项 | 要求 |
|---|---|
| 浏览器 | 最新版 Chrome 或 Edge。视频与音频转 MCAP 依赖 MediaStreamTrackProcessor,仅这两个浏览器支持 |
| 账号 | 由管理员创建并分配角色。平台不开放自助注册 |
| 权限 | 角色决定可见菜单,模块权限决定具体操作能力。未配置的模块为禁止 |
| 网络 | 使用云端实例时需可访问平台地址;私有化部署时按现场网络策略开通端口 |
| 对象存储 | 上传与导出需要至少一个可用的云存储连接,由管理员配置 |
平台架构
平台由 Web 应用与后台服务组成,职责边界如下。
| 层级 | 组成 | 职责 |
|---|---|---|
| 客户端 | 浏览器、机器人端 Agent | Web 端完成管理、标注与预览;Agent 完成本地打包、压缩与质量检查后批量入库 |
| 应用层 | Web 应用、RESTful API | 账号与权限、数据与任务编排、页面交互;全部服务端能力通过 RESTful API 暴露 |
| 任务层 | 任务队列与后台 Worker | 数据导入解析、视频转码、格式转换、质检、导出等长时任务异步执行并回报进度 |
| 计算层 | 训练服务、推理服务 | 训练任务的调度、执行与检查点管理;推理服务的部署与调用 |
| 存储层 | 数据库、对象存储或本地存储 | 元数据入库;原始数据与产物存放于客户自有对象存储或本地磁盘 |
| 实时层 | WebRTC 网关 | 设备视频流接入与远程接管 |
平台以存储与程序分离的方式部署:数据可落在客户自有对象存储中,访问权限由客户侧掌控。
角色
| 角色 | 职责范围 | 默认可见菜单 |
|---|---|---|
| 管理员 | 项目、账号与权限、云存储、系统配置、审计 | 全部 |
| 项目经理 | 建项目、选数建任务、指派与跟进、导出 | 数据、模型、管理(除云存储、回收站、额度、系统、运维) |
| 采集员 | 领取并执行采集任务、上传数据、查看设备 | 概览、数据、上传、采集、质检、设备 |
| 审核员 | 审核标注结果、判定合格或打回 | 概览、采集、标注、字典、图表 |
| 标注员 | 执行标注、提交审核 | 概览、采集、标注、字典、图表 |
| 访客 | 只读访问 | 概览 |
角色决定菜单可见范围,模块权限在此基础上按功能粒度收窄。两者的关系与配置方式见 权限说明 与 模块权限。
平台支持对机器人设备进行集中监控与远程接管:
部署形态
平台支持两种部署形态,操作方式完全一致,差异在数据存放位置与升级方式。
| 部署形态 | 数据位置 | 升级方式 |
|---|---|---|
| 云端实例 | 平台提供的独立云环境 | 平台侧统一升级 |
| 私有化部署 | 客户私有云或本地机房,可对接客户自有对象存储 | 由交付工程师协助升级 |
私有化部署分为工作站版本与集群版本。两个版本功能一致,差异在算力与容量:工作站版本为单台塔式服务器,集群版本基于 Kubernetes,任一节点整机故障时业务与数据不中断。选型按常态同时采集的机器人数量确定,不按使用人数。硬件与环境条件见随合同交付的《部署需求清单》。
阅读路径
按岗位的阅读顺序
按岗位顺序阅读,可减少跨页跳转。
| 岗位 | 阅读顺序 |
|---|---|
| 管理员 | 权限说明 → 模块权限 → 项目与用户 → 云存储 → 运维监控 → 备份与升级 |
| 项目经理 | 数据管理 → 新建标注任务 → 标注任务 → 数据导出 → 分析图表 |
| 标注员 | 快速上手 → 标注任务状态 → 标注员操作指南 → 字典管理 |
| 审核员 | 审核员操作指南 → 权限说明 → 数据质检 |
| 采集员 | 采集员操作指南 → 设备管理 → 数据上传 |
| 算法工程师 | 数据格式 → 数据导出 → 模型训练 → 模型推理 → LeRobot 数据集与训练 |
各角色入口
各角色的入口页:
| 岗位 | 入口 |
|---|---|
| 全部角色 | 快速上手 |
| 管理员 | 权限说明、模块权限 |
| 项目经理 | 新建标注任务、数据管理 |
| 标注员 | 标注员操作指南 |
| 审核员 | 审核员操作指南 |
| 采集员 | 采集员操作指南 |
| 算法工程师 | 数据格式、模型训练 |
下一步
了解平台整体结构与使用前提后,从快速上手开始第一个操作流程。
| 页面 | 用途 |
|---|---|
| 快速上手 | 登录、界面构成与最小闭环操作 |