HDF5 数据集
HDF5(Hierarchical Data Format version 5)以组与数据集组织层级数据。平台将已标注的录制数据导出为 HDF5,供平台之外的训练框架读取。
定义
| 项 | 说明 |
|---|---|
| 存储单位 | 单个 .hdf5 文件,文件内为组与数据集构成的树 |
| 分组 | 按导出参数把原始文件分组,每组写入一个 chunk_NNN.hdf5 |
| episode | 标注任务对应 /data 下的一个组 |
| 帧对齐 | 同一 episode 内各数据集按帧下标逐一对应 |
规则与流程
入库导入
平台在预处理阶段把以下来源的 HDF5 录制转换为 MCAP 后入库。入库后可在平台内查看与标注,并再次导出为 HDF5。
| 来源 | 预处理动作 |
|---|---|
| Agilex | io_hdf5agilex2mcap |
| Realman | io_hdf5realman2mcap |
| Dobot | io_hdf5dobot2mcap |
| Limx | io_hdf5limx2mcap |
| Unix | io_hdf5unix2mcap |
导出规则
| 规则 | 说明 |
|---|---|
| 分组 | 每 chunk_size 个原始文件归入一个分块文件,分块编号从 1 起、三位补零 |
| 抽样 | 写入前按 hz 对每路消息做等间隔抽样 |
| episode 划分 | sidecar JSON 的每个 subtasks 项写入一个 data/episode_NNN 组;无 sidecar JSON 时整段录制写入一个 episode |
| 转换来源 | MCAP 输入经 io_mcap2hdf5;Agibot 解压目录经 io_agibot2hdf5 |
| 合并 | 转换产物由 merge_chunks.py 按 chunk_size 合并,分块编号保持连续 |
| 归档 | 全部分块文件打包为一个归档,默认 tar.gz |
导出结果
导出任务完成后,可在导出记录中查看状态并下载归档。


参数与字段
导出参数
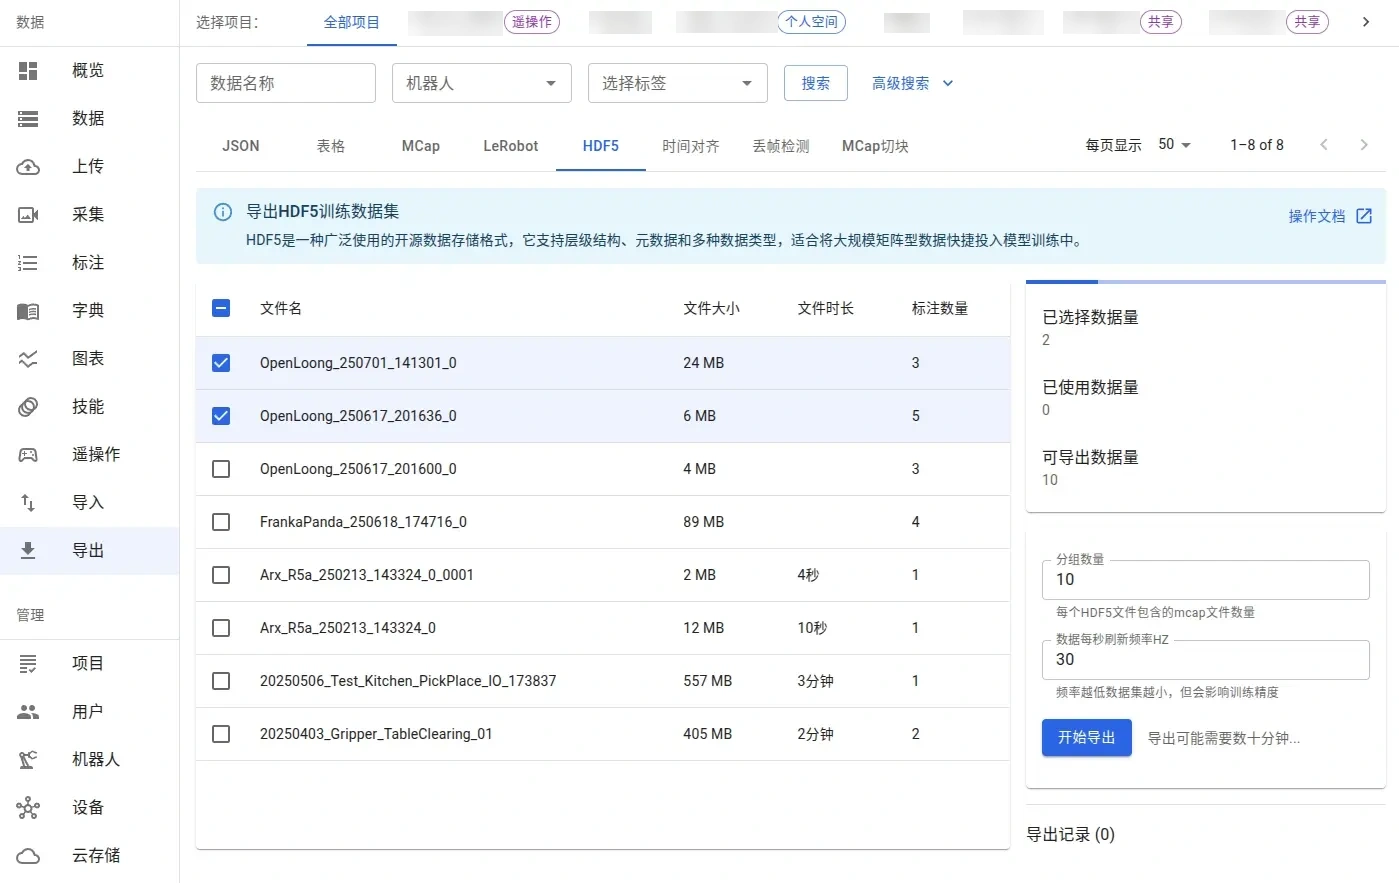
导出界面提供以下参数,写入依据为转换命令的 --chunk_size 与 --hz。
| 参数 | 类型 | 必填 | 默认值 | 取值范围 | 说明 |
|---|---|---|---|---|---|
chunk_size(分组数量) | 整数 | 是 | 10 | 1–100 | 每个 HDF5 文件包含的原始文件数量;取 1 时原始文件与分块文件一一对应 |
hz(数据每秒刷新频率) | 整数 | 是 | 30 | 1–60 | 写入前对每路消息做等间隔抽样;采样帧网格固定为 30 Hz,抽样频率只改变各帧取到的消息 |
数据选择与参数面板见下图。
目录结构
chunk_001.hdf5
├── data/
│   ├── episode_001/
│   │   ├── action
│   │   ├── observation.gripper
│   │   ├── observation.images.<camera>
│   │   └── observation.state
│   └── episode_002/
└── meta/
每个 episode 组下按字段写入数据集,形状以帧数 T 开头。
| 数据集 | 形状 | 内容 |
|---|---|---|
action | (T, D) | 下发的关节指令 |
observation.state | (T, D) | 关节观测值 |
observation.gripper | (T, 2) | 夹爪观测值,约定为 [right_gripper, left_gripper] |
observation.images.<camera> | (T,) | 每帧一张 JPEG 编码图像,元素为 uint8 变长数组 |
每个 episode 组附带以下属性。
| 属性 | 类型 | 说明 |
|---|---|---|
task | 字符串 | 标注的自然语言任务描述 |
task_zh | 字符串 | 任务描述的中文文本 |
score | 数值 | 动作质量评分,缺省为 -1 |
/meta 组的内容随输入来源不同。
| meta 内容 | 来源 | 说明 |
|---|---|---|
| 特征元数据 | io_mcap2hdf5 | 各字段的 dtype、shape、names 写入 meta 组属性 |
| 机器人型号与 URDF | io_agibot2hdf5 | meta.robot_type 属性与 meta/urdf |
| 相机内外参 | io_agibot2hdf5 | meta/camera/<camera>/intrinsic 与 extrinsic(JSON 文本) |
读取方法
h5py 可直接读取分块文件。
import h5py

with h5py.File("chunk_001.hdf5", "r") as f:
    episodes = list(f["data"].keys())          # episode_001, episode_002, ...
    episode = f["data/episode_001"]
    task = episode.attrs["task"].decode()      # 自然语言任务
    score = episode.attrs["score"]             # 动作质量评分
    actions = episode["action"][:]             # (T, D)
    state = episode["observation.state"][:]    # (T, D)
    frames = episode["observation.images.camera_01"][:]  # 每帧 JPEG 字节
口径与依据
| 项目 | 取值 | 依据 |
|---|---|---|
| 分块命名 | chunk_NNN.hdf5 | tools/mcap2hdf5/mcap2hdf5.py、tools/agibot2hdf5/convert_to_hdf5.py |
chunk_size 默认值 | 10 | tools/mcap2hdf5/mcap2hdf5.py(--chunk_size) |
hz 默认值 | 30 | tools/mcap2hdf5/mcap2hdf5.py(--hz) |
| 界面取值范围 | chunk_size 1–100、hz 1–60 | app/app/(dashboard)/(data)/export/hdf5/HDF5ExportClient.tsx |
| episode 命名与属性 | episode_NNN,属性 task、task_zh、score | tools/mcap2hdf5/mcap2hdf5.py、tools/agibot2hdf5/convert_to_hdf5.py |
| 图像编码 | JPEG,uint8 变长数组 | tools/mcap2hdf5/mcap2hdf5.py、tools/agibot2hdf5/convert_to_hdf5.py |
| 归档格式 | tar.gz | worker/src/workers/export.ts |
| 转换镜像 | io_mcap2hdf5、io_agibot2hdf5 | worker/src/docker-check.ts |
使用限制
HDF5 数据的导入与导出受以下既有边界约束。
| 项目 | 限制 | 说明 |
|---|---|---|
| 入库来源 | Agilex、Realman、Dobot、Limx、Unix | 仅上述来源存在 HDF5 转 MCAP 的转换器,其他 HDF5 录制不支持导入 |
| 分组数量 | 1–100 | 每个分块文件包含的原始文件数量,为界面取值范围 |
| 抽样频率 | 1–60 Hz | 采样帧网格固定为 30 Hz,抽样只改变各帧取到的消息 |
| episode 划分 | 每个 subtasks 项对应一个 episode | 无 sidecar JSON 时整段录制作为单个 episode |
| 缺少可解码消息 | 文件转换失败 | 图像与关节消息均缺失时该文件报错并被跳过 |
| 图像编码 | 固定 JPEG | 每帧按 JPEG 写入,不可更换编码 |
| 归档格式 | tar.gz | 全部分块打包为一个归档 |