标准版本
准备工作
1. 开始同步
单击右手柄A键 
2. 停止同步
单击右手柄B键 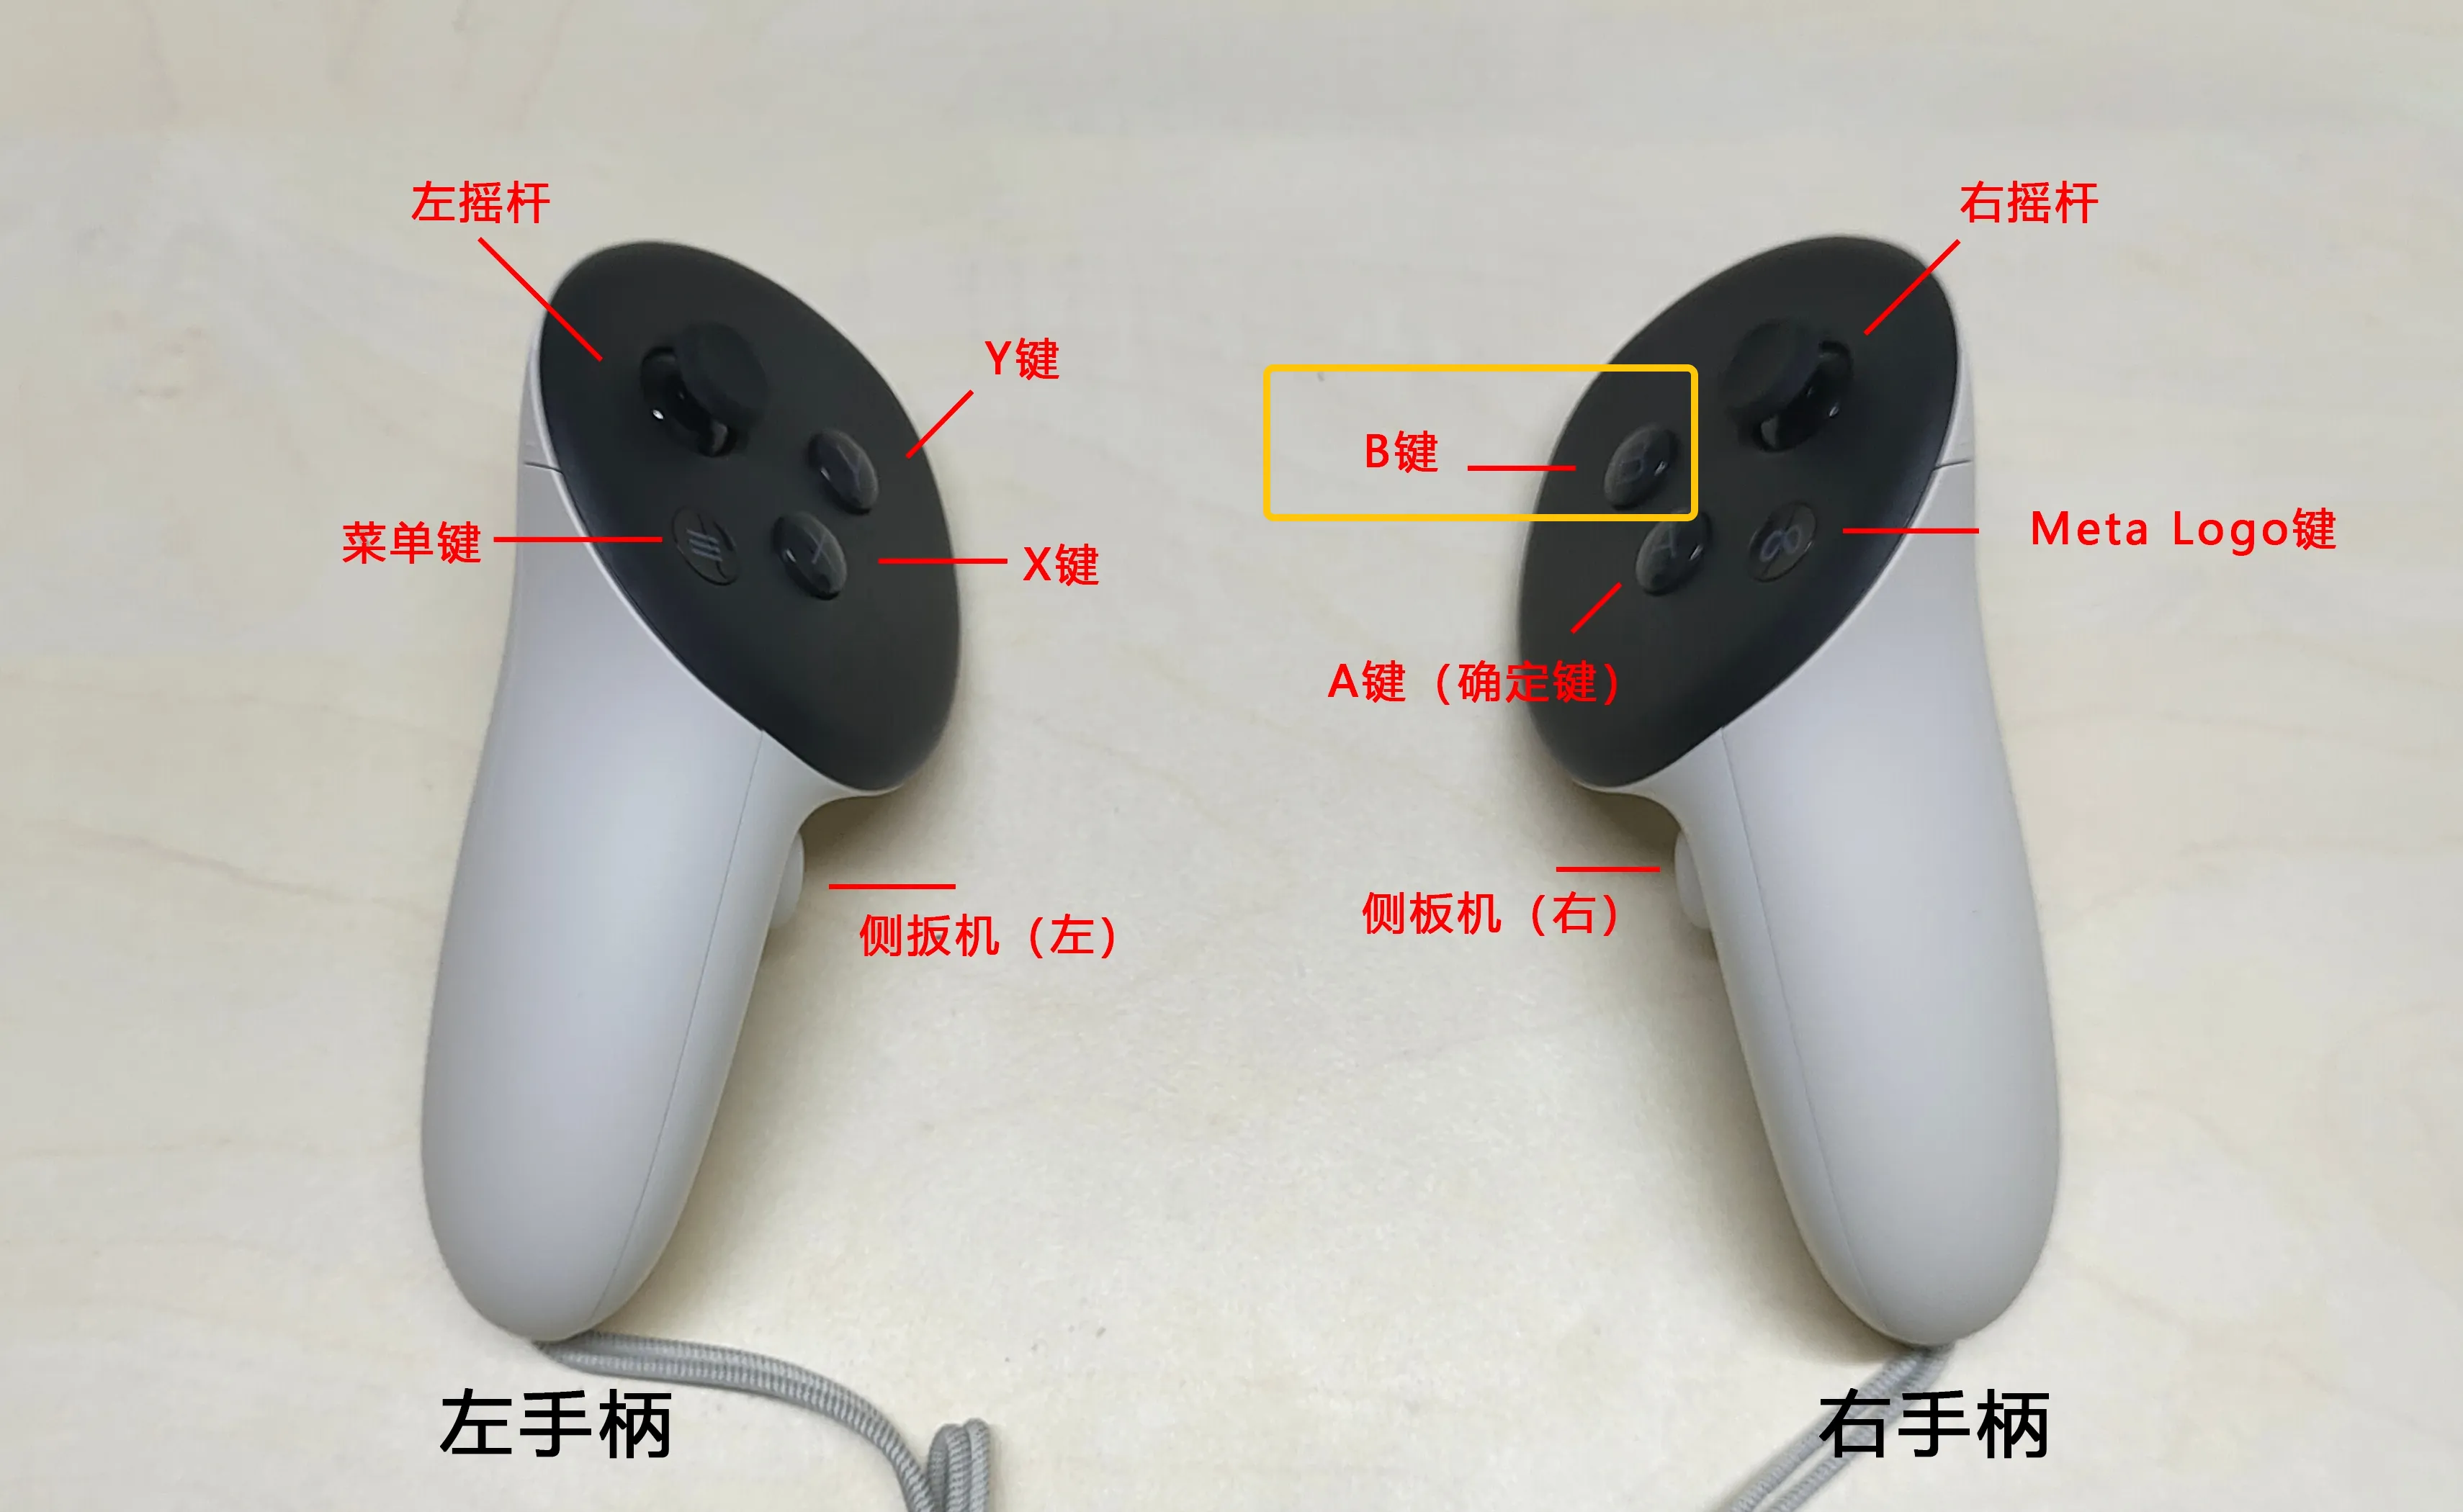
3. 继续同步
再次单击右手柄A键
控制机器人运动
1. 机器人移动
前后左右运动
左手柄摇杆控制机器人前后左右运动。 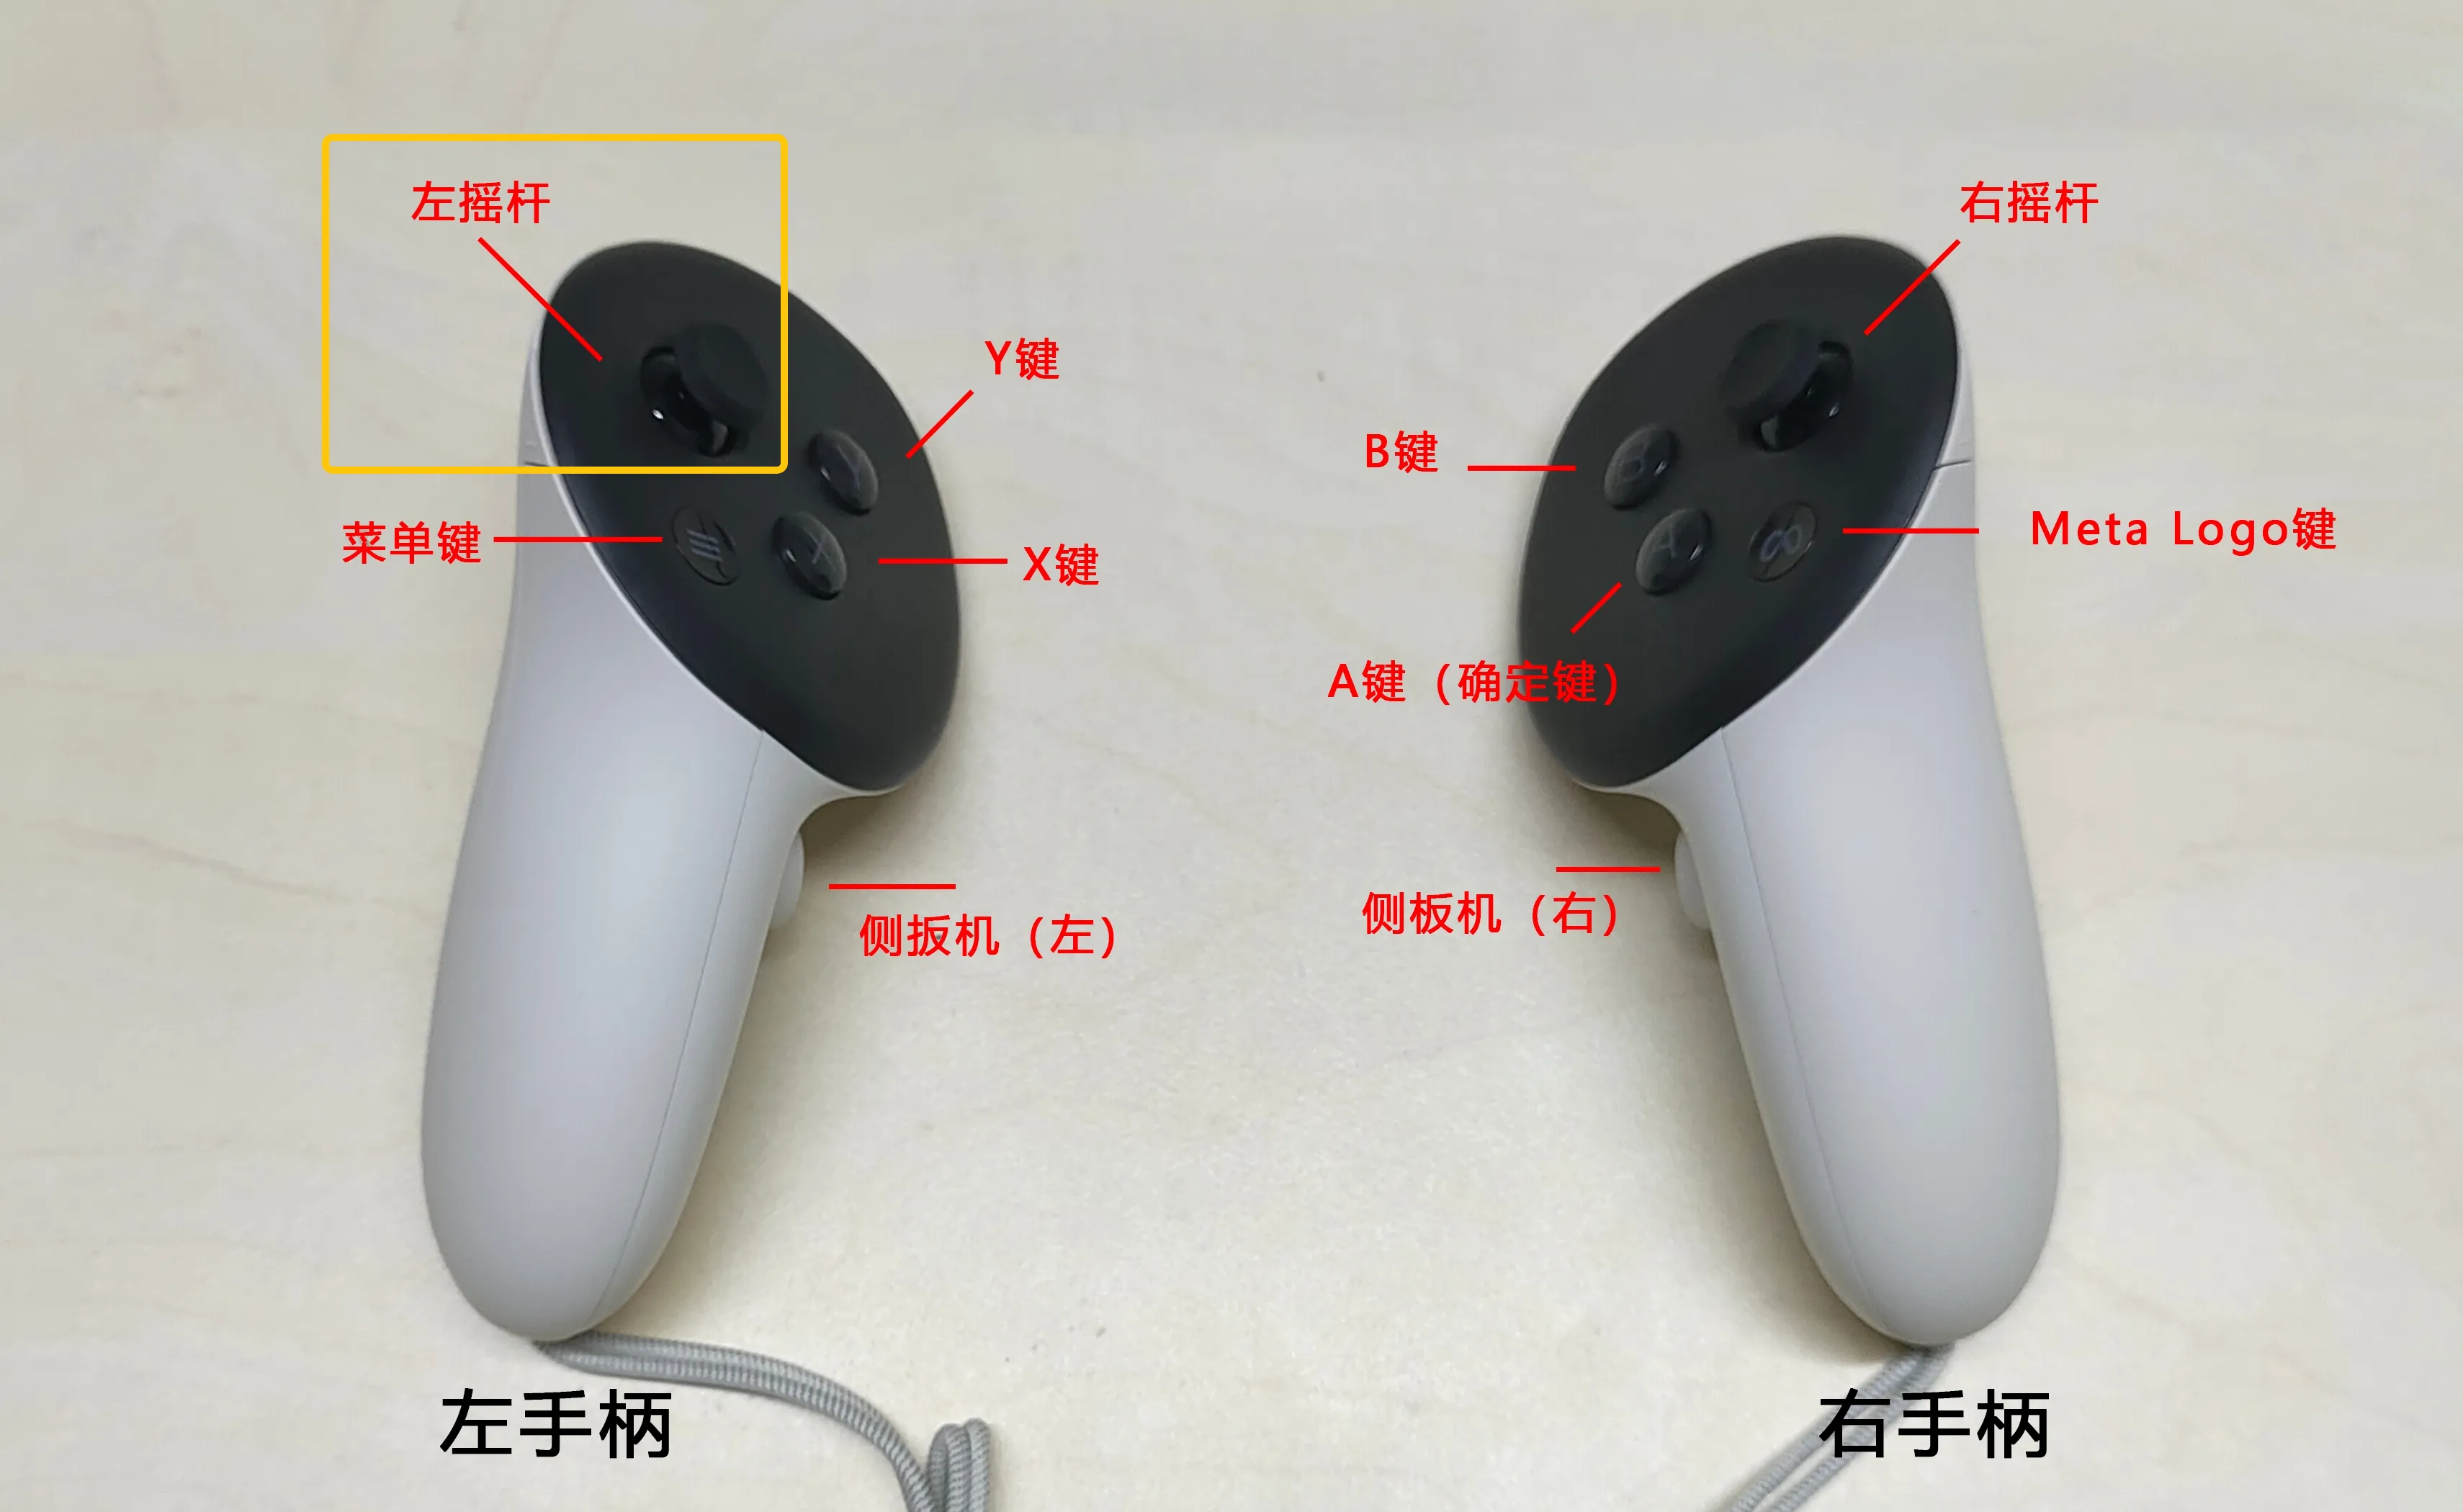
上升与下降
右手柄摇杆控制机器人躯干上升与下降。 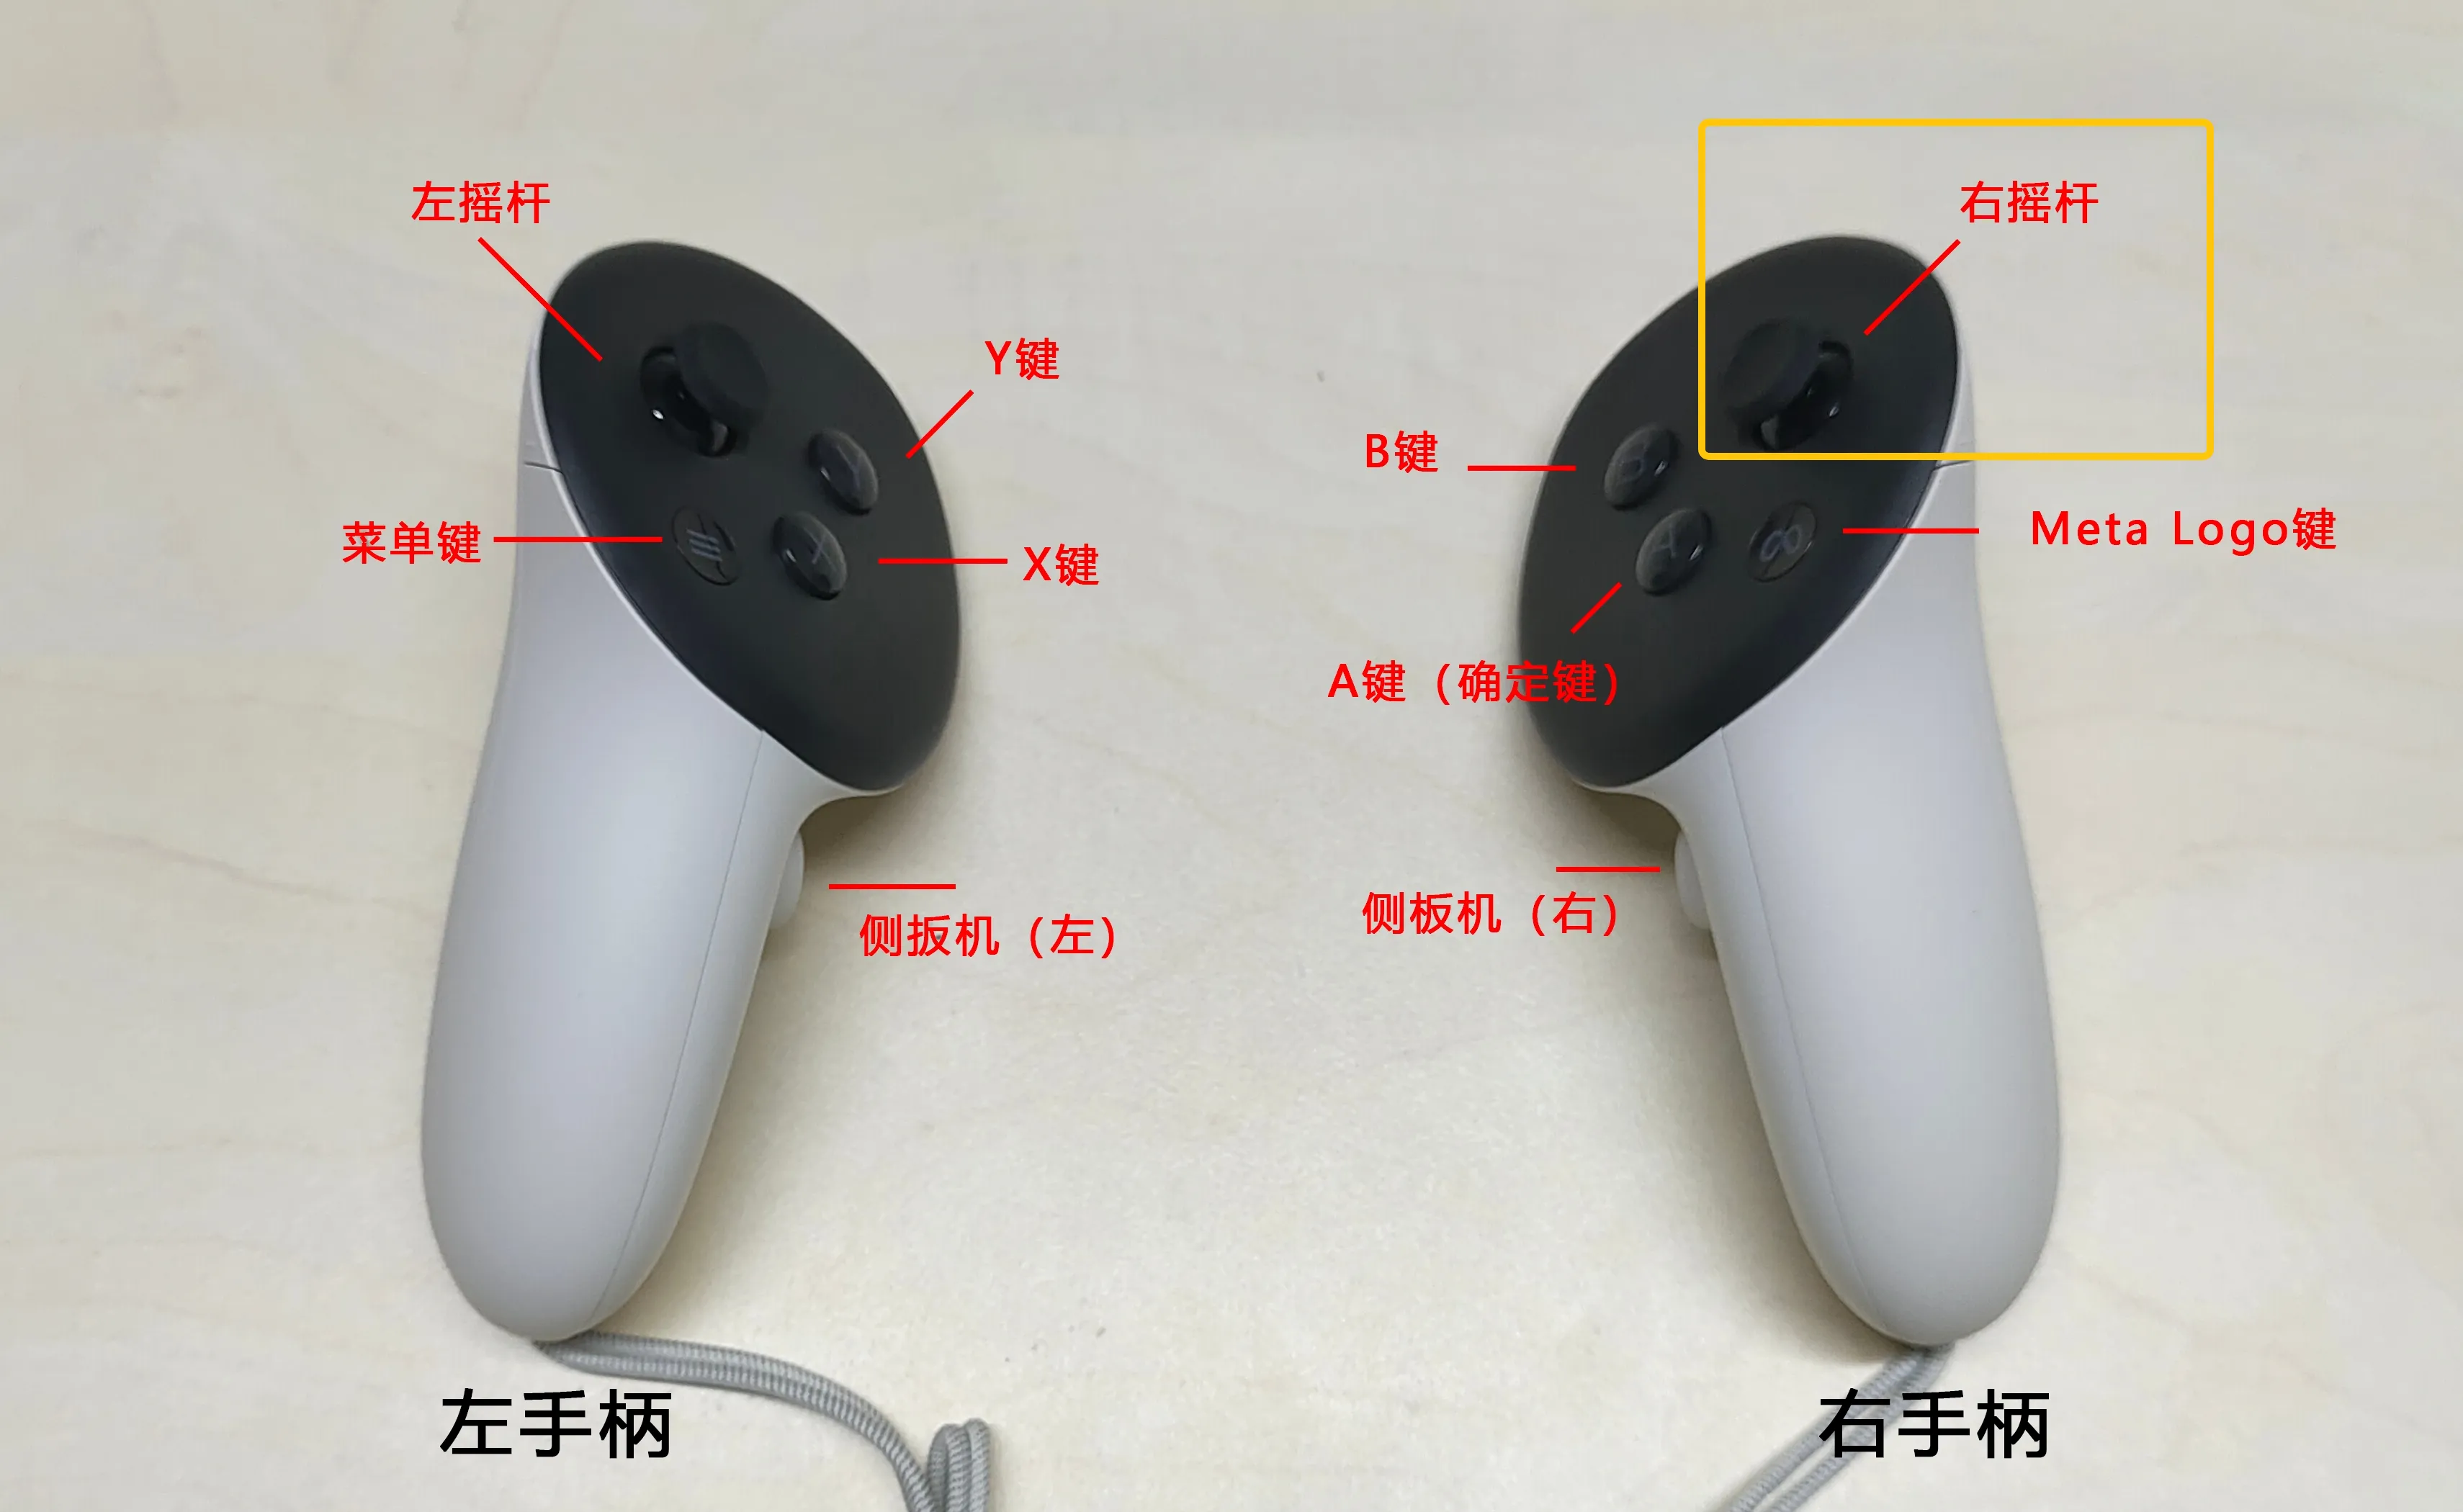
2. 机器人手部姿态控制
末端姿态保持不变,手臂位置仍可跟随人体同步移动
左手按住左手柄前扳机
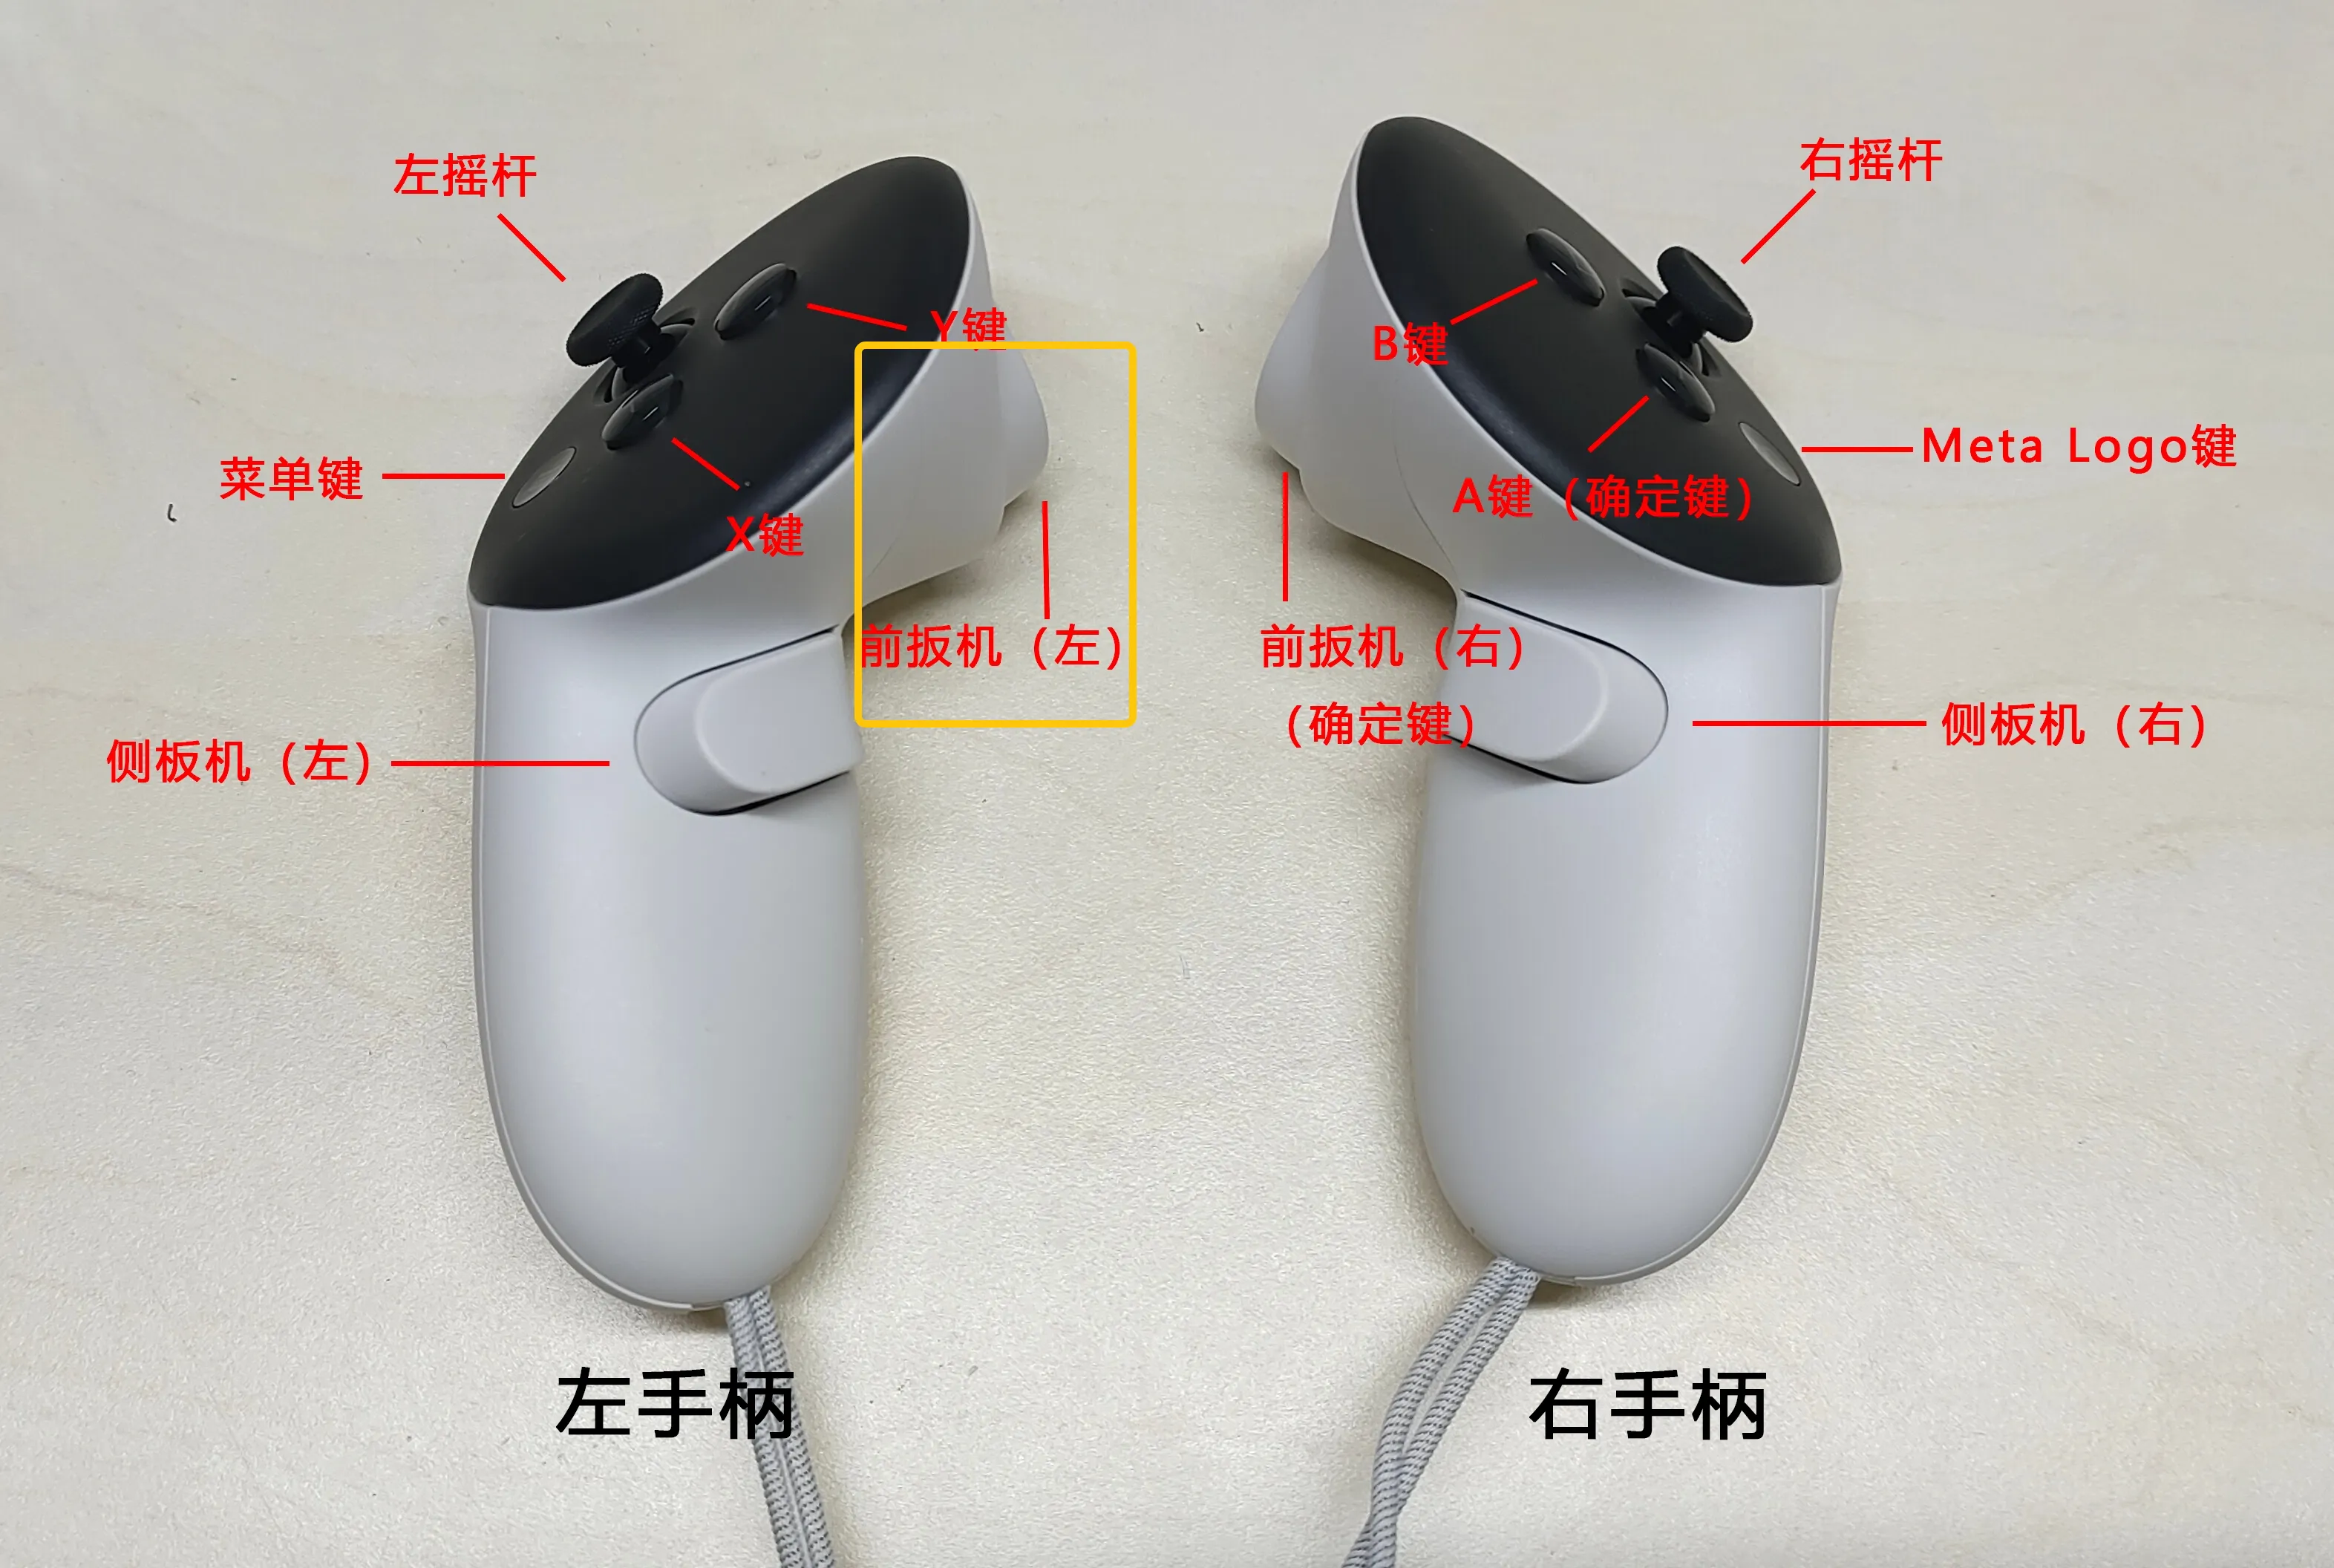
手臂位置保持不变,末端姿态仍可跟随人体同步运动
右手按住右手柄前扳机
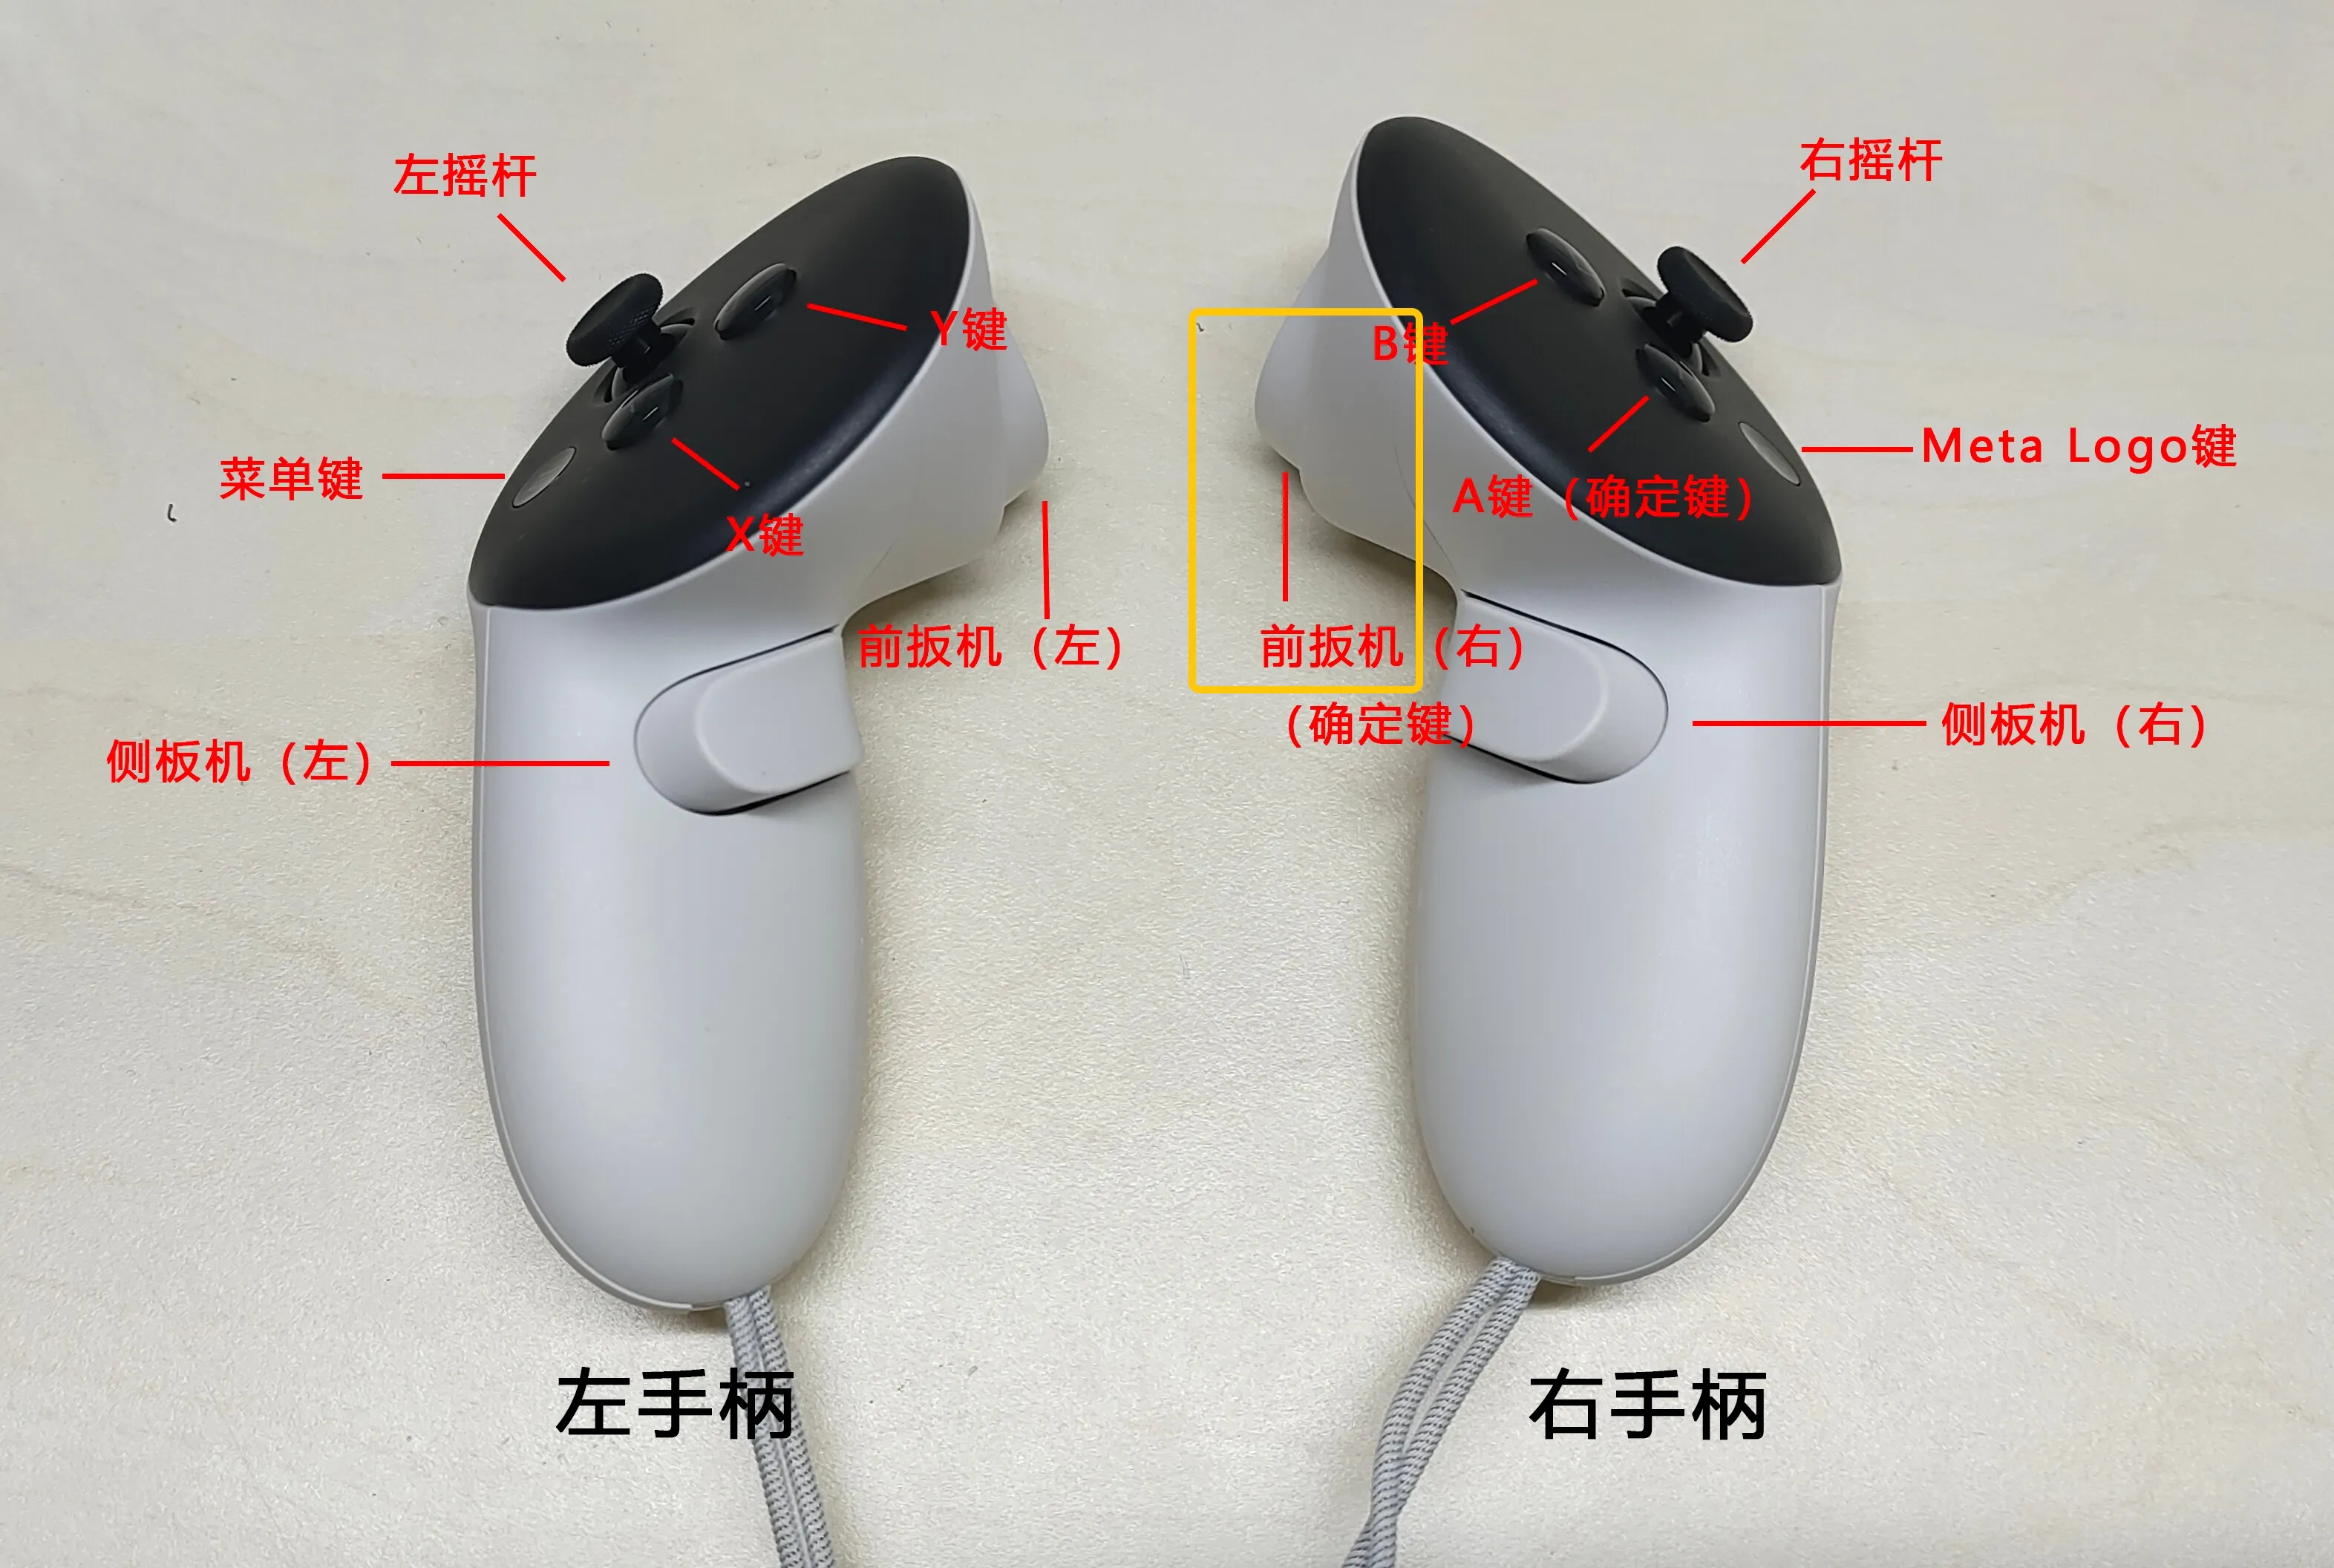
机器人手臂位置、末端姿态都保持不变,不会跟随人体同步运动。
同时按住左、右手柄的前扳机
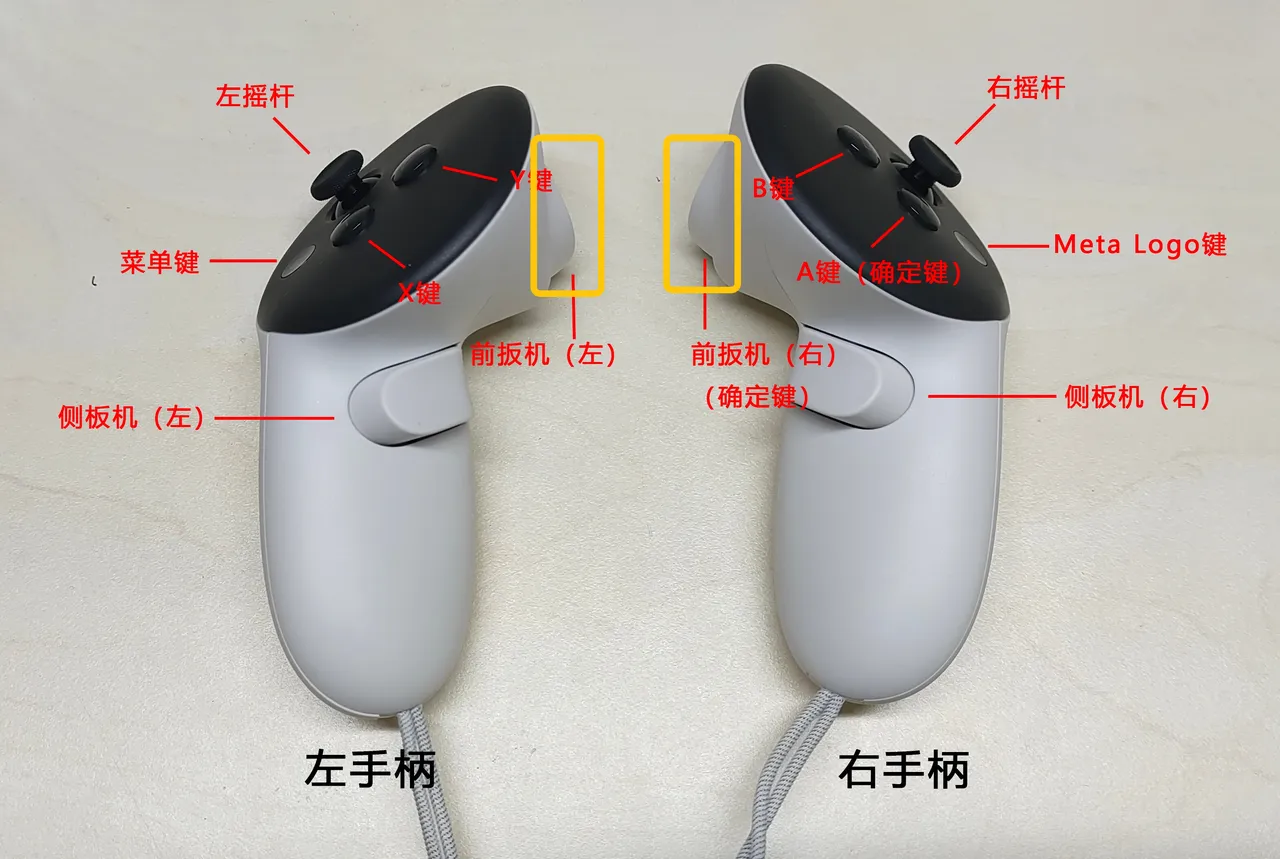
恢复对应部位与人体的同步运动
在同步过程中,松开对应扳机,即可恢复对应部位与人体的同步运动。 
3. 机器人回到初始姿态
点击STOP MOCAP、STOP TELEOP停止同步与遥操作。 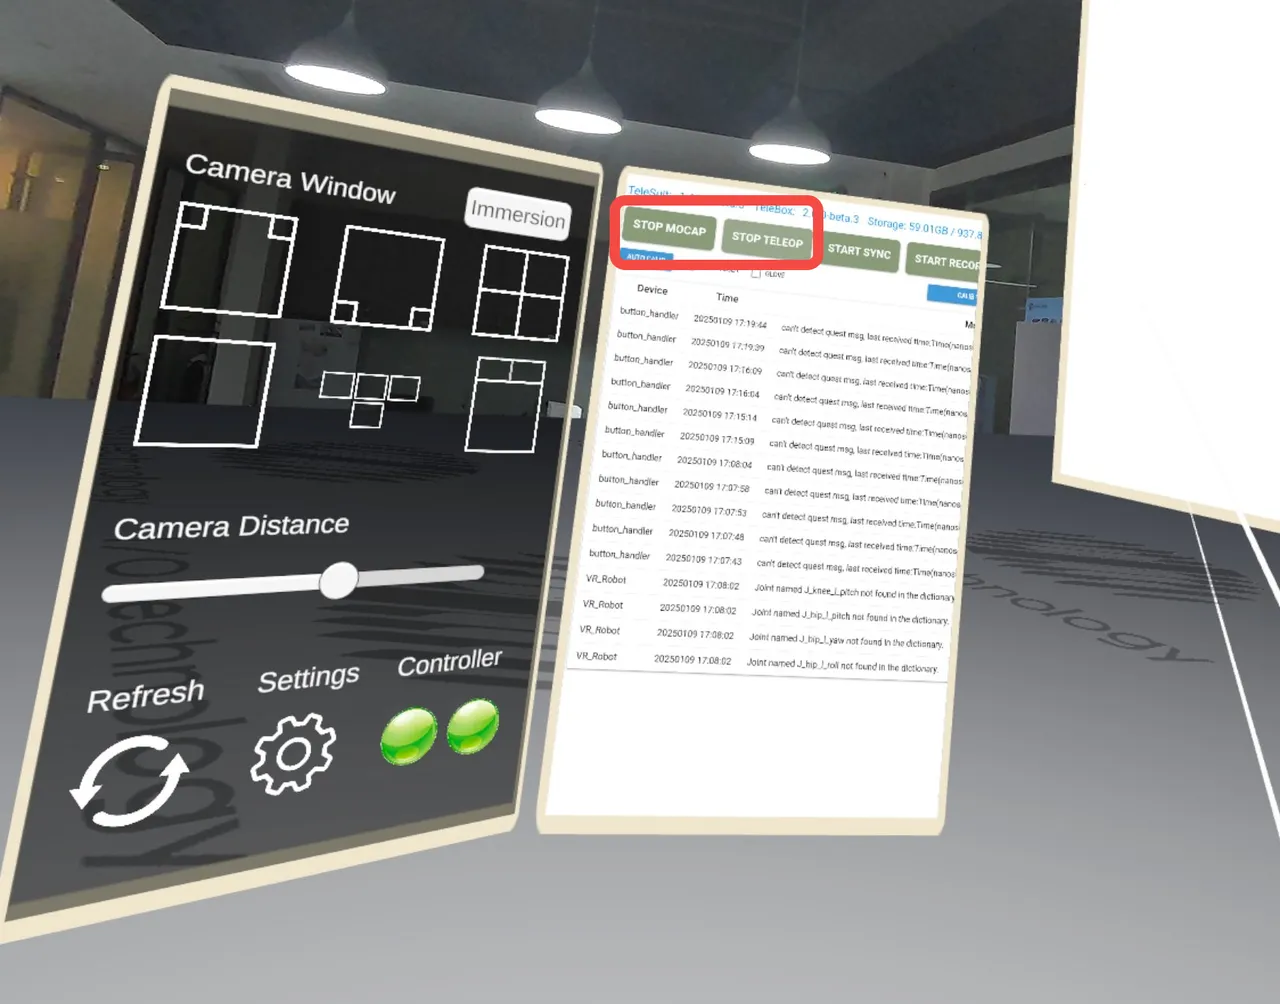
双手向外拨动左、右手柄摇杆,即可使机器人回到初始姿态。
⚠️ 注意事项
- 机器人运动时,由于同步了人体头部运动,固定在机器人头部的第一人称视角图像会产生相应变化。
- 如果图像卡顿不流畅,可能是由于笔记本电脑对实时图像渲染支持的不足,在教程阶段可忽略该问题。
开始数据采集
1. 开始数据采集
进入遥操作状态并开启同步后,单击左手柄X键即可开始数据采集。
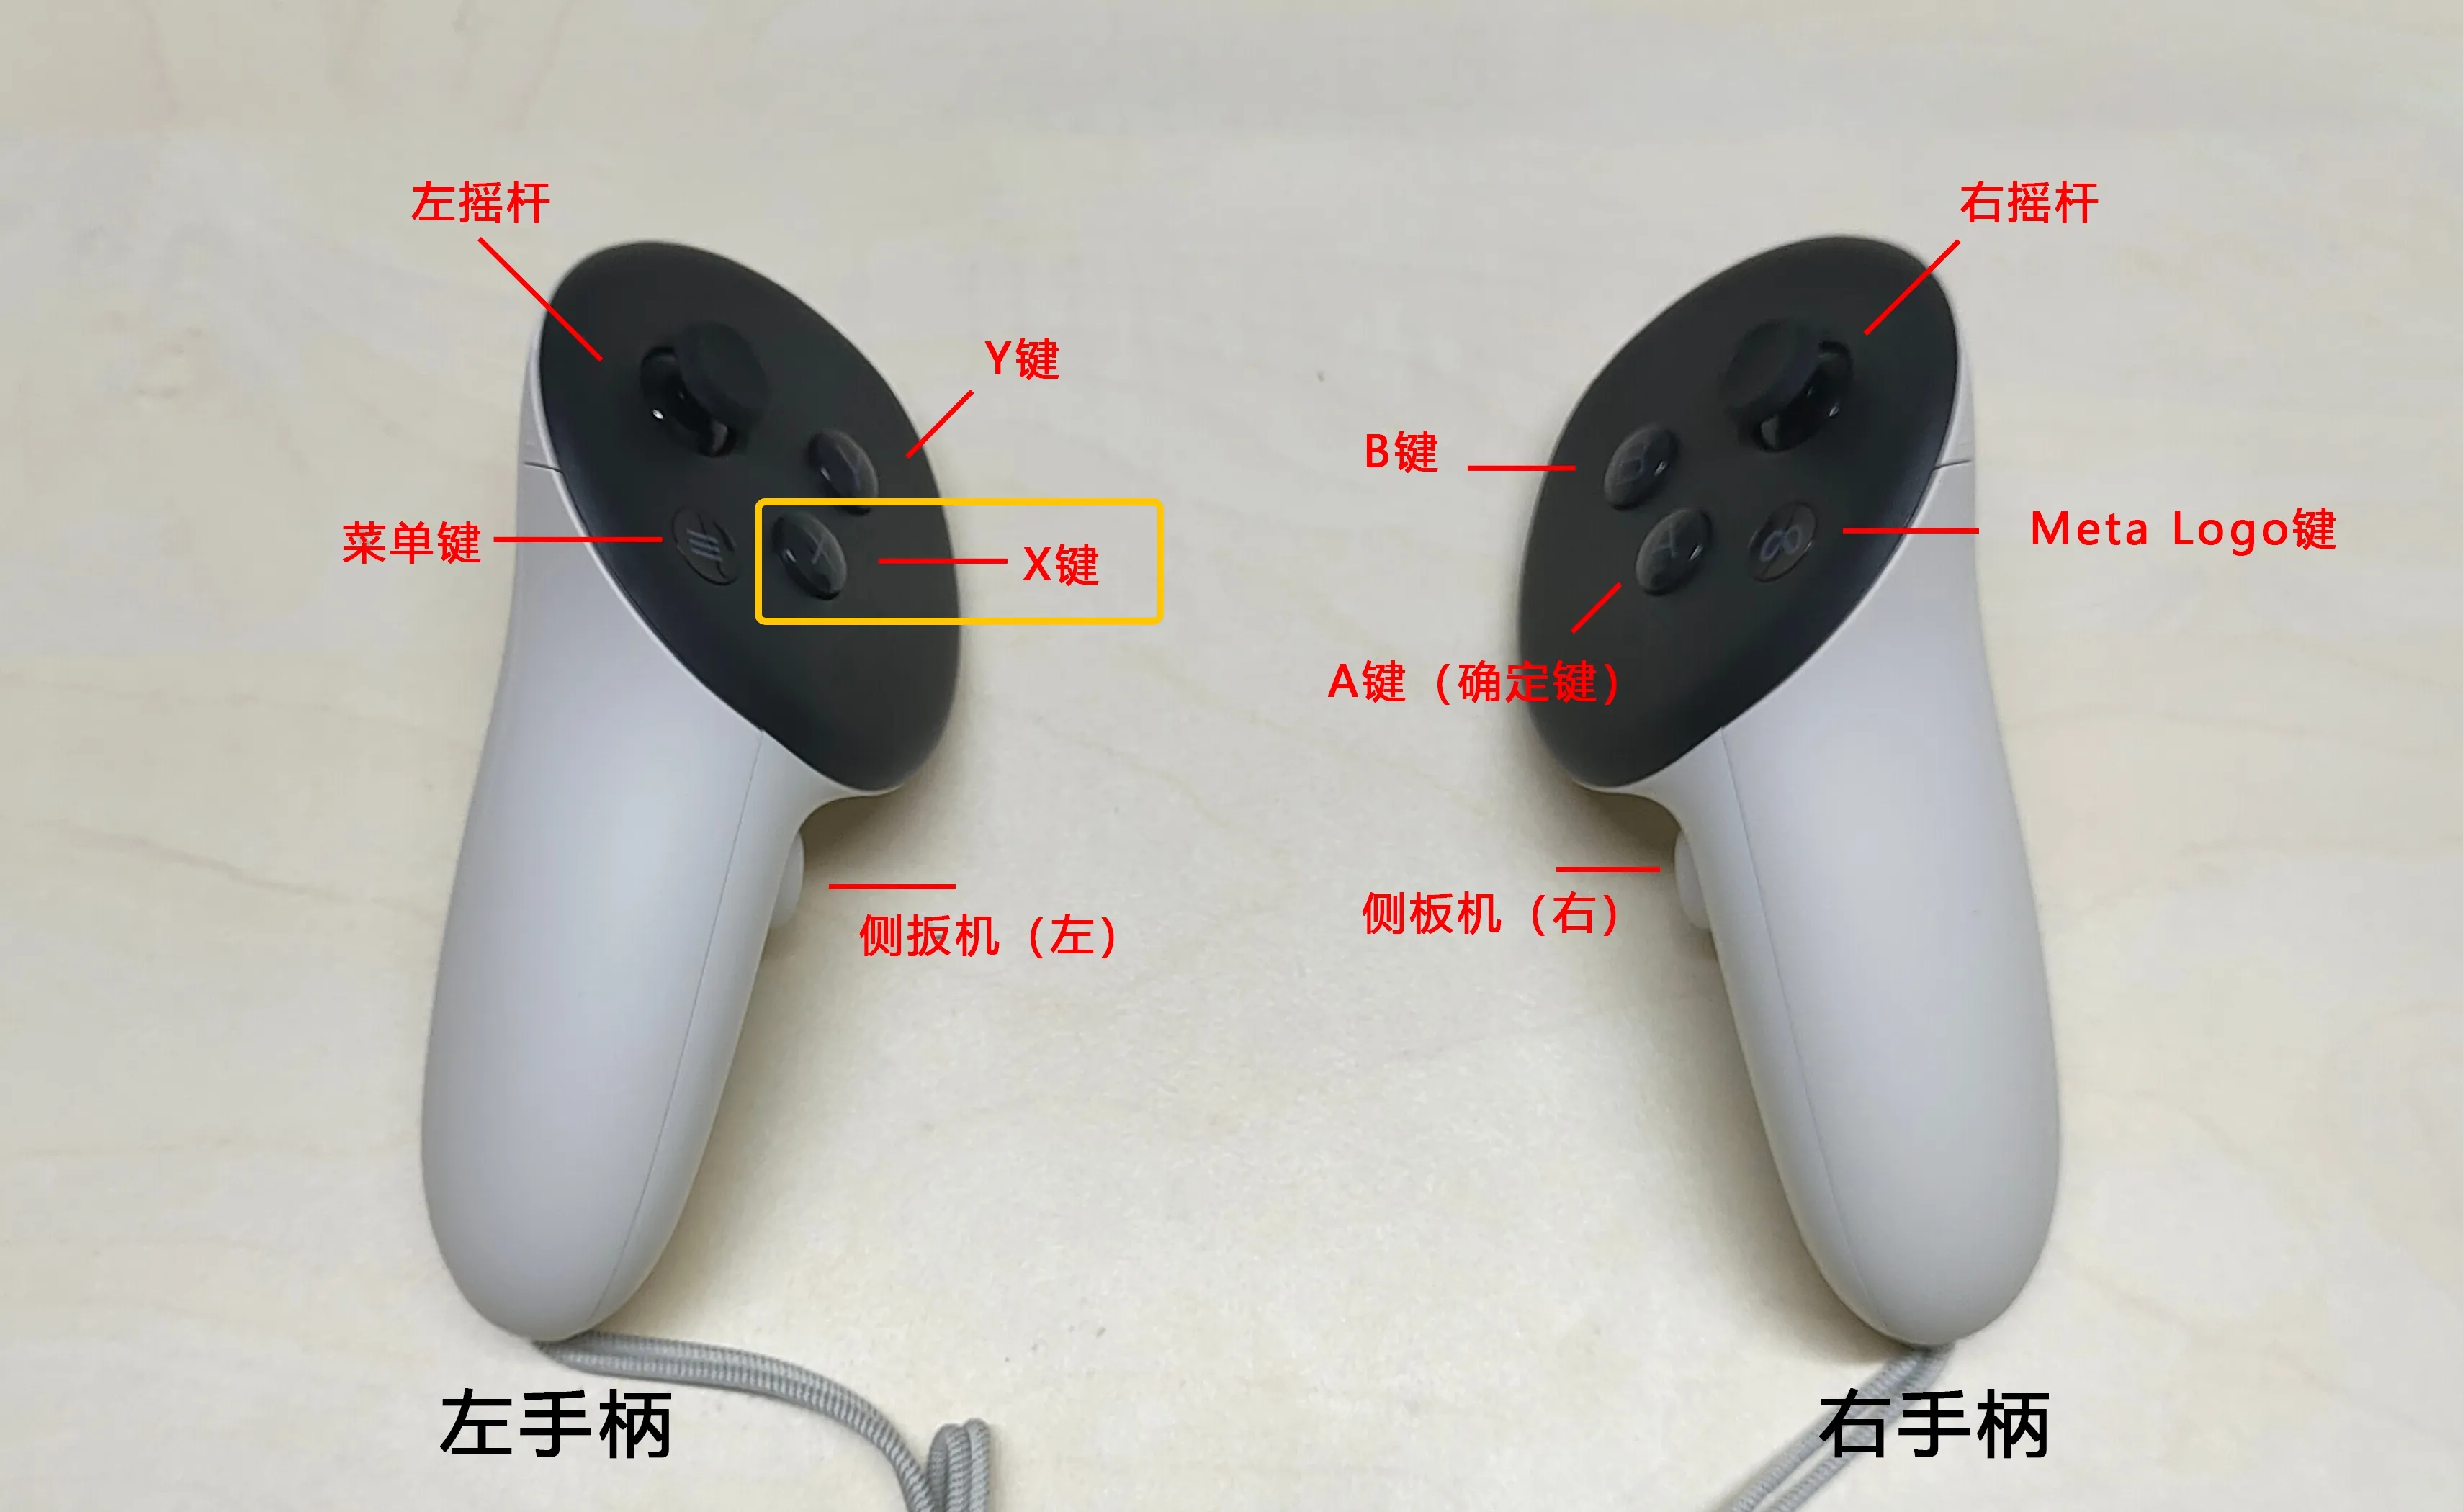
对应右侧看板变化:
- 计时器开始计时,以秒为单位增加
- 计数器增加1
2. 保存数据
单击左手柄Y键
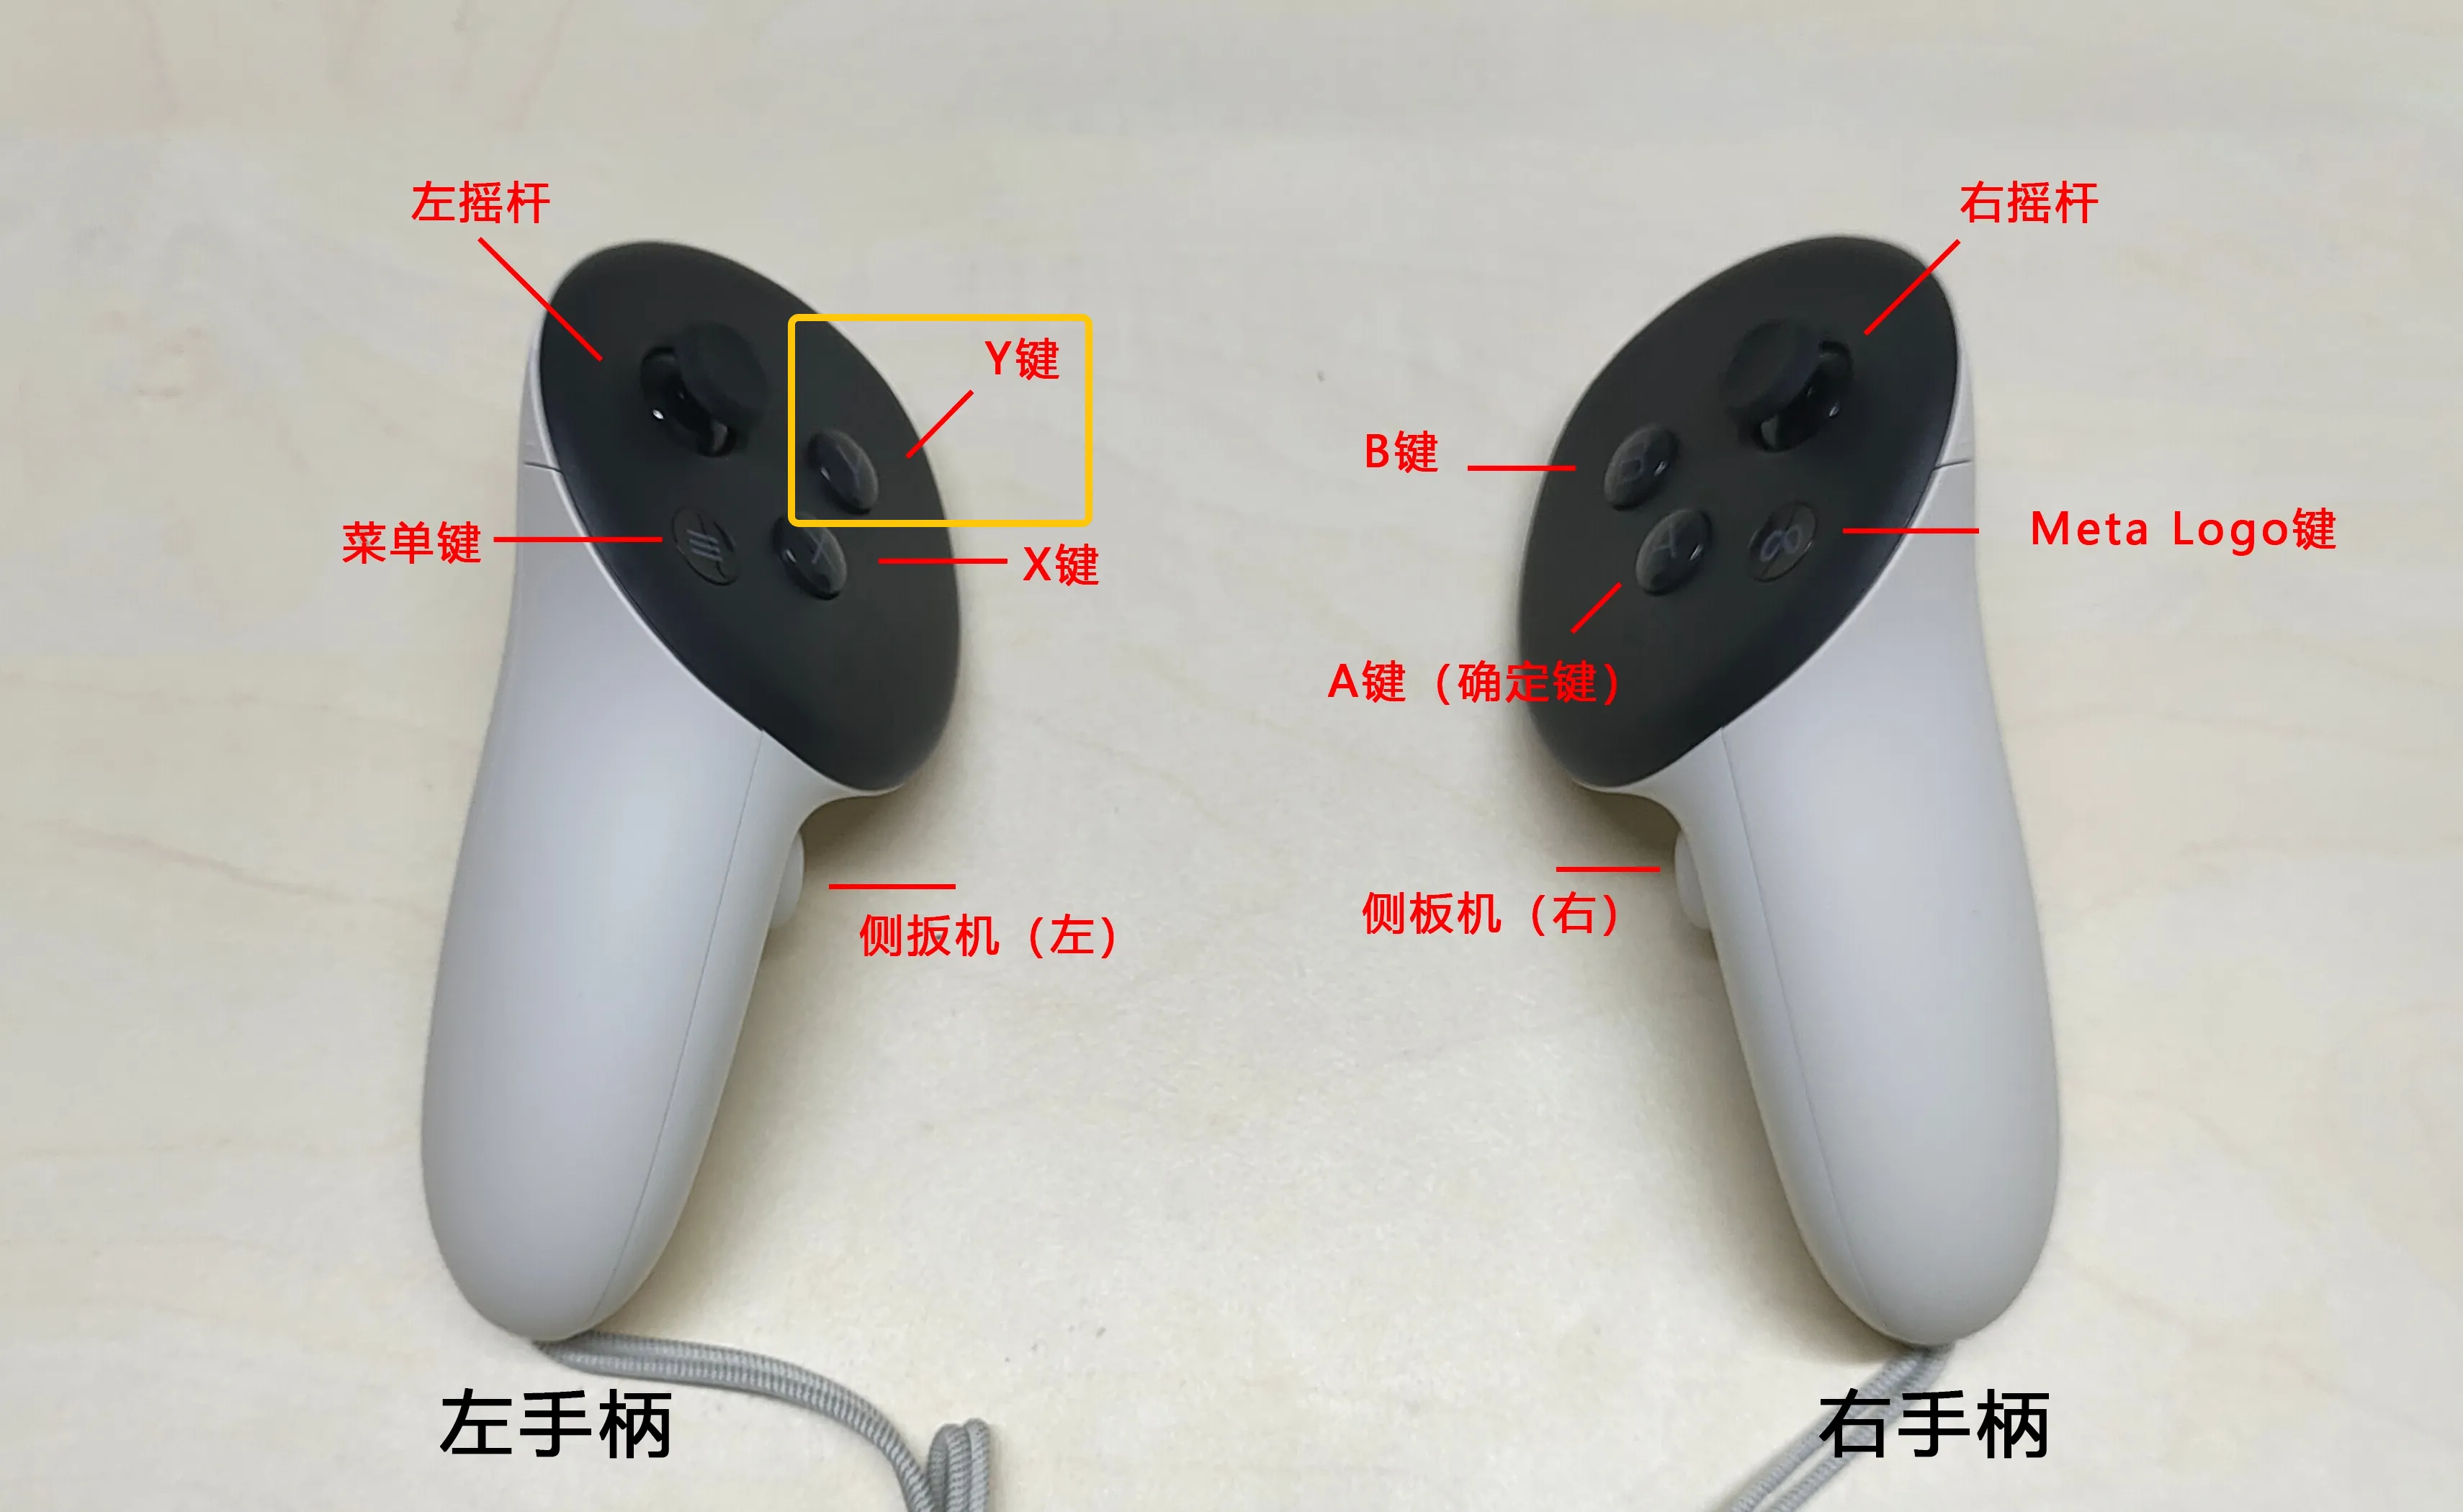
对应右侧看板变化:
- 计时器清零
- 计数器数字不变
3. 删除数据
长按左手柄Y键
对应右侧看板变化:
- 计时器清零
- 计数器数字减少1