硬件规格
外骨骼手套 V2
| 属性 | 参数 |
|---|---|
| 尺寸 | 20 × 15 × 10 cm |
| 重量 | 195 ± 5 g |
| 关节数量 | 21 |
| 穿戴时间 | 5 秒即可上手 |
| 反馈形式 | 5 手指 10 级震动反馈 |
| 手套尺寸 | S/M |
| 连接方式 | 有线直连/连接无线模块 |
| 工作电压 | 5 V |
| 工作时长 | 2.5 - 3 H(与无线模块共用) |
| 环境 | 工作温度:0 °C ~ 40 °C;储存温度:-20 °C ~ 60 °C;湿度:10% ~ 90% 无冷凝;储存湿度:5% ~ 95% 无冷凝 |
| 数据输出 | 编码器/加速度计/陀螺仪 |
| 数据传输频率 | 120 Hz |
| 磁编码器精度 | 1.0 ± 0.2 度 |
| 加速度测量范围 | ± 16 g |
| 陀螺仪测量范围 | ± 2000 deg/s |
配件
无线(Wi-Fi)模块
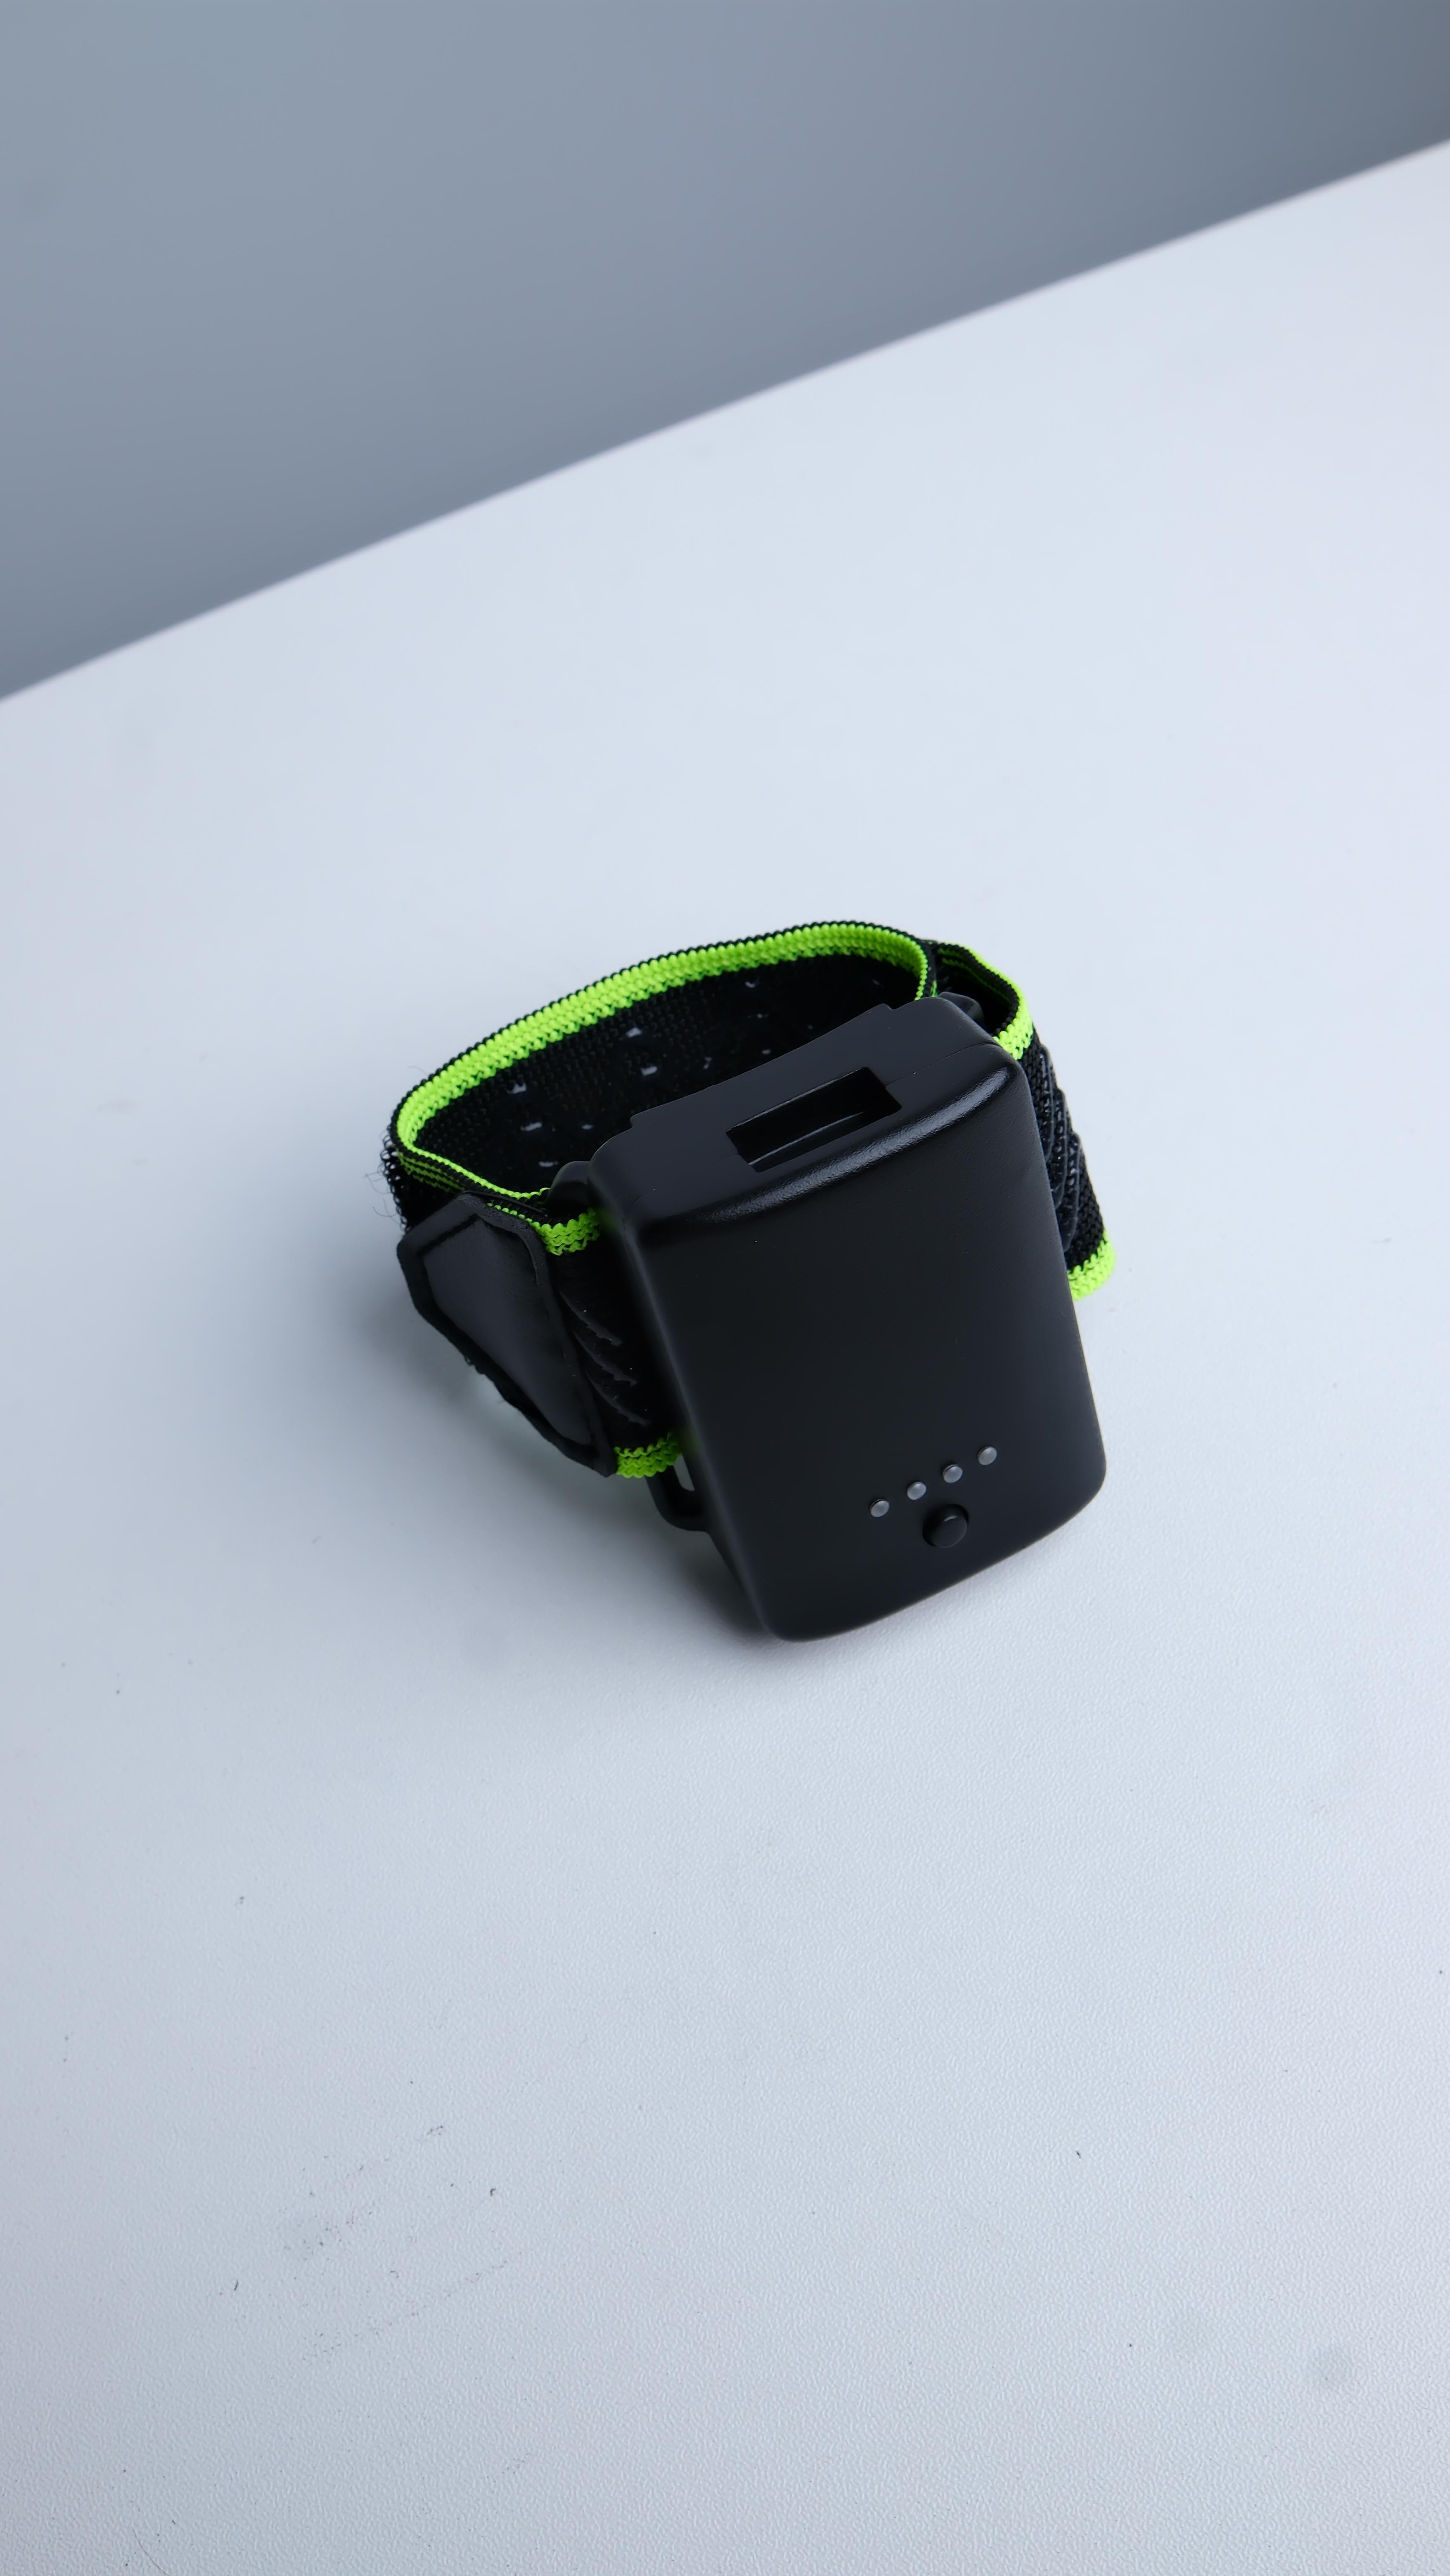
无线模块外观
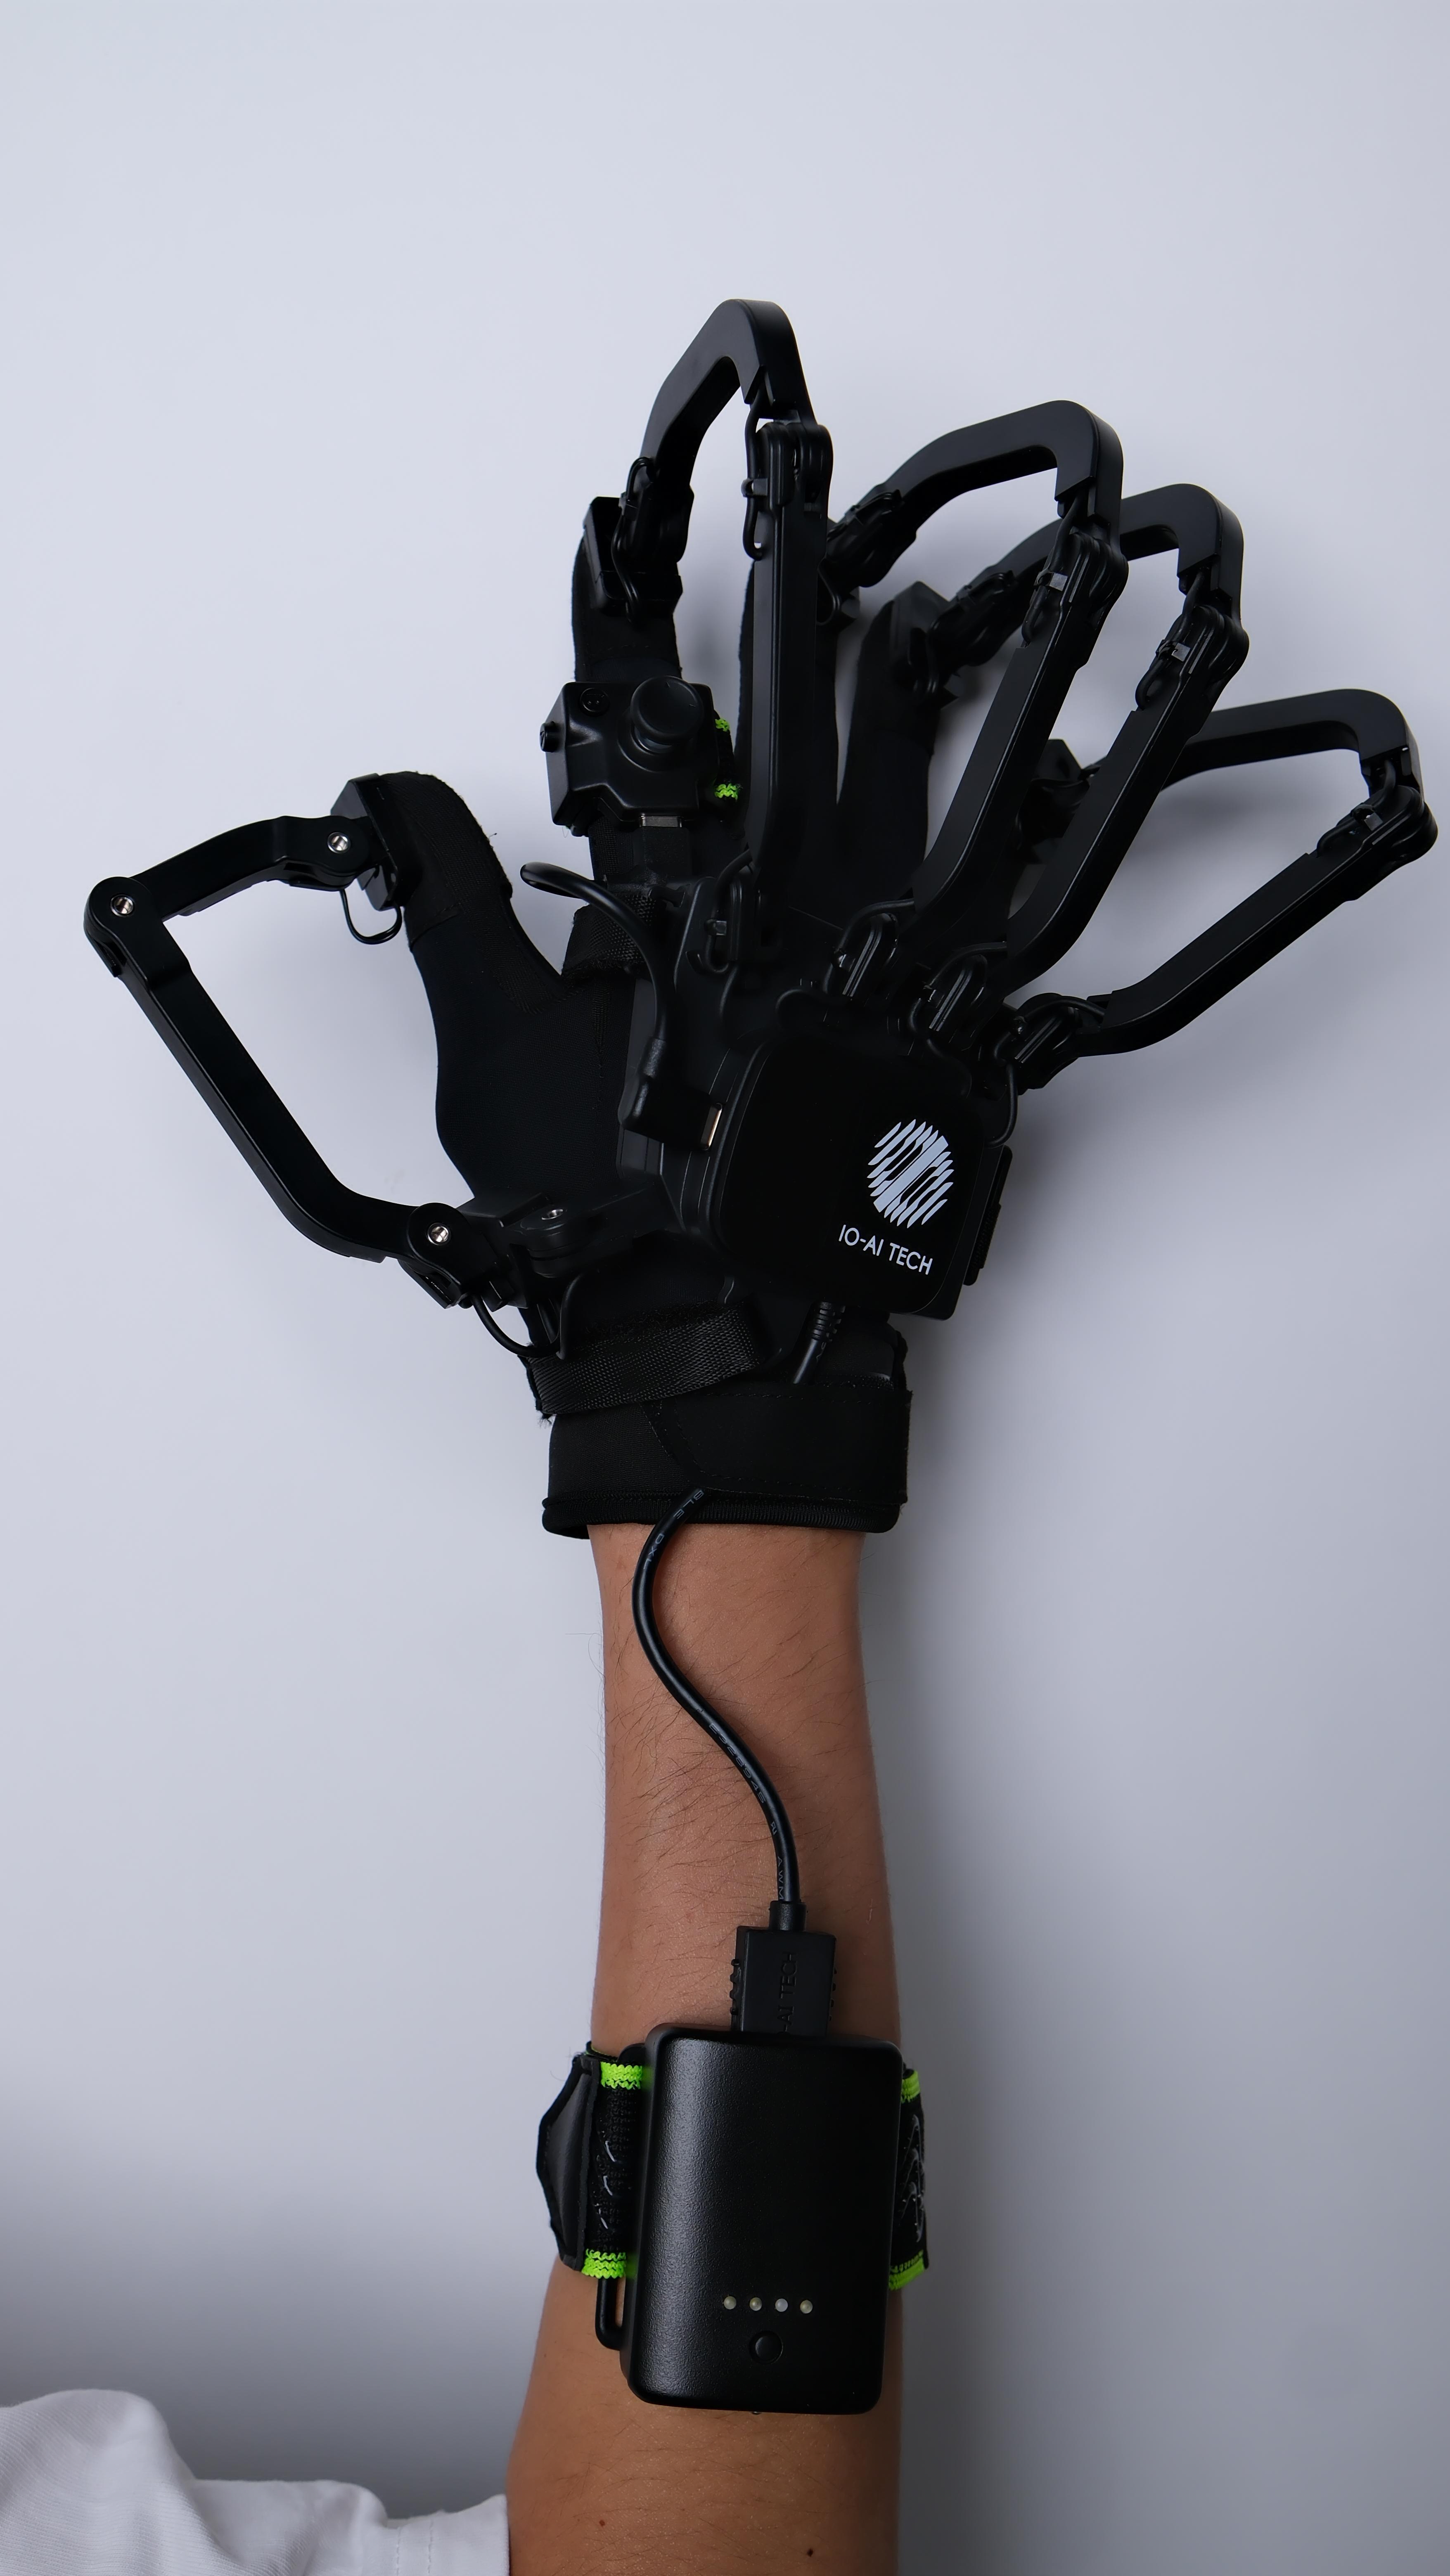
连接和佩戴效果
手背定位结构(pico)
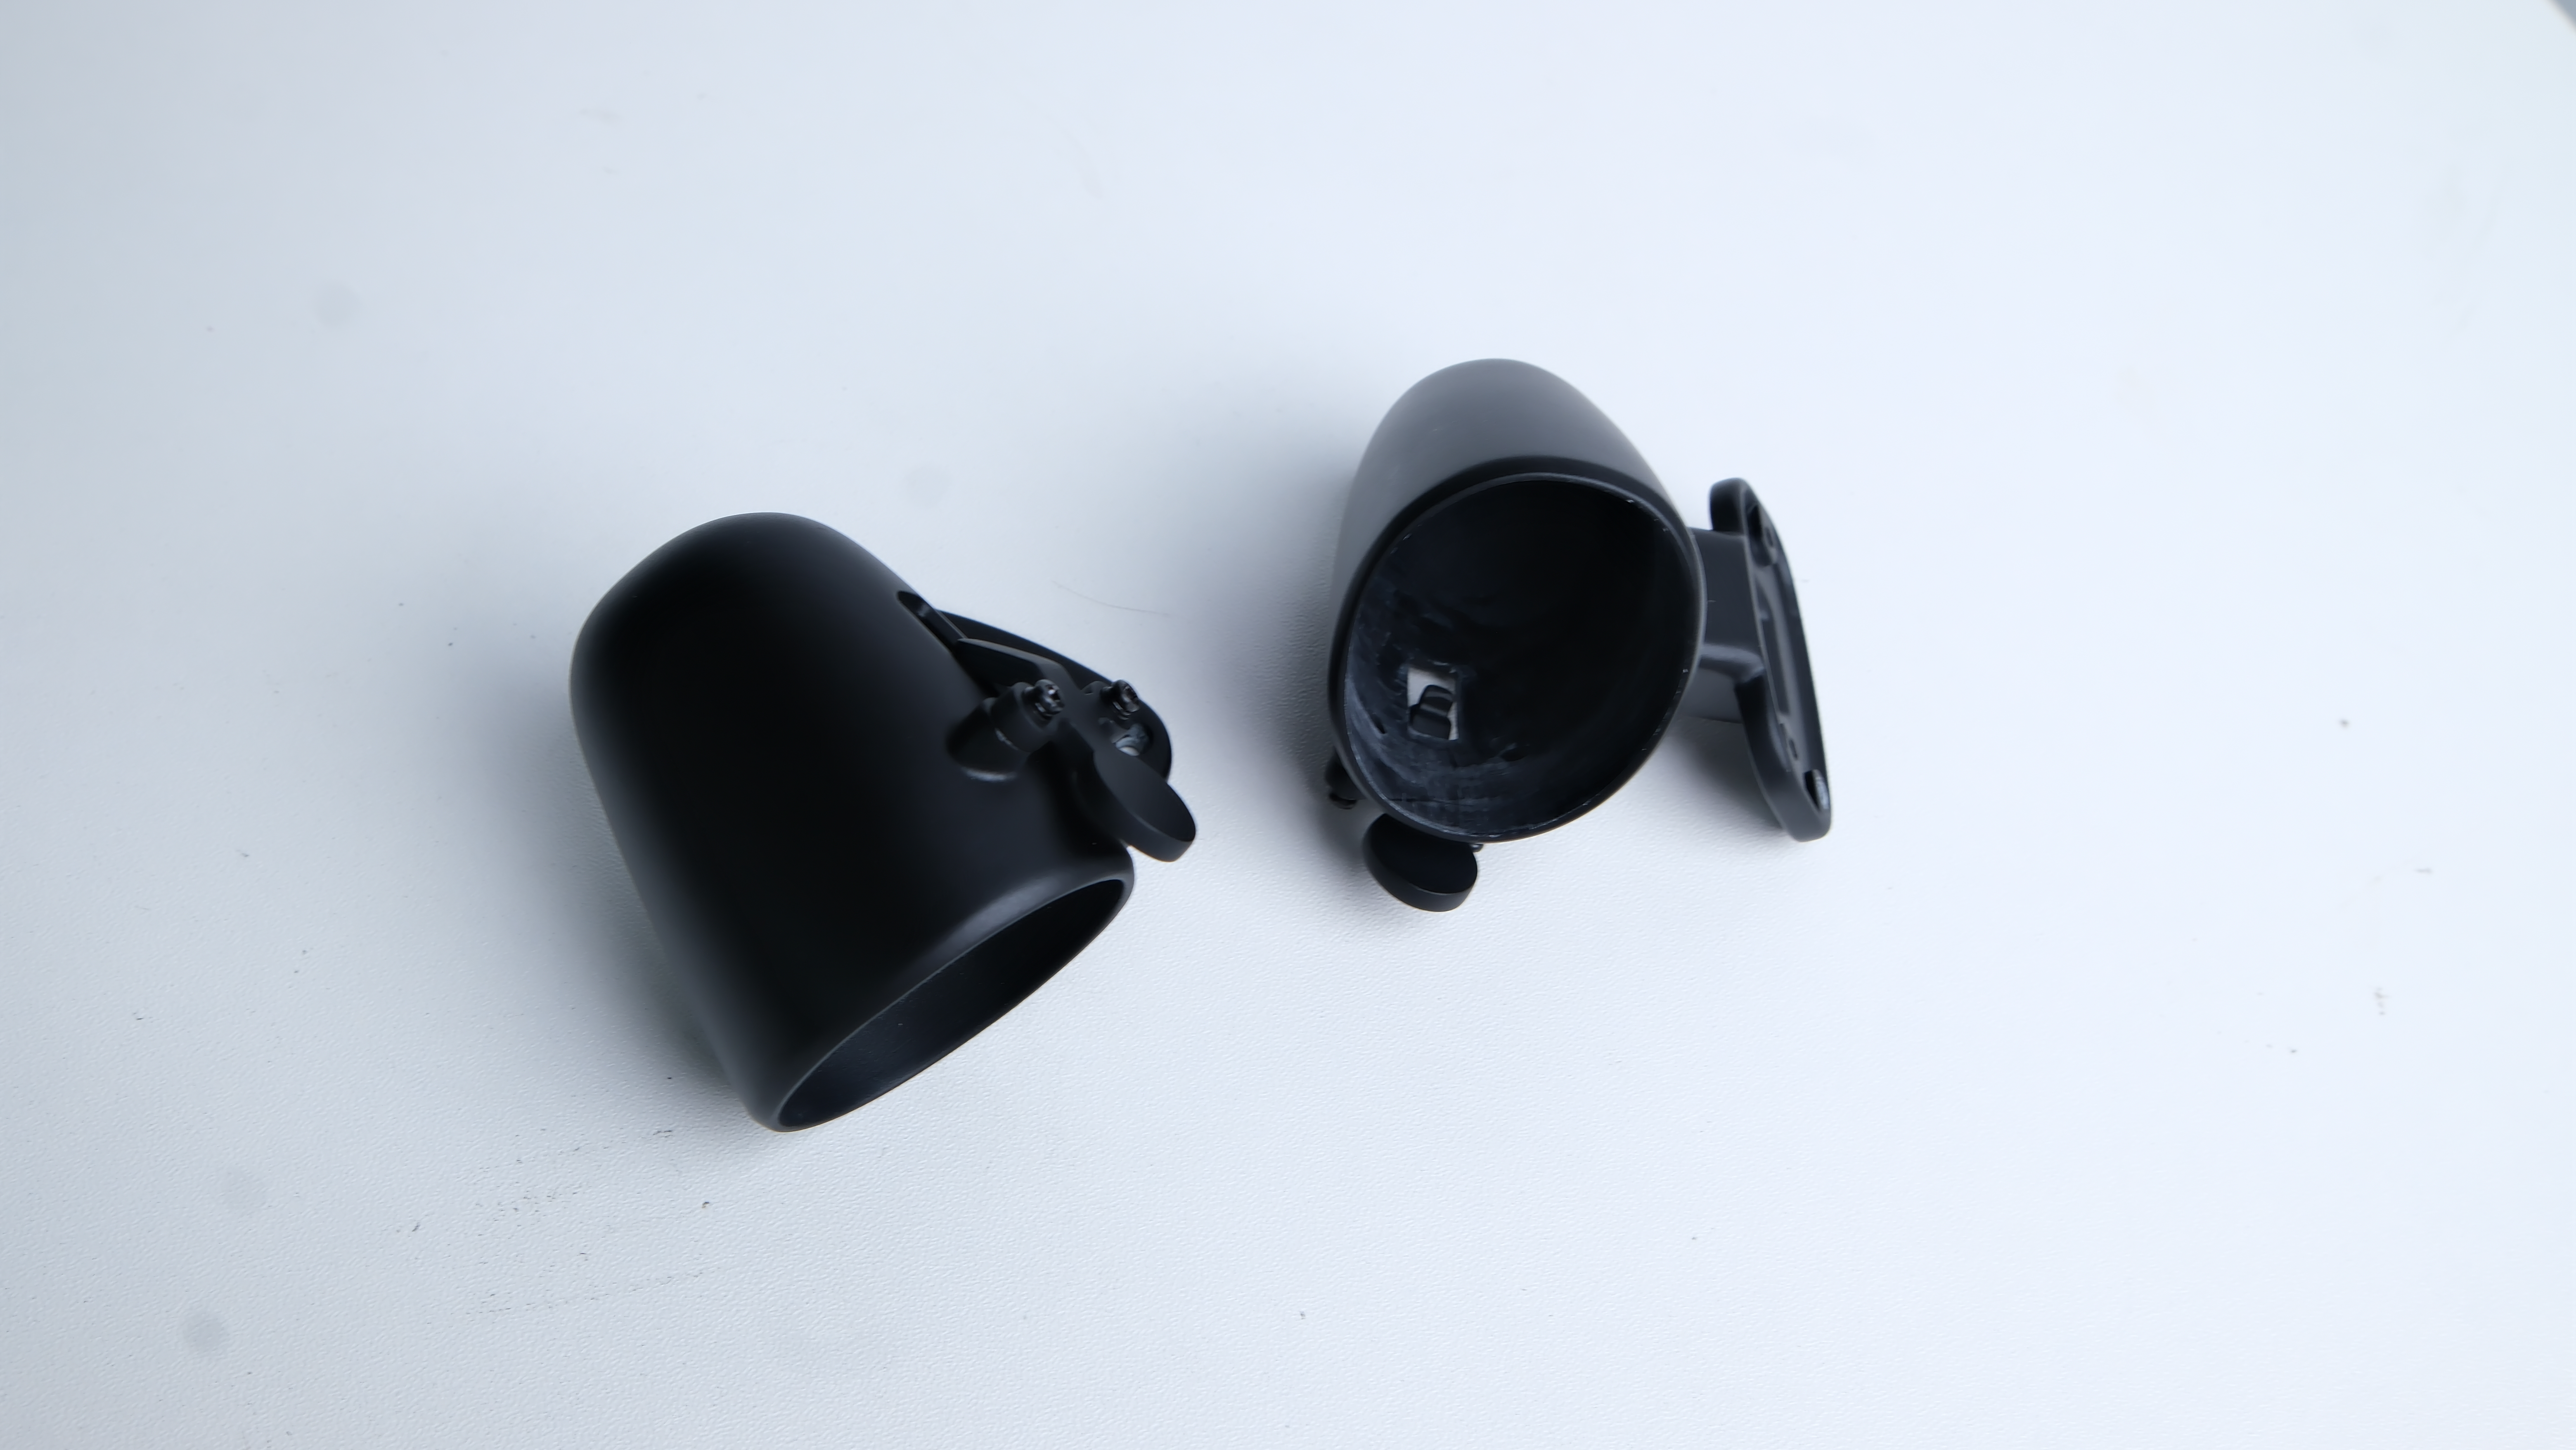
手背定位结构(pico)外观
手背定位结构(vive)
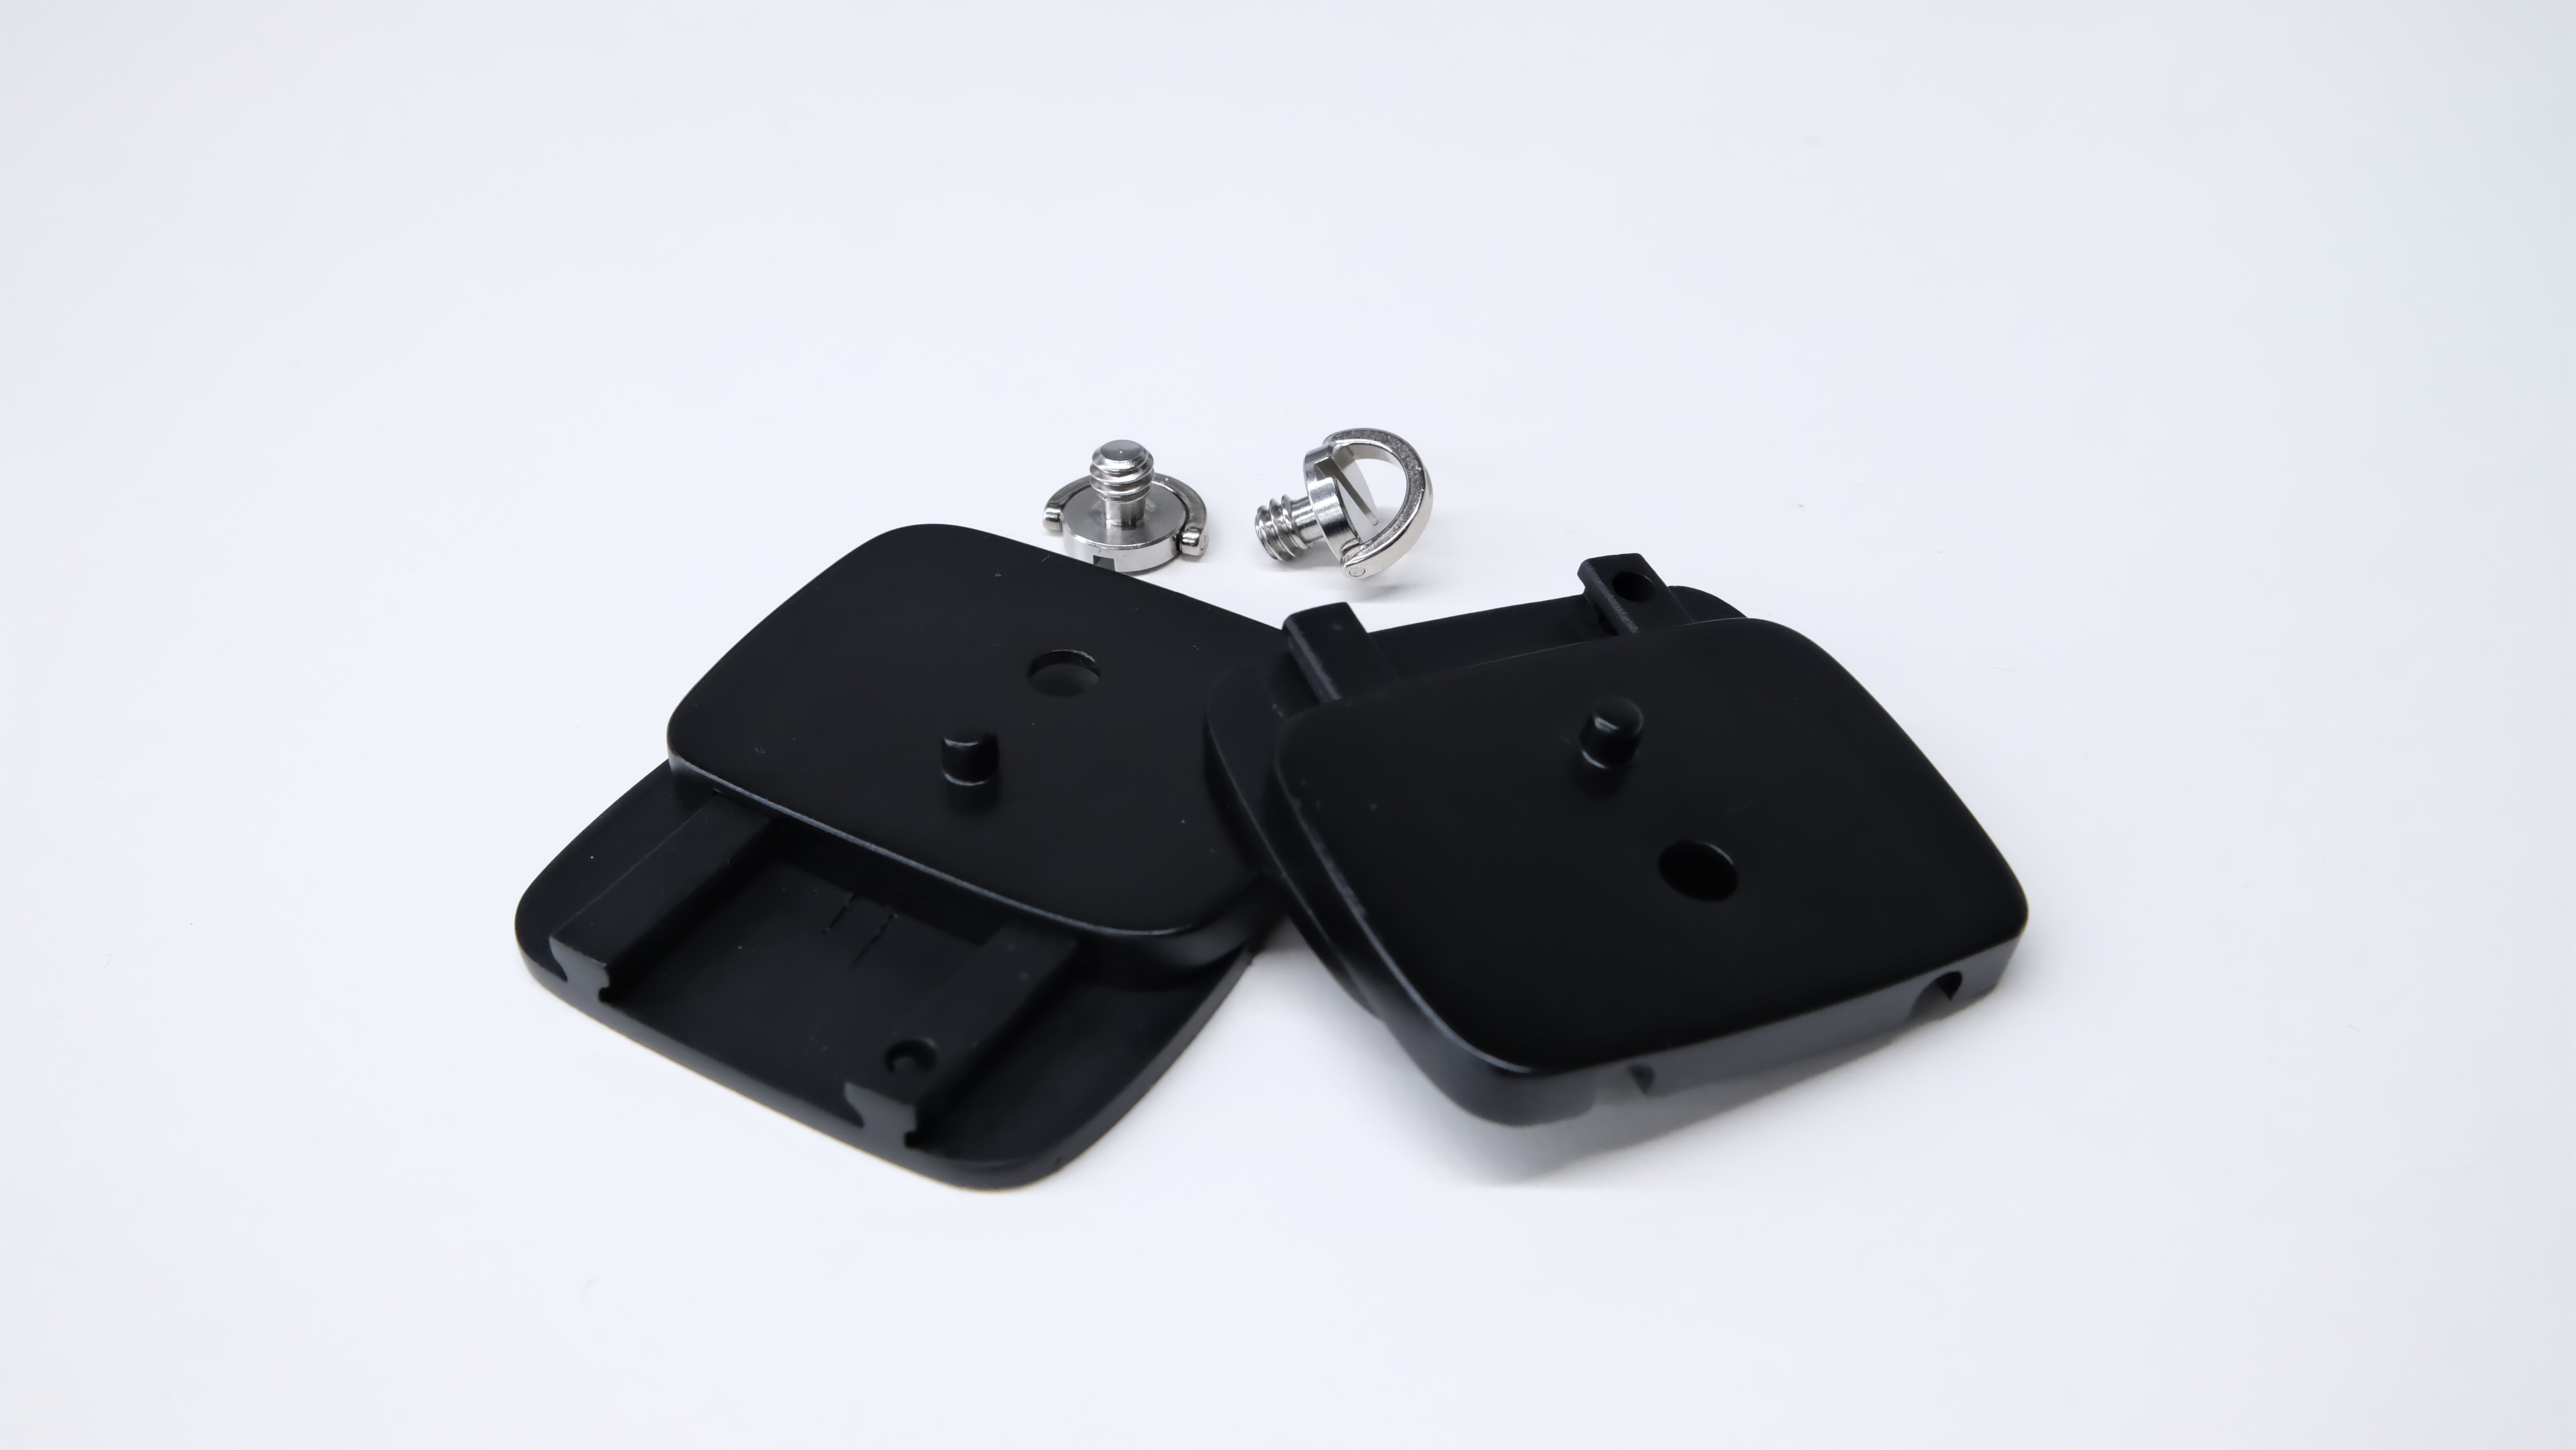
手背定位结构(vive)外观
安装教程
手背定位结构(vive)安装教程
手指控制单元
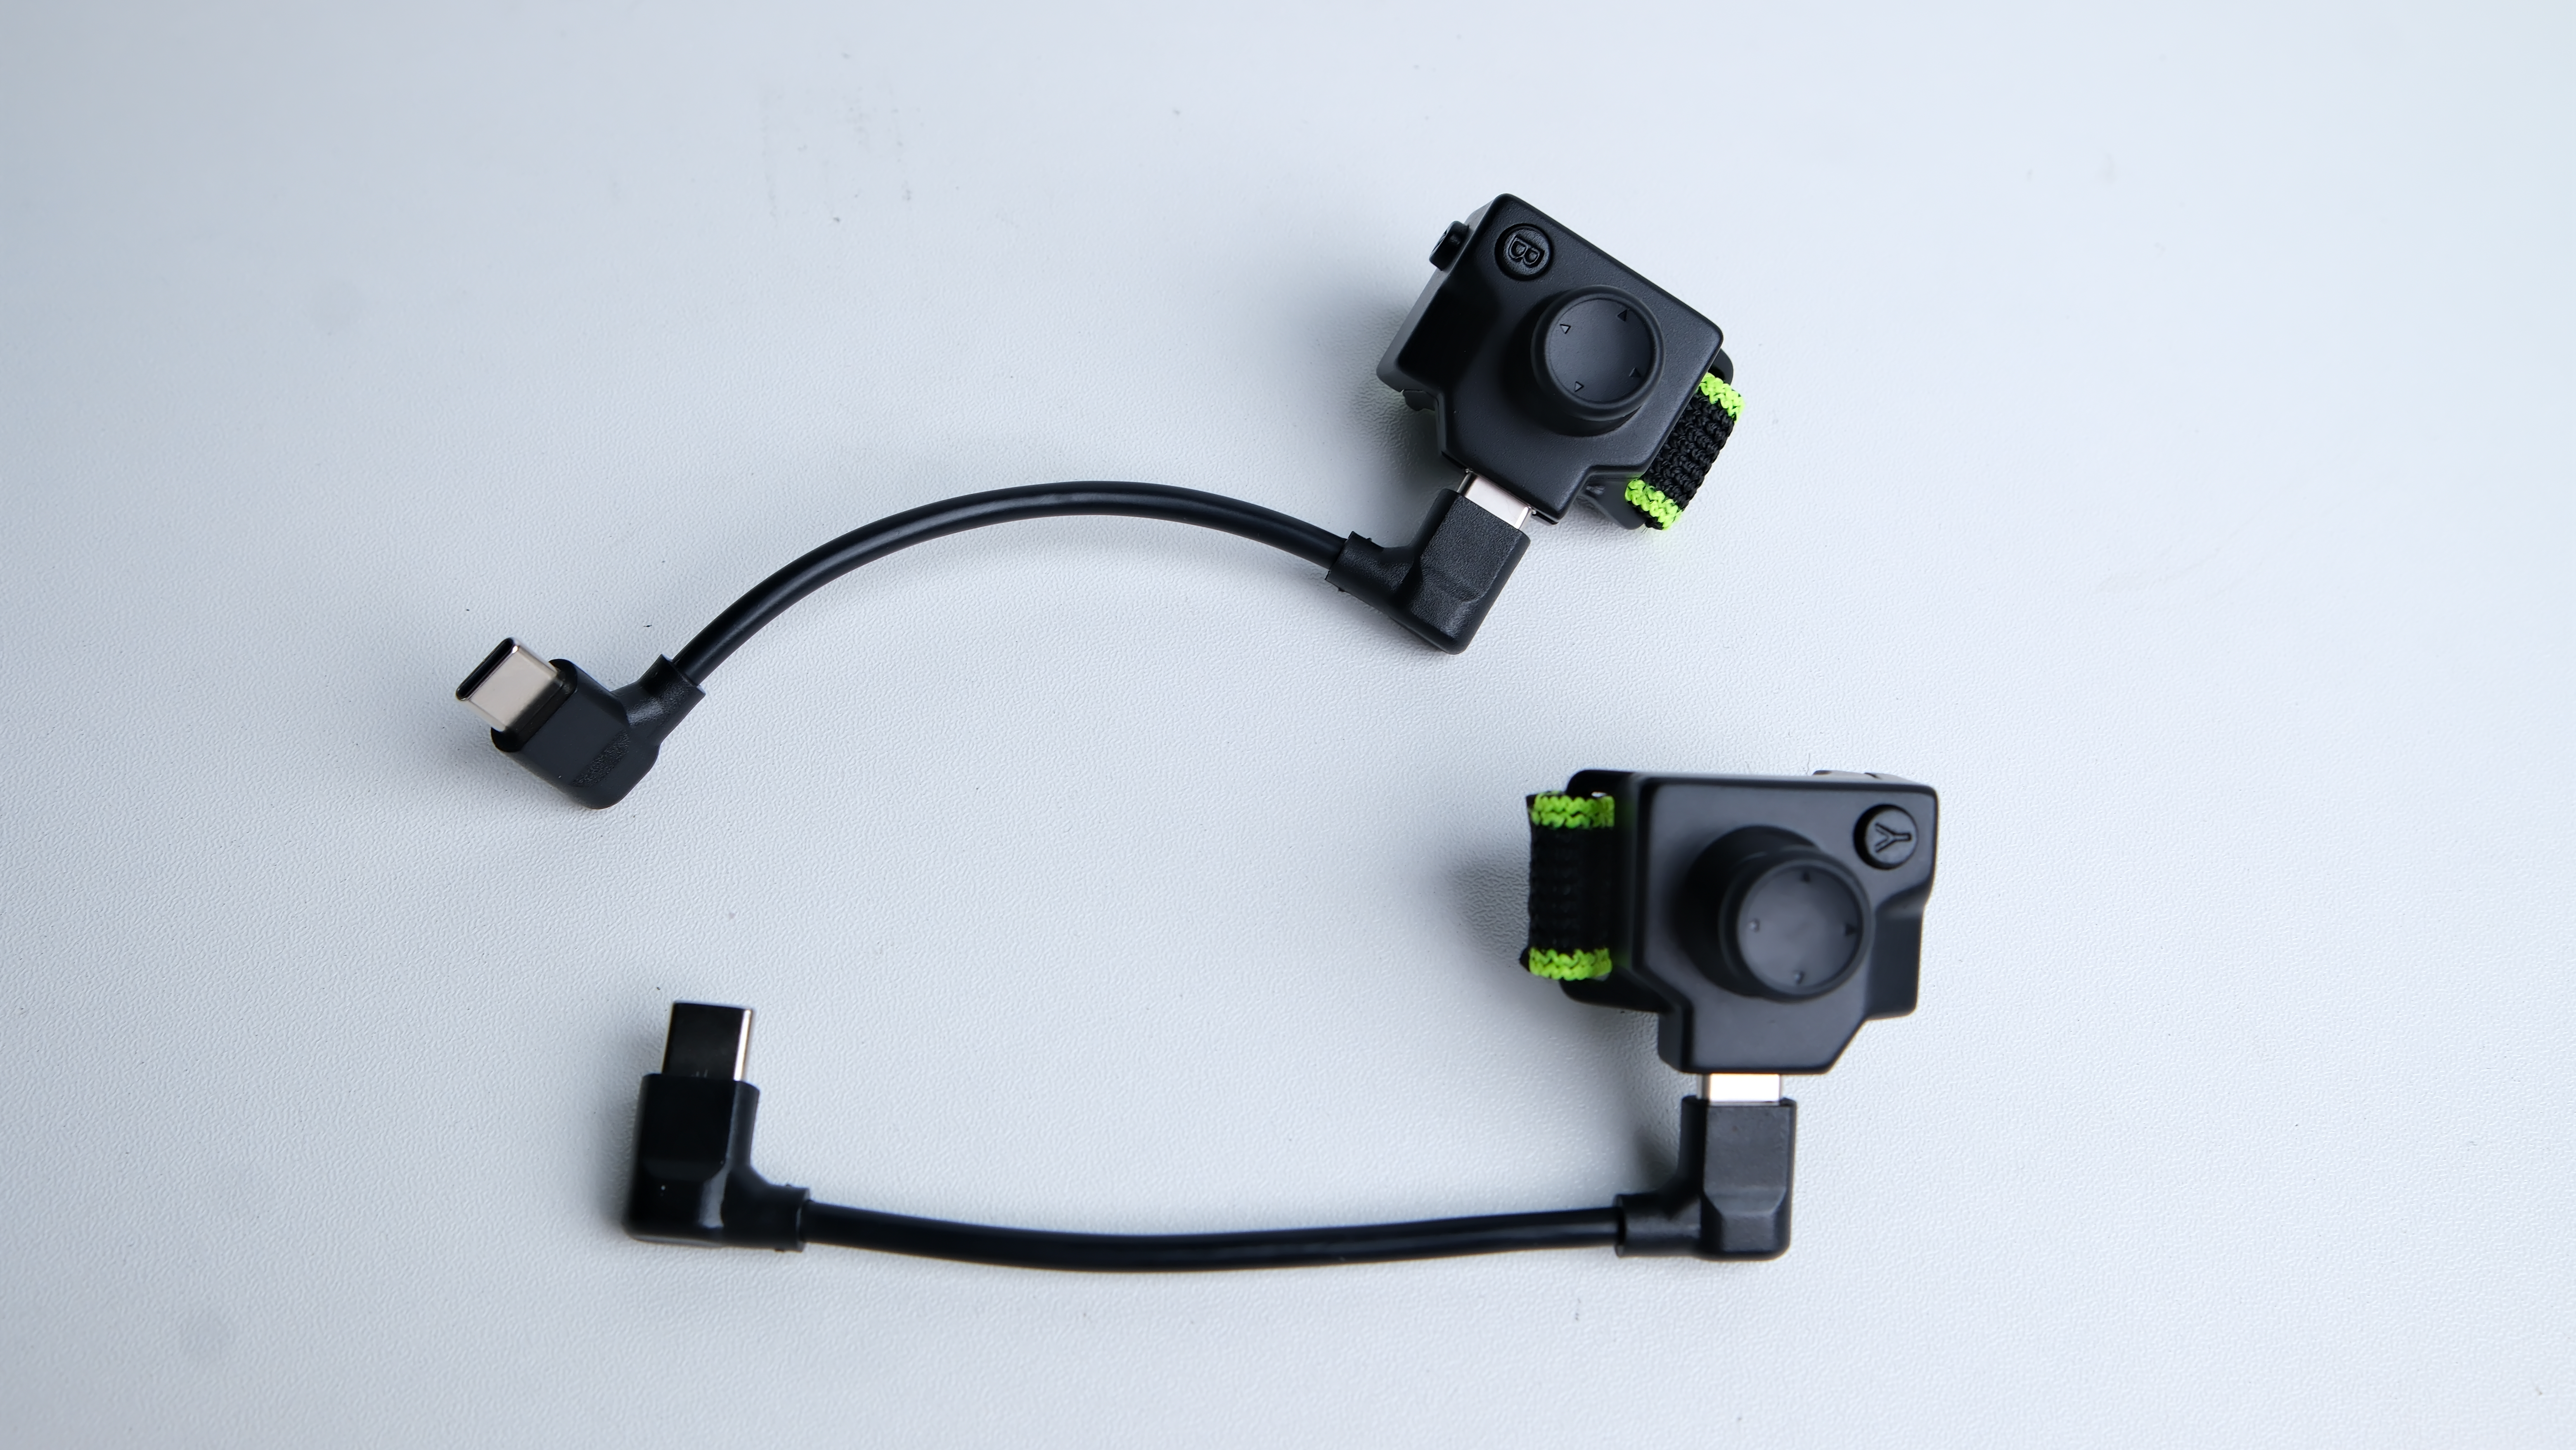
手指控制单元外观
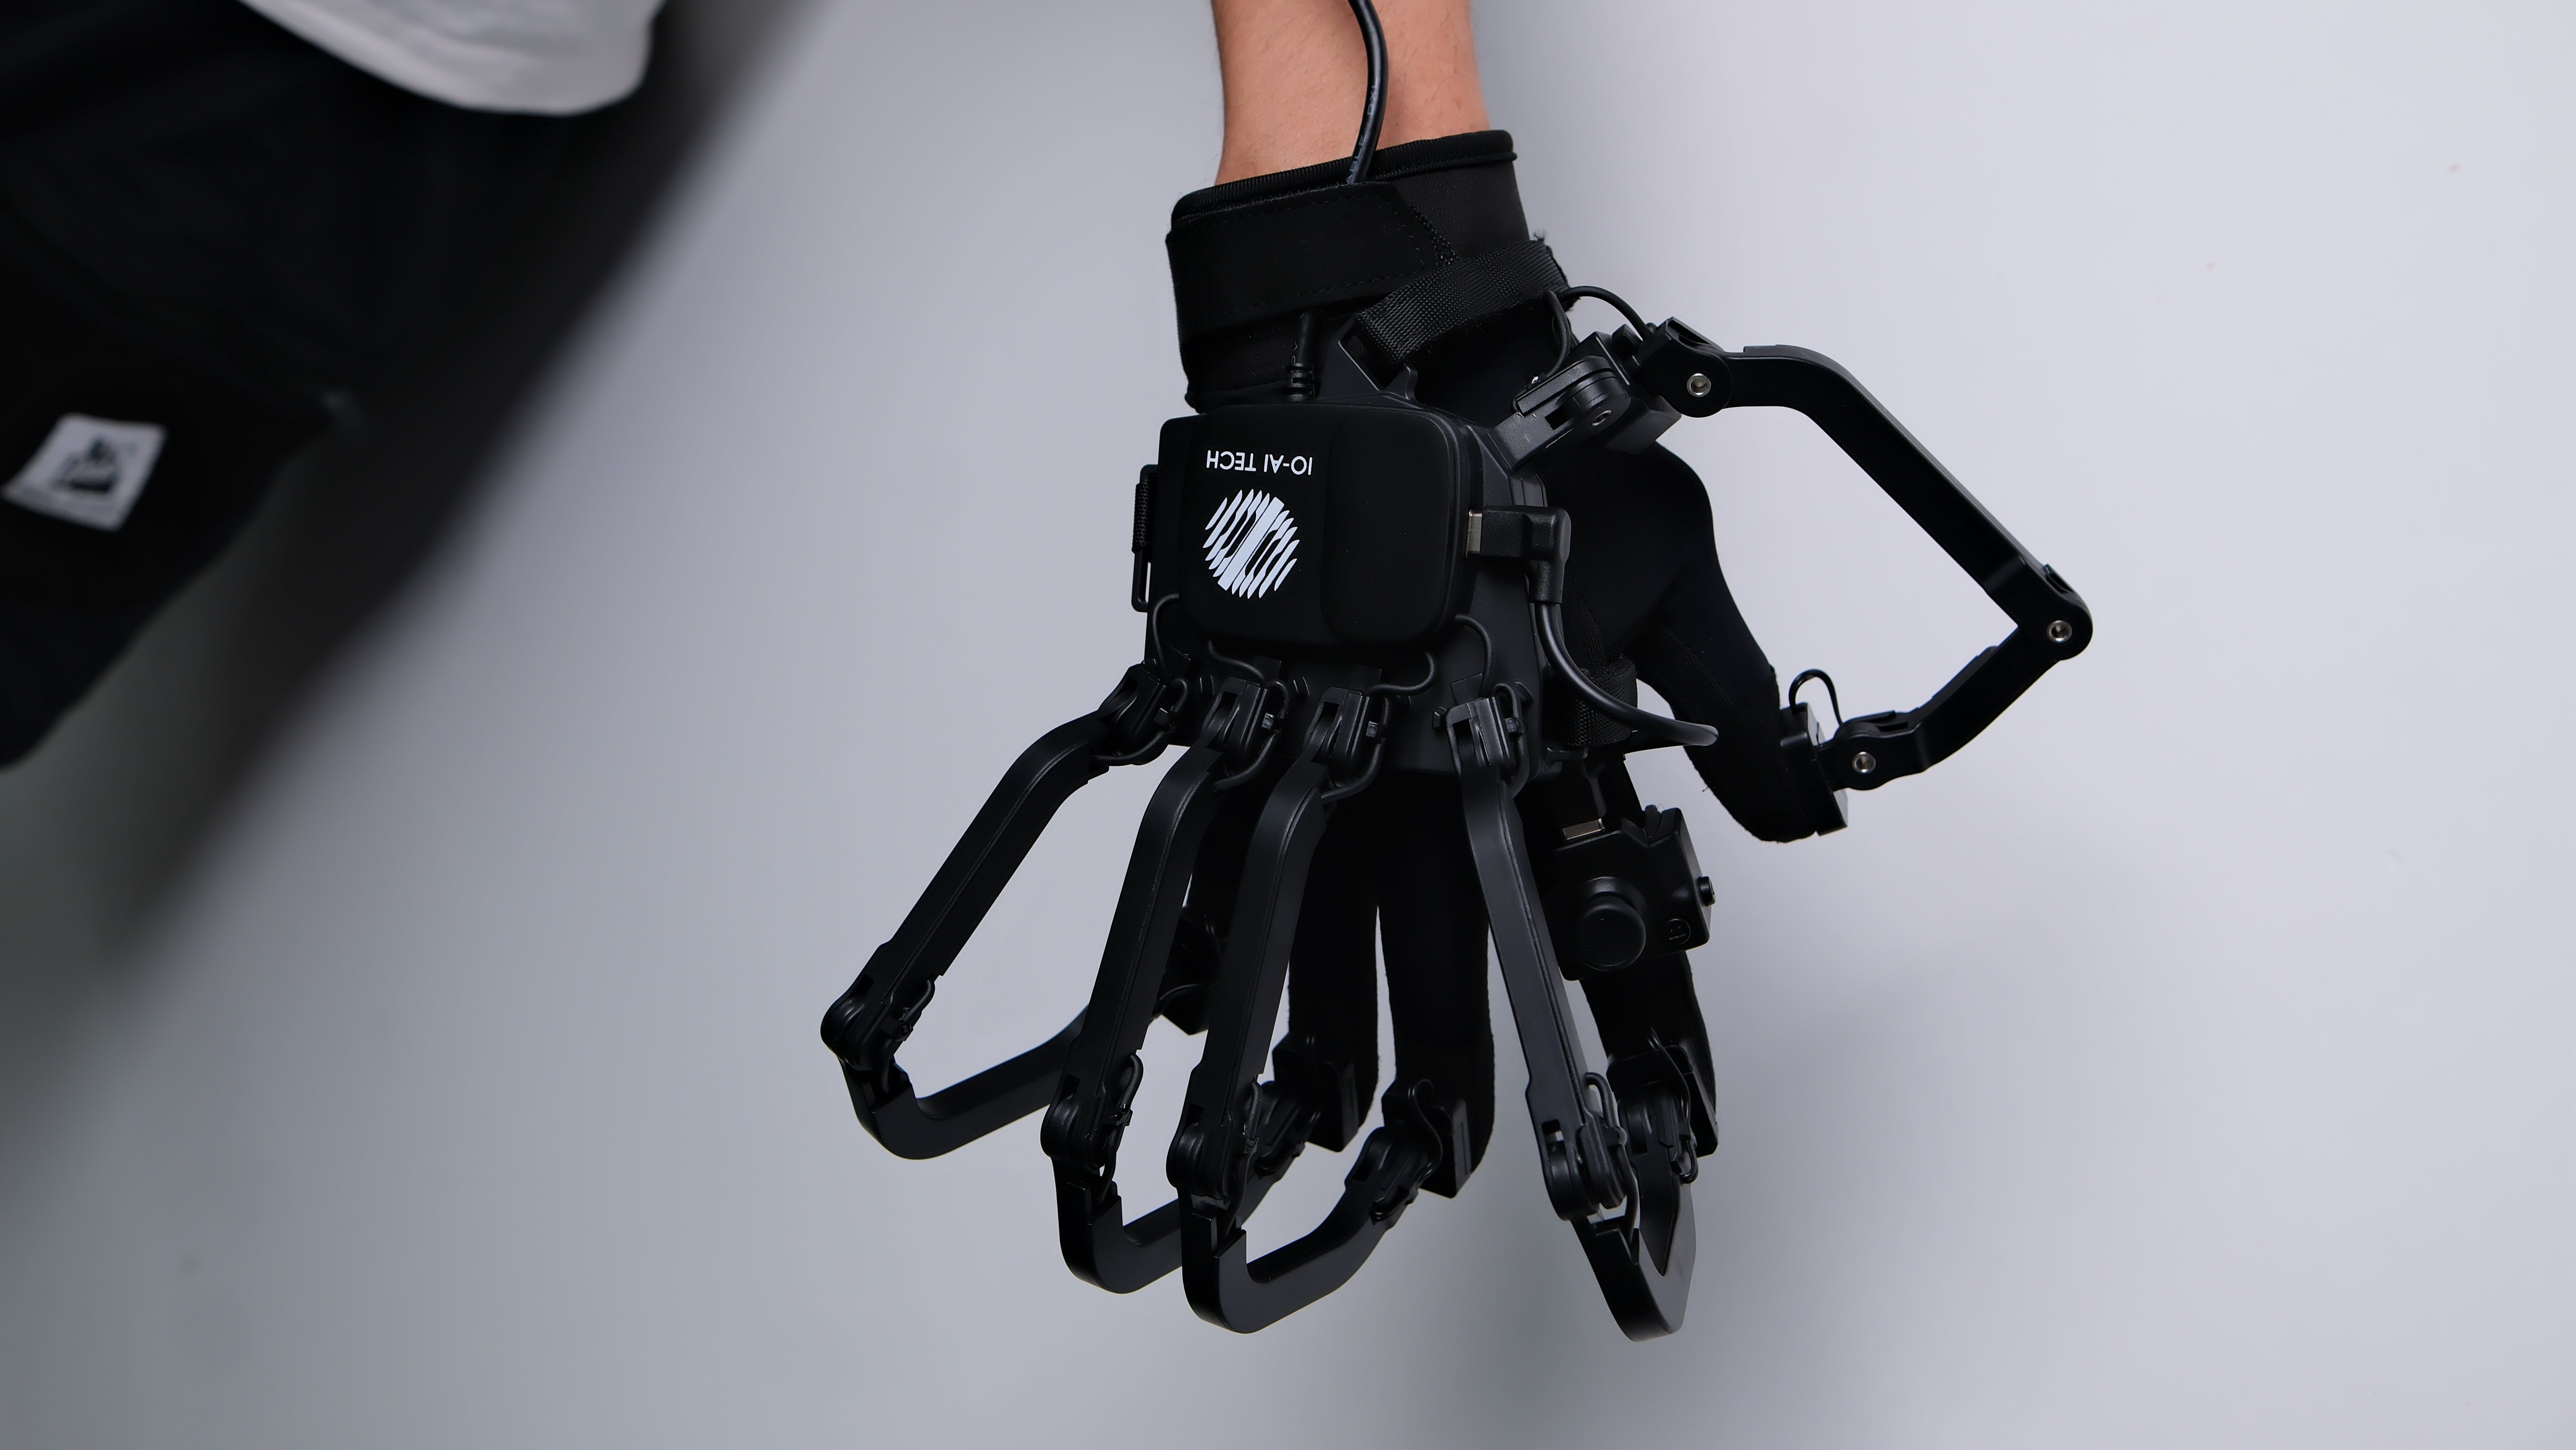
连接和佩戴效果
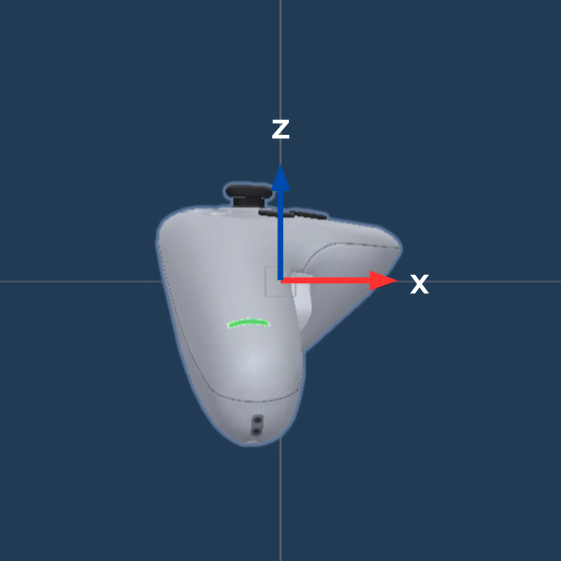
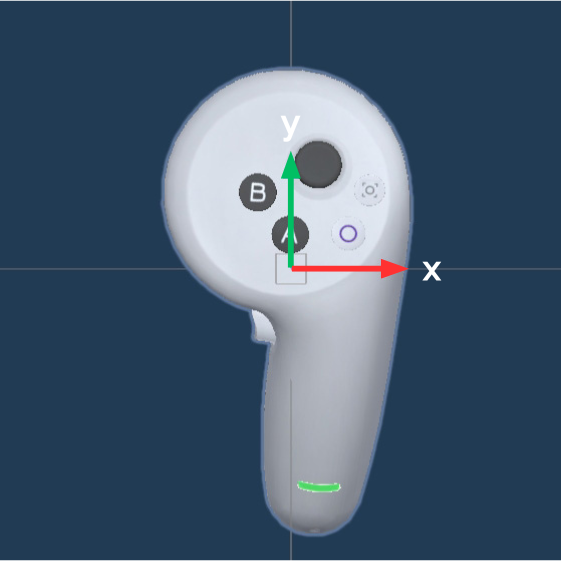
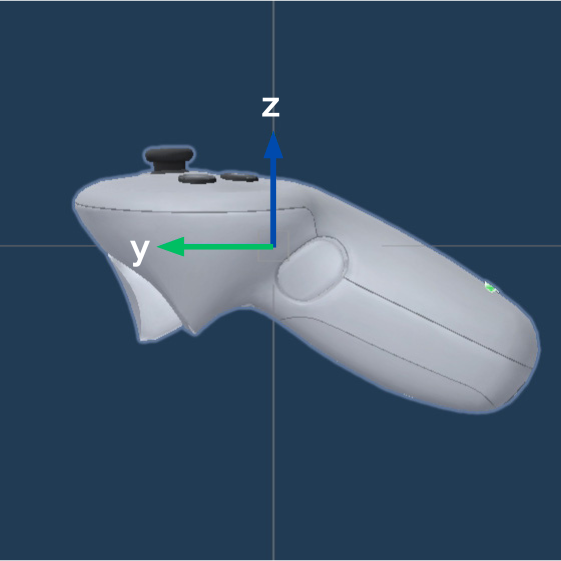
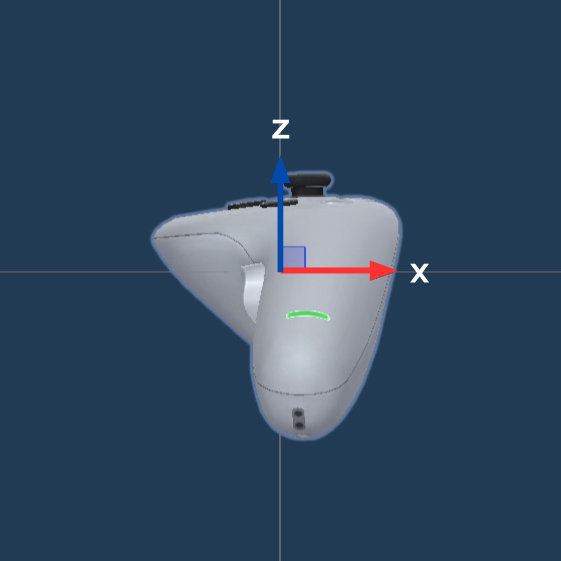
定位结构坐标系
手背定位结构(pico)
#四元数 [x, y, z, w]
#欧拉角 XYZ Extrinsic
# from left_hand to Lgamepad
- Translation: [0.083, -0.026, 0.068]
- Rotation: in Quaternion [0.888, 0.223, 0.403, 0.001]
- Rotation: in RPY (radian) [2.880, -0.797, 0.603]
- Rotation: in RPY (degree) [164.983, -45.684, 34.544]
- Matrix:
  0.575  0.395  0.716  0.083
  0.396 -0.901  0.178 -0.026
  0.716  0.181 -0.675  0.068
  0.000  0.000  0.000  1.000

# from right_hand to Rgamepad
- Translation: [-0.083, -0.026, 0.068]
- Rotation: in Quaternion [0.888, -0.223, -0.403, 0.001]
- Rotation: in RPY (radian) [2.880, 0.797, -0.603]
- Rotation: in RPY (degree) [164.983, 45.684, -34.544]
- Matrix:
  0.575 -0.395 -0.716 -0.083
 -0.396 -0.901  0.178 -0.026
 -0.716  0.181 -0.675  0.068
  0.000  0.000  0.000  1.000
Lgamepad右手系 坐标系定义
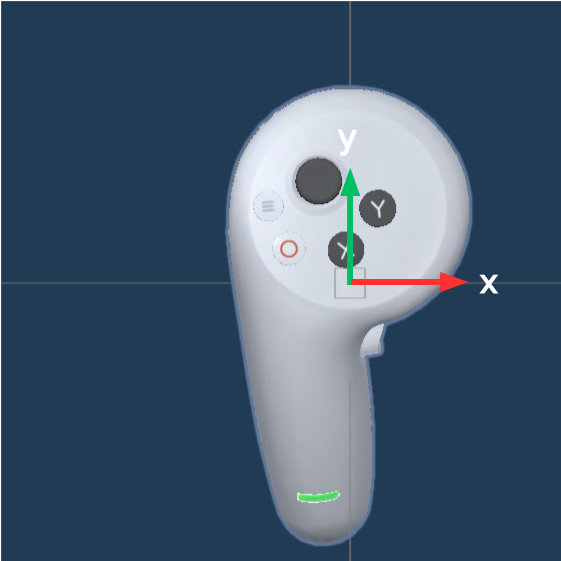 | 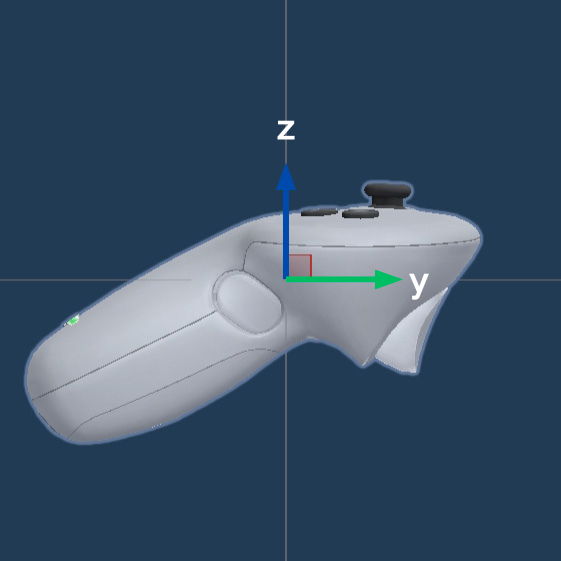 |  |
Rgamepad右手系 坐标系定义
 |  |  |
手背定位结构(vive)
#四元数 [x, y, z, w]
#欧拉角 XYZ Extrinsic
# from left_hand to L_vive_tracker
- Translation: [0.004, -0.000, 0.046]
- Rotation: in Quaternion [-0.040, 0.706, 0.706, -0.040]
- Rotation: in RPY (radian) [1.571, 0.000, -3.027]
- Rotation: in RPY (degree) [90.000, 0.000, -173.437]
- Matrix:
  -0.993 -0.000 -0.114  0.004
  -0.114  0.000  0.993 -0.000
  0.000   1.000 -0.000  0.046
  0.000   0.000  0.000  1.000

# from right_hand to R_vive_tracker
- Translation: [-0.004, -0.000, 0.046]
- Rotation: in Quaternion [0.041, 0.706, 0.706, 0.041]
- Rotation: in RPY (radian) [1.571, -0.000, 3.025]
- Rotation: in RPY (degree) [90.000, -0.000, 173.323]
- Matrix:
  -0.993 0.000  0.116 -0.004
  0.116  0.000  0.993 -0.000
  0.000  1.000  -0.000 0.046
  0.000  0.000  0.000  1.000
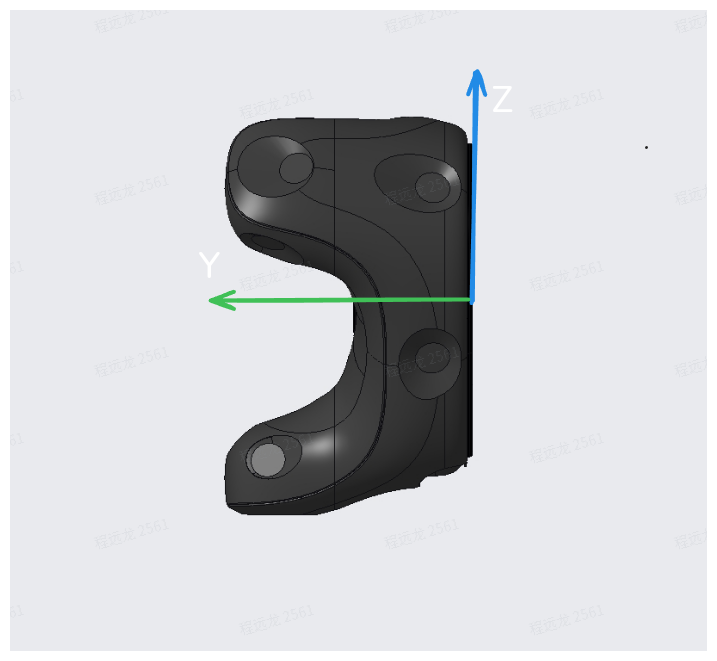
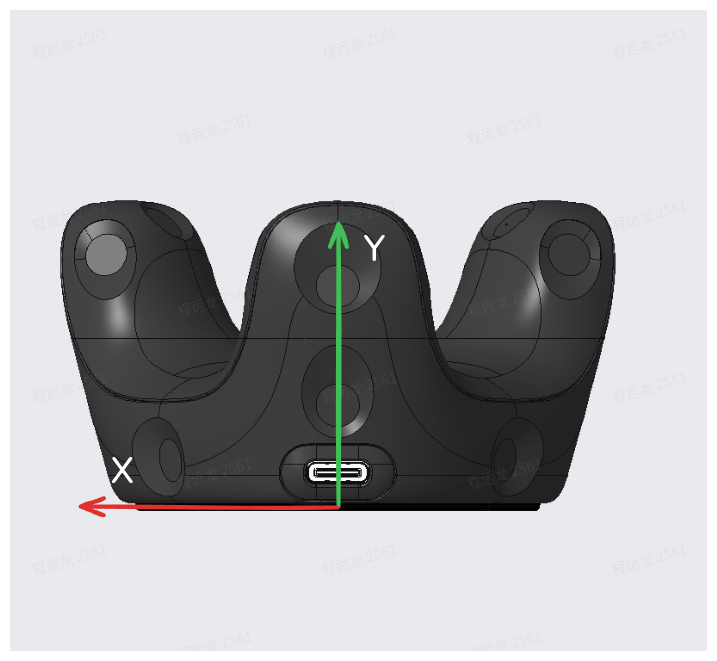
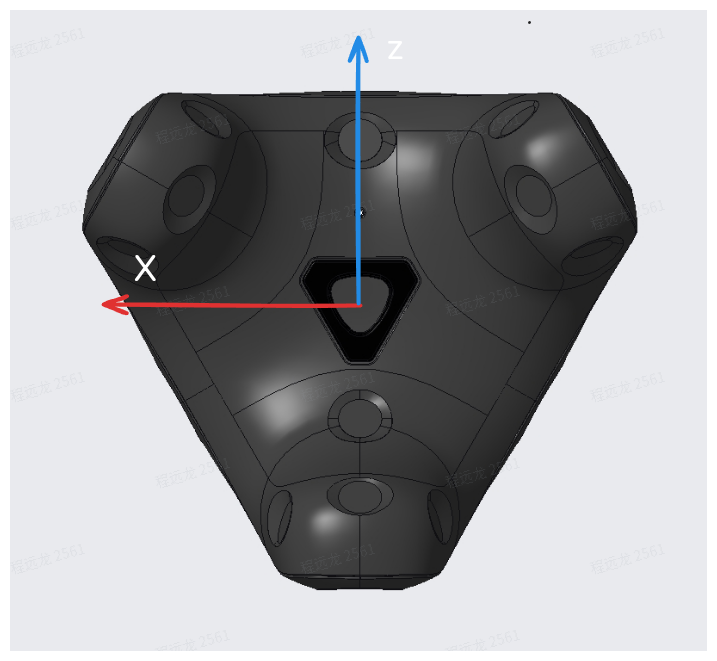
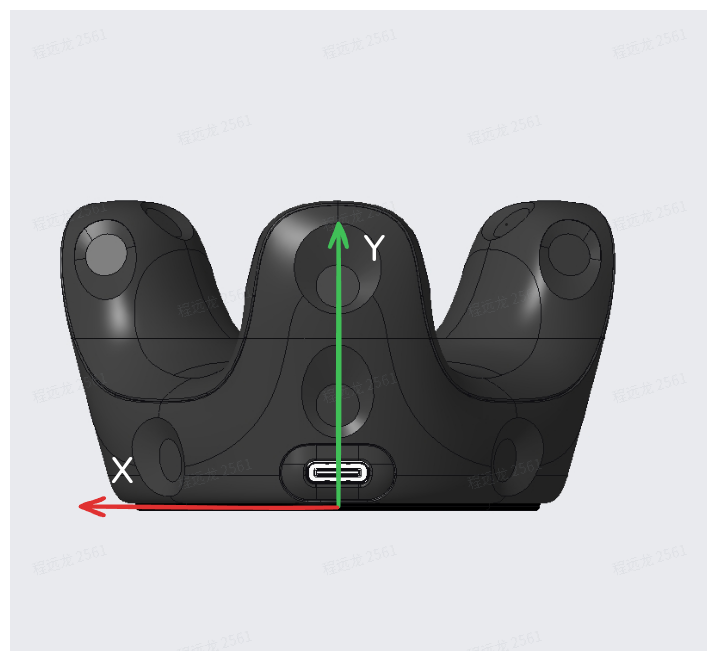
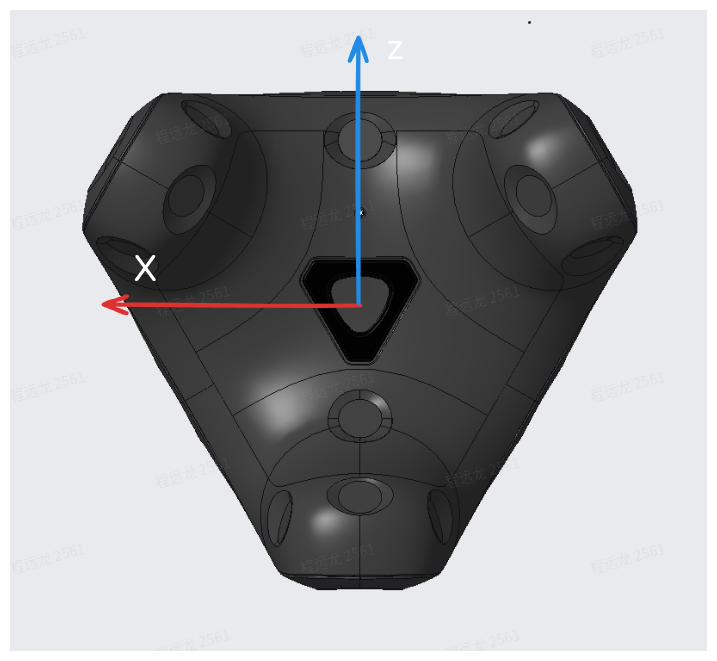
L_vive_tracker右手系 坐标系定义
 |  |  |
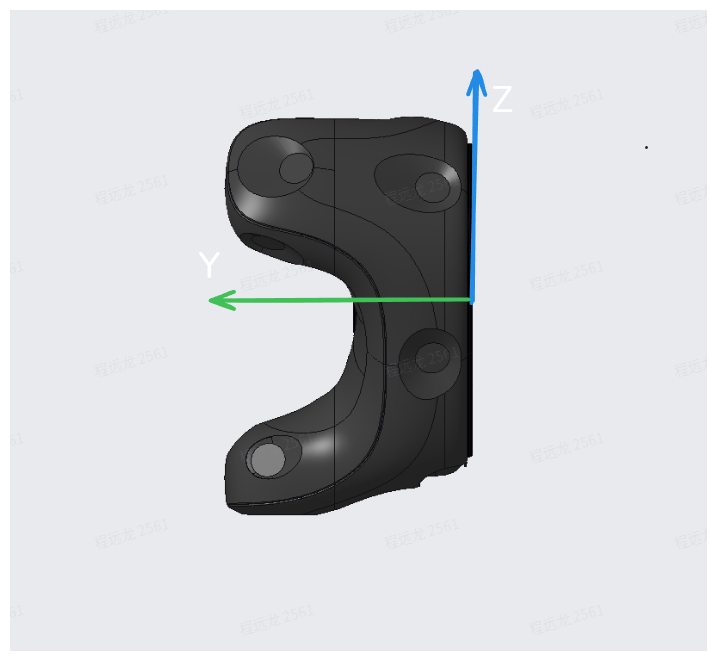
R_vive_tracker右手系 坐标系定义
 |  |  |
手背定位结构(sonic)
#四元数 [x, y, z, w]
#欧拉角 XYZ Extrinsic
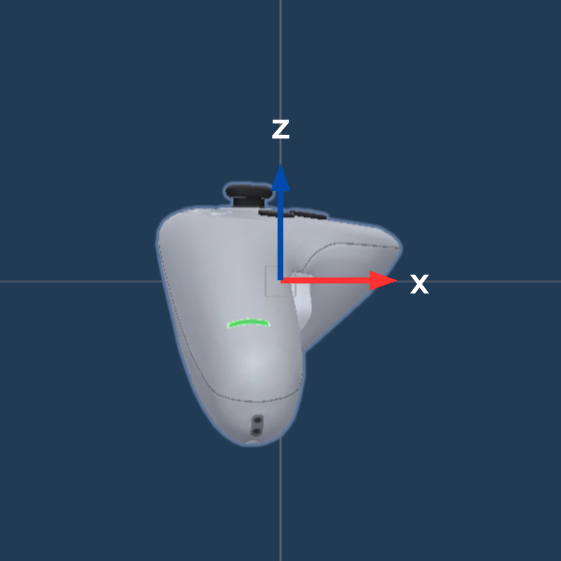
# from left_hand to L_SONIC
- Translation: [-0.003, -0.034, 0.068]
- Rotation: in Quaternion [0.123, 0.696, 0.152, 0.691]
- Rotation: in RPY (radian) [1.571, -1.179, -1.614]
- Rotation: in RPY (degree) [90.000, -67.535, -92.478]
- Matrix:
 -0.016 -0.038  0.999 -0.003
  0.382  0.923  0.042 -0.034
 -0.924  0.382 -0.000  0.068
  0.000  0.000  0.000  1.000

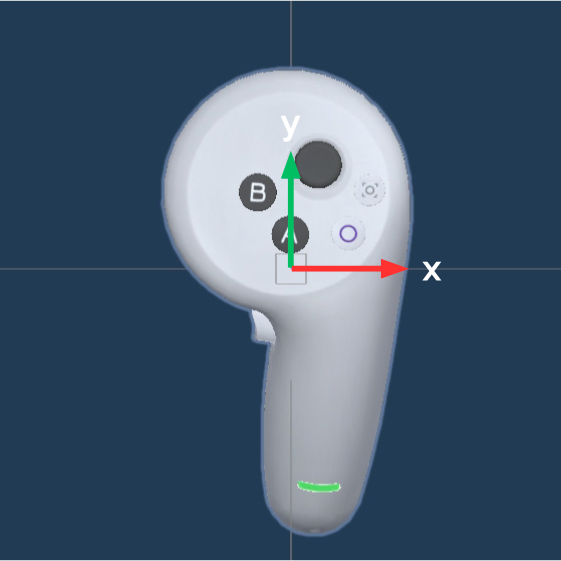
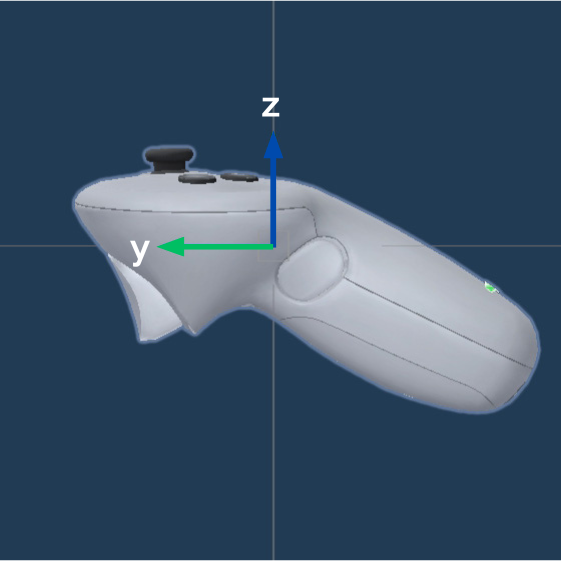
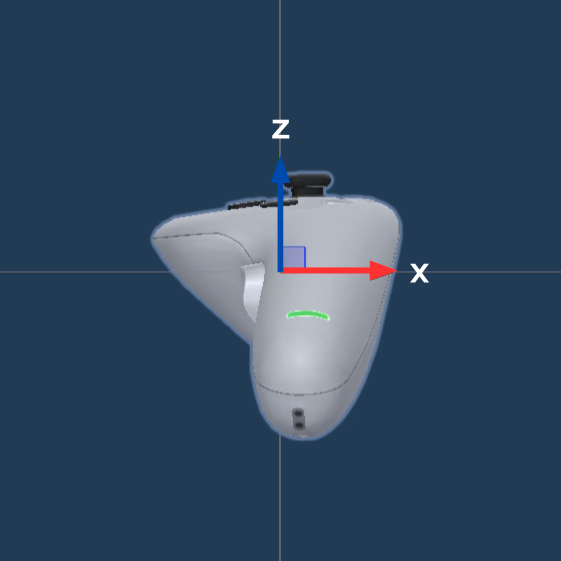
# from right_hand to R_SONIC
- Translation: [0.003, -0.034, 0.068]
- Rotation: in Quaternion [0.123, -0.696, -0.153, 0.690]
- Rotation: in RPY (radian) [1.571, -1.179, -1.614]
- Rotation: in RPY (degree) [90.000, -67.535, -92.478]
- Matrix:
 -0.016 -0.038  0.999 -0.003
  0.382  0.923  0.042 -0.034
 -0.924  0.382 -0.000  0.068
  0.000  0.000  0.000  1.000
L_SONIC右手系 坐标系定义
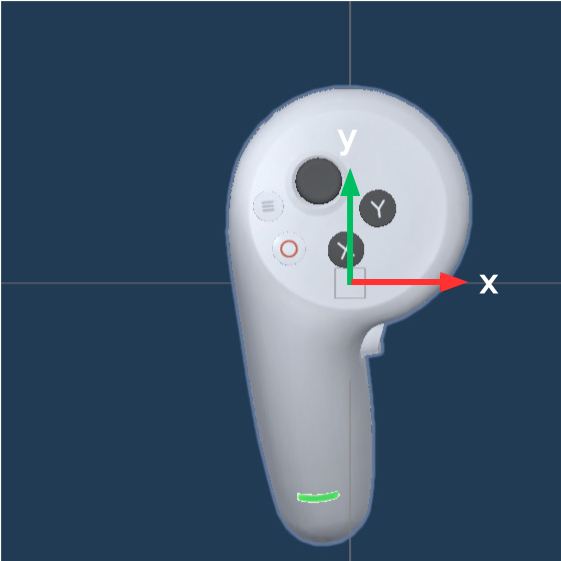 | 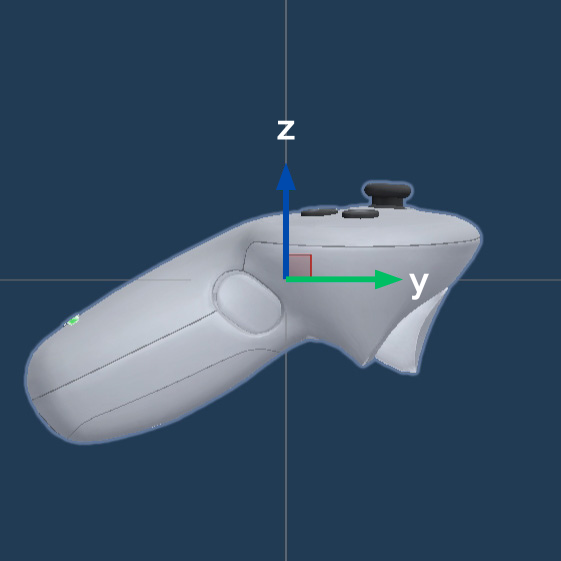 |  |
R_SONIC右手系 坐标系定义
 |  |  |