开箱点亮
提示
本章节会通过系统内置的开箱Demo带您熟悉遥操作及数据采集的全流程。
初次使用请您完整阅读并观看本章节内的所有教学内容。熟悉后可直接参考CheatSheet。
启动Vuer
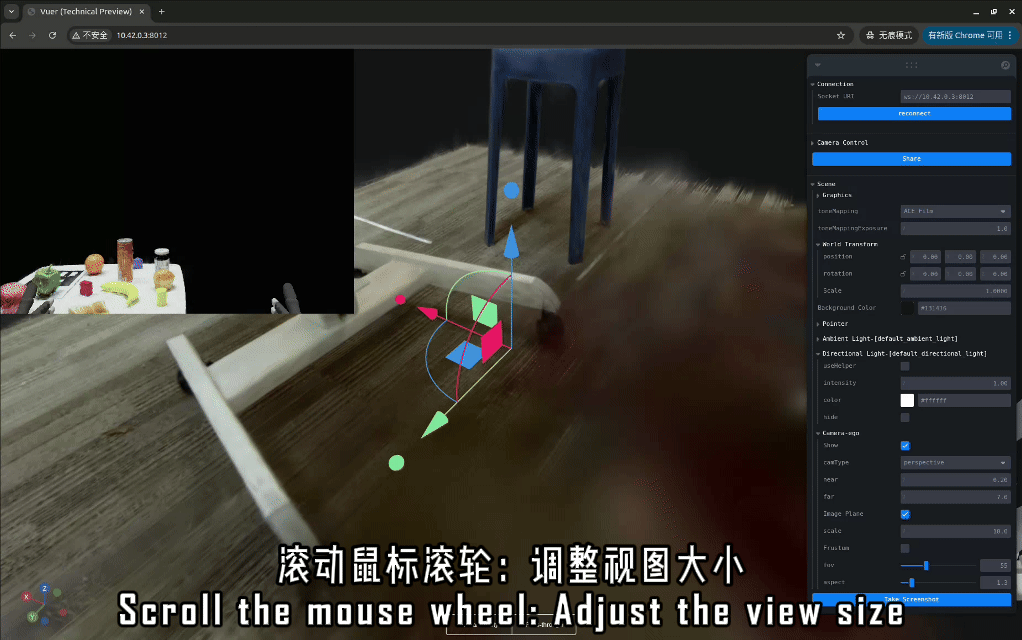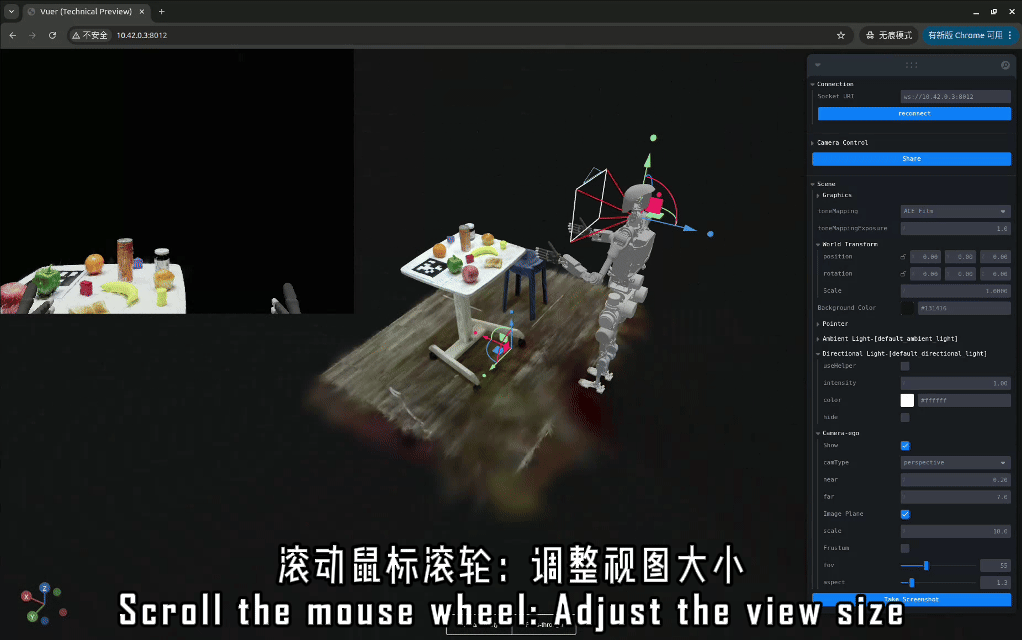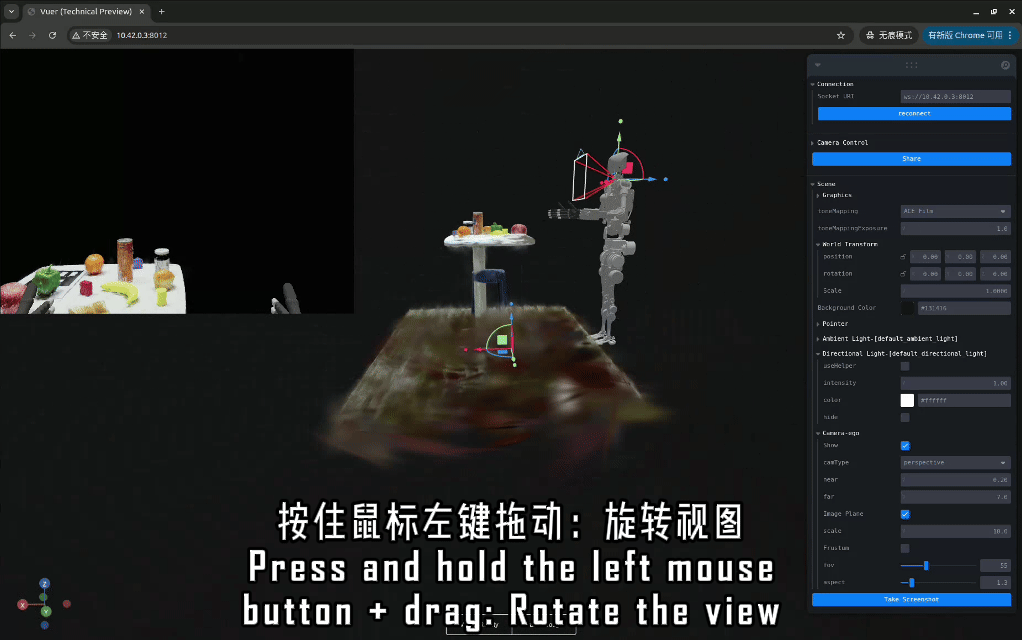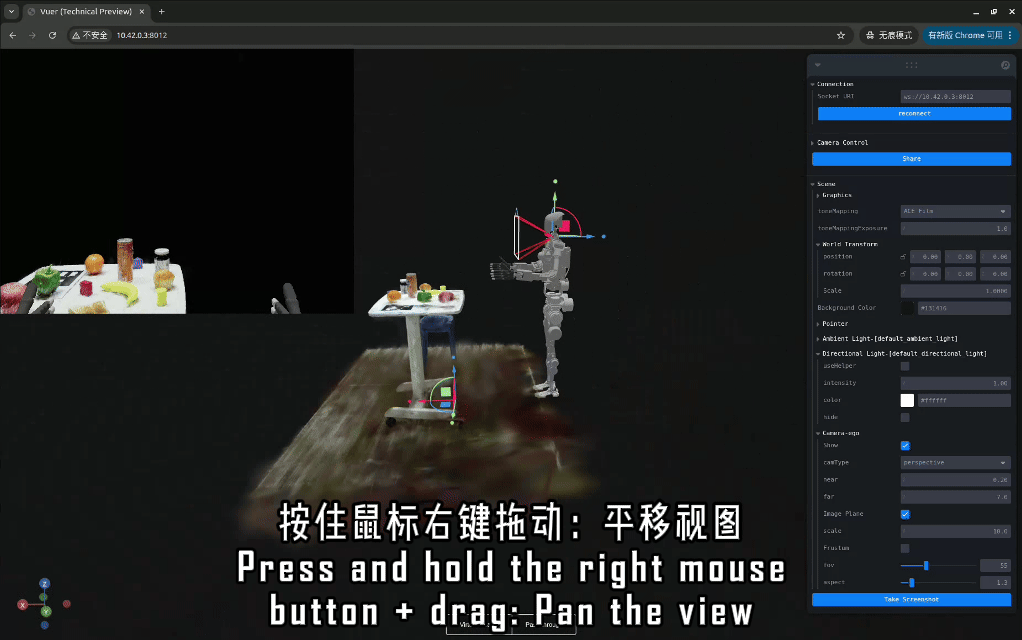
我们在 TeleBox 中搭建了一个机器人仿真页面,方便您在初次使用时快速体验设备功能。请准备一台笔记本电脑以启动 Vuer 网页。
笔记本要求:无系统要求,能够连接 WiFi 并访问网页即可。
使用步骤:
- 将笔记本连接至TeleSuit的WiFi。
- 进入浏览器,输入网址 http://10.42.0.3:8012。
注意:
- 推荐使用 Chrome 浏览器,以获得更佳的兼容性和性能。
- 如果遇到网页卡顿问题,建议尝试使用 GPU 性能更强的电脑,以提升运行流畅度。
使用IO TeleXperience APP
请您按照以下视频,进行开箱Demo的试用。
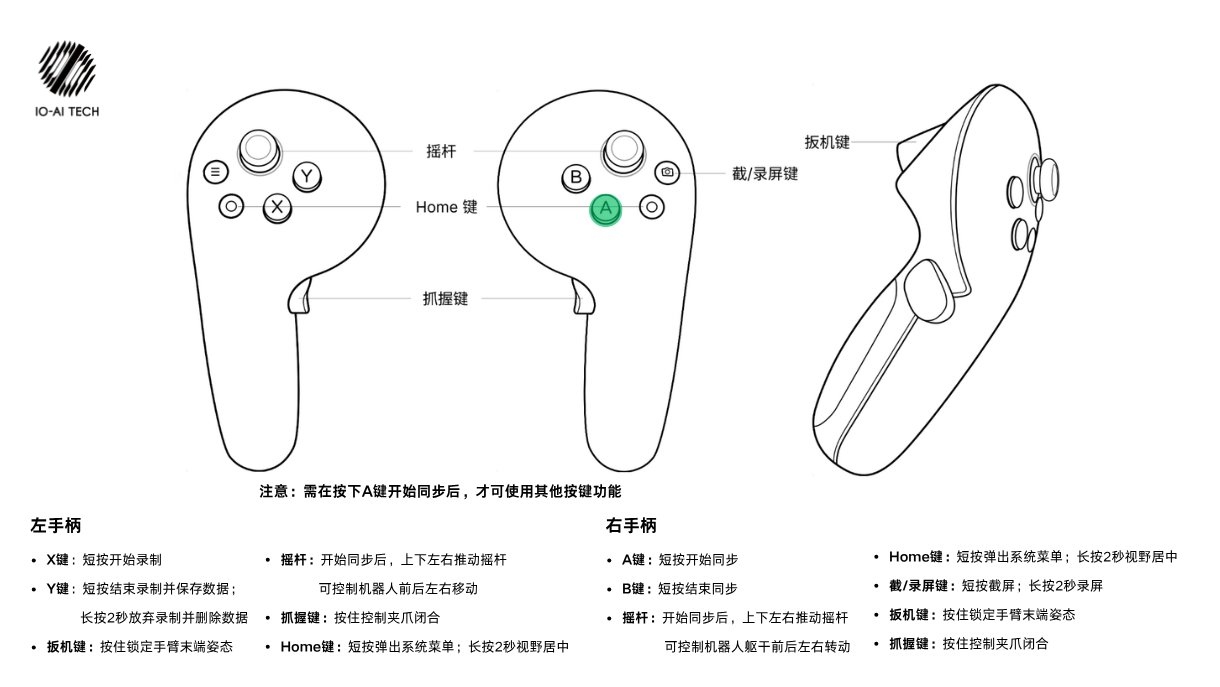
下图展示了 VR 左右手柄的按键布局及各项功能说明,建议先熟悉各按键后再开始操作。
动捕标定
若对动作精度有要求,可参考动捕标定章节进行标定。
脚步控制
如果您使用的是专业版设备,可以参考以下教程学习脚步控制的基本动作,然后根据CheatSheet完成开箱Demo的试用。
以下内容以左脚为示例进行讲解,右脚的操作可以通过类比轻松掌握。
点击展开脚部控制动作示例(专业版)
注意
本教程仅适用于专业版设备。
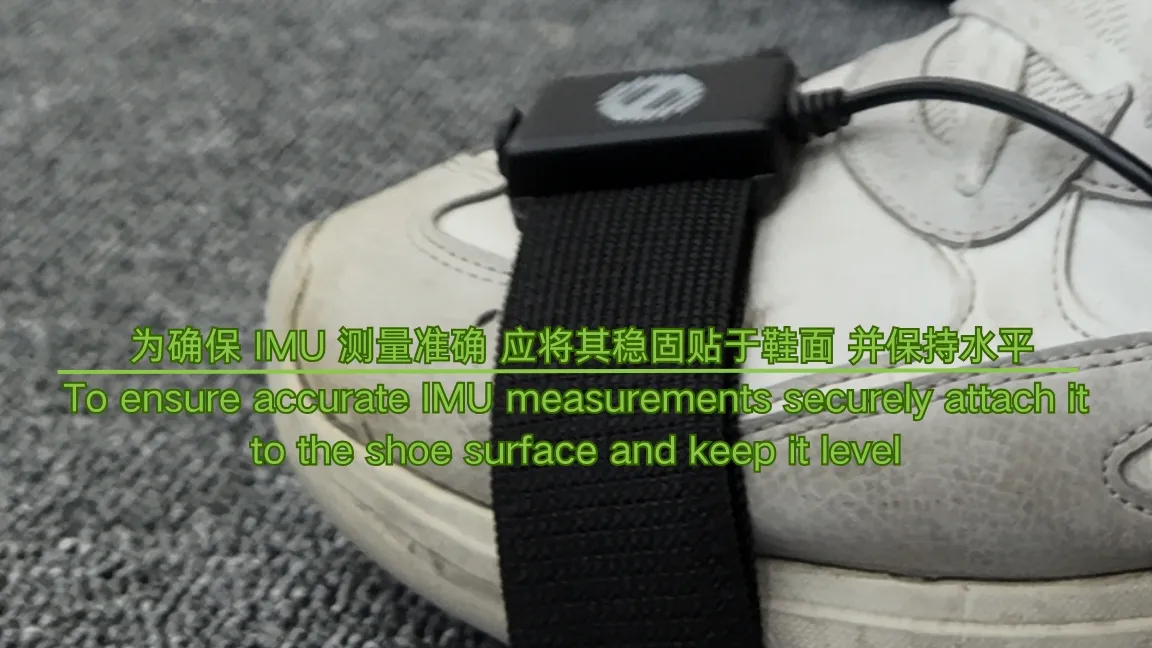
为保证动作精度,请按照下图进行脚部IMU的穿戴。
左脚脚底外翻
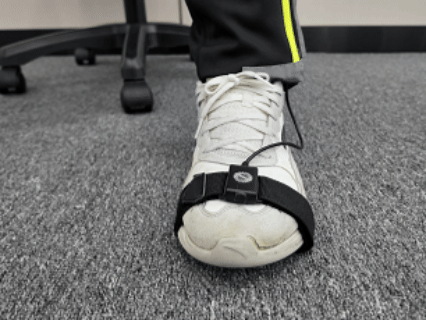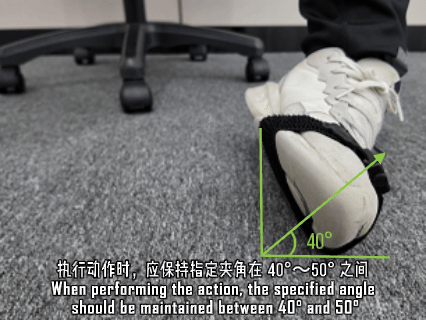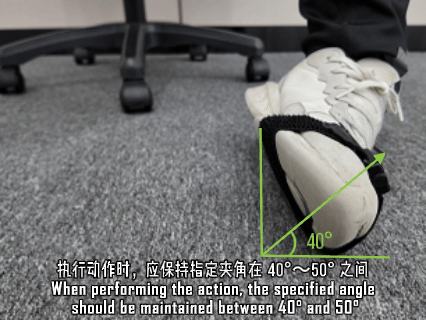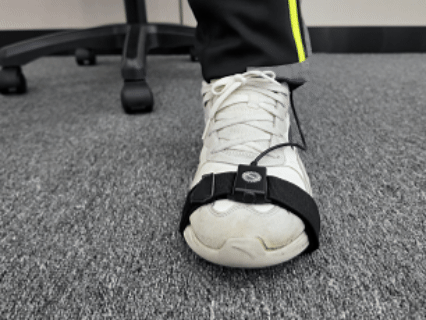
左脚脚底内翻
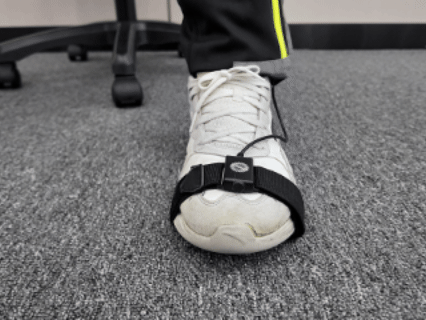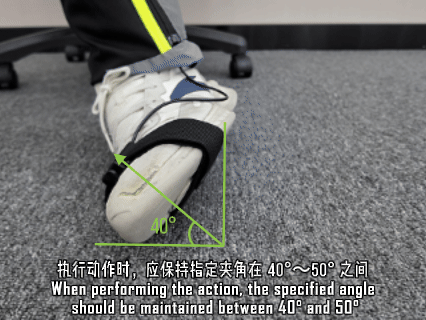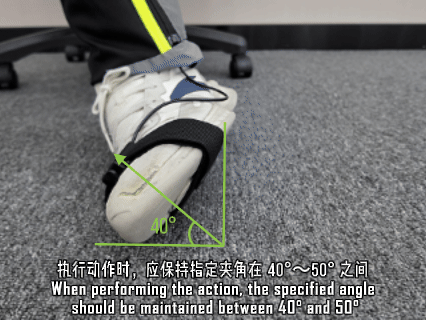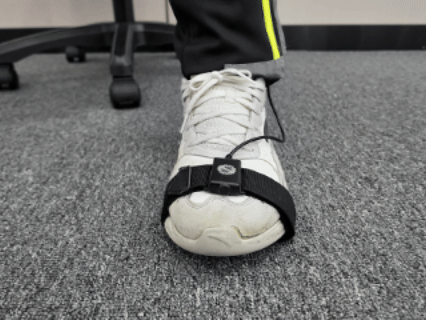
左脚抬起脚跟并保持
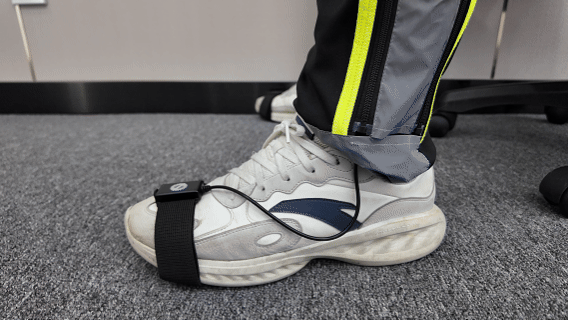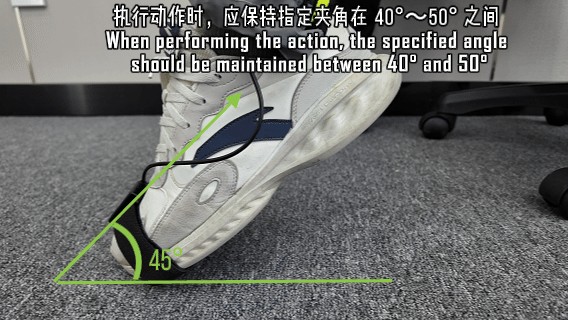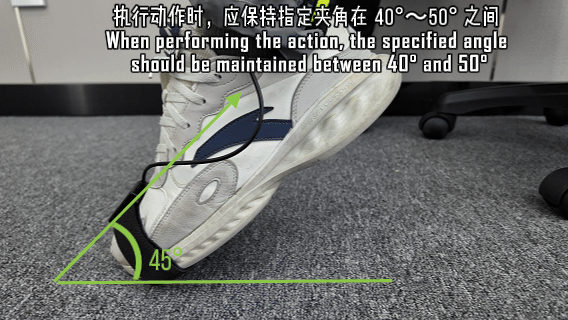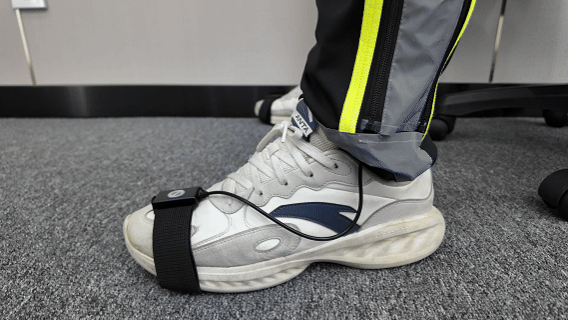
左脚抬起脚尖并保持
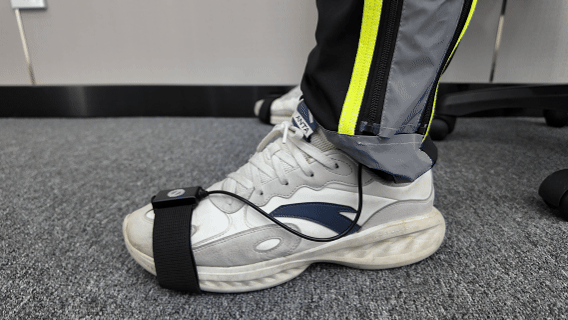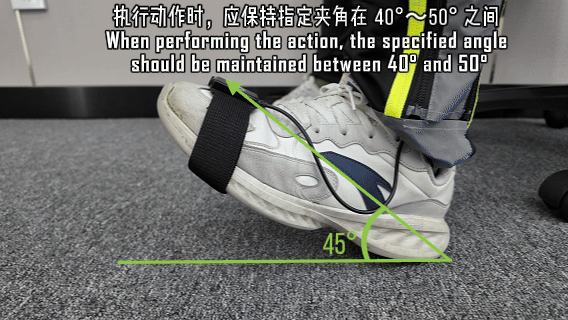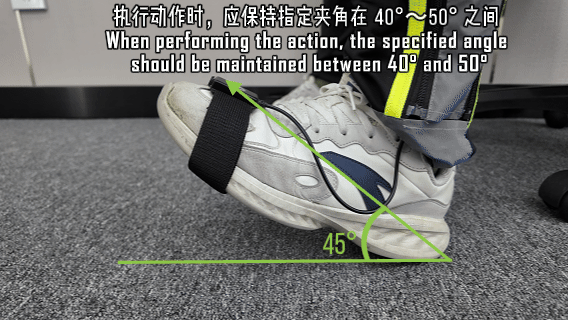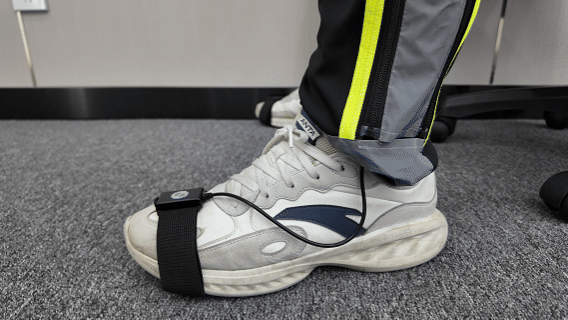
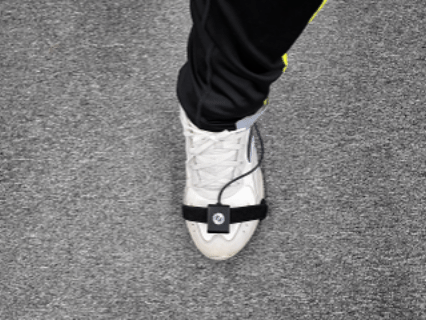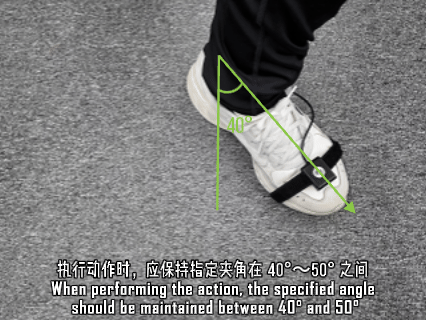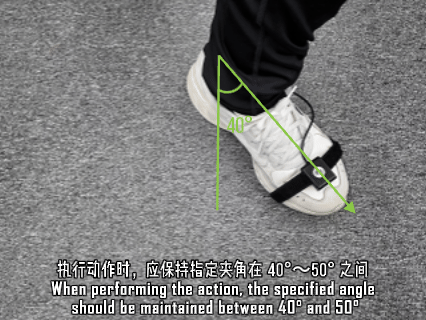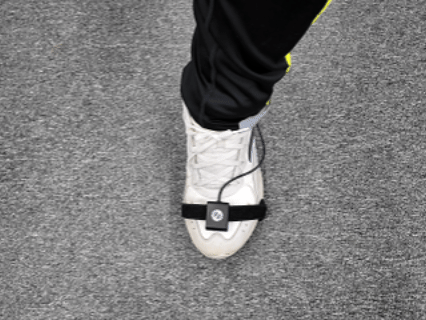
左脚向左旋并保持
熟悉以上动作后,即可参考 CheatSheet 完成开箱 Demo 的试用。
CheatSheet
| 指令 | 标准版 | 专业版 |
|---|---|---|
| 开启动捕 | VR内按下START MOCAP按钮 | |
| 开启遥操作功能 | VR内按下START TELEOP按钮 | |
| VR画面标定 | 长按标定键 注意:开始同步后不可以重新进行VR画面的标定,若需要标定,请先停止同步,标定后方可再次开始同步 | |
| 开始同步 | 开启遥操作功能后,短按下右手柄A键 | 开启遥操作功能后,右脚脚底外翻随即恢复 |
| 停止同步 | 开启遥操作功能后,短按下右手柄B键 | 开启遥操作功能后,右脚脚底内翻随即恢复 |
| 控制手臂 | 开始同步后,机械臂跟随VR手柄运动 | 开始同步后,机械臂跟随人手掌运动 |
| 若在开始同步前,打开动捕,并保证人手臂与机器人手臂姿态近似,开始同步后,可体验到七自由度机械臂的零空间优化功能 | ||
| 锁定手臂末端姿态 | 开始同步后,按住左手柄前扳机 | 开始同步后,双脚脚底外翻并保持 |
| 锁定手臂末端位置 | 开始同步后,按住右手柄前扳机 | 开始同步后,双脚脚底内翻并保持 |
| 控制末端执行器 | 开始同步后,按住手柄侧方中指扳机 | 开始同步后,灵巧手跟随人的手指运动 |
| 控制底盘 | 开始同步后,上下左右推动左手柄摇杆 | 开始同步后, 左脚抬起脚跟并保持,机器人前进 左脚抬起脚尖并保持,机器人后退 左脚向左旋并保持,机器人左转 左脚向右旋并保持,机器人右转 |
| 控制躯干 | 开始同步后,上下左右推动右手柄摇杆 | 开始同步后, 右脚抬起脚尖并保持,机器人上升 右脚抬起脚跟并保持,机器人下降 |
| 控制头部 | 开始同步后,佩戴好VR头显,机器人的头部运动可跟随人的头部运动 | |
| 控制机器人回零 | 双手摇杆水平向外侧拨动,停留1秒钟后恢复 | 双脚向外旋,保持1秒钟后恢复 |
| 开始数据录制 | 开始同步后,短按下左手柄X键 | 开始同步后,左脚脚底内翻随即恢复 |
| 结束数据录制 | 开始同步后,短按下左手柄Y键 | 开始同步后,左脚脚底外翻随即恢复 |
| 取消数据录制 | 开始同步后,长按下左手柄Y键2秒钟 | 开始同步后,左脚脚底外翻保持两秒钟后再恢复 |
| 切换到通透模式 | 同时按下双手手柄摇杆 | |