VR App 使用说明
PICO 系统设置
安全边界设置
进入系统设置 > 安全防护 > 设置安全边界,点击去设置,然后参考视频内容进行设置。
Wi-Fi 连接
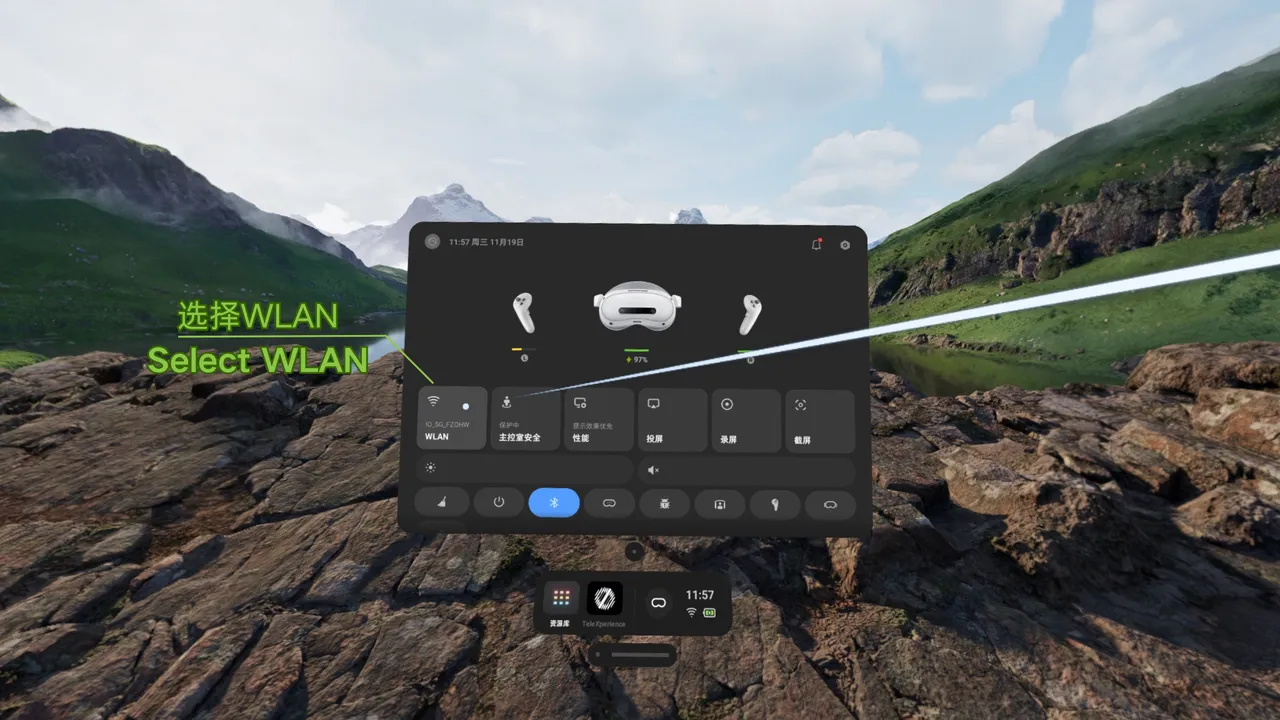
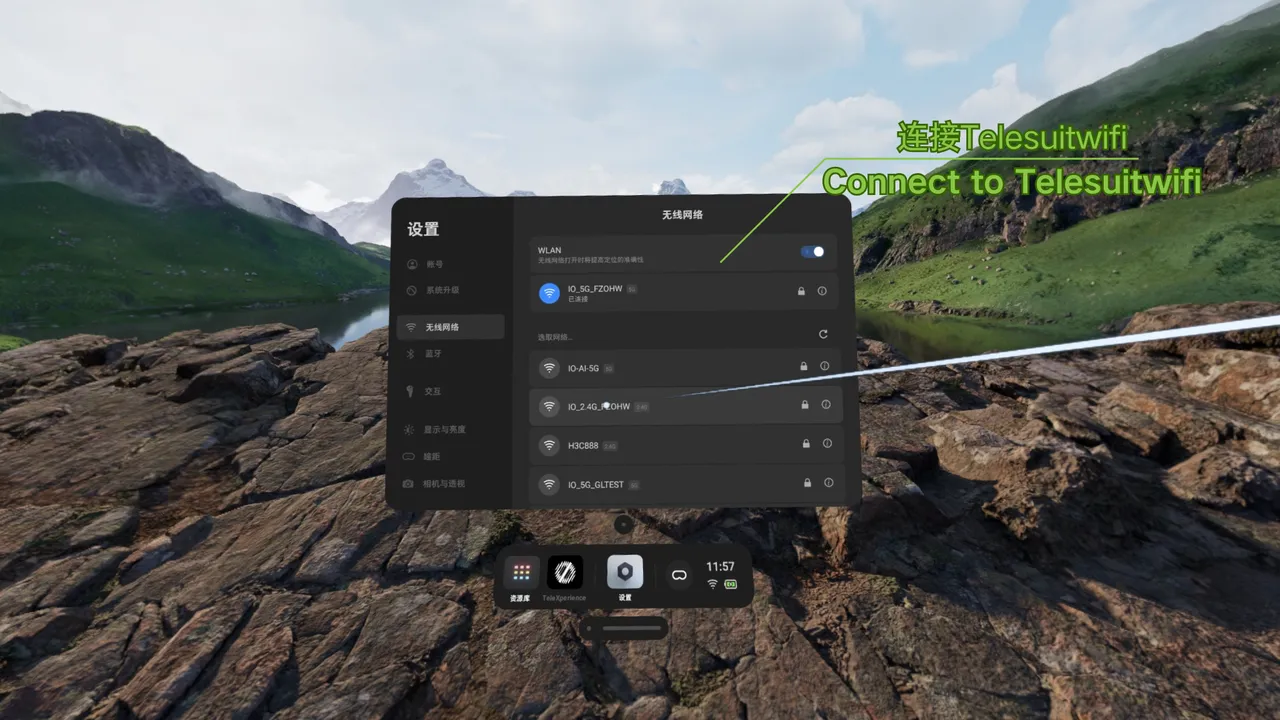
在 VR 系统里,点击右下角 Wi-Fi 图标,进入网络设置,连接 TeleSuit 主控 的 Wi-Fi。
TeleSuit 主控 Wi-Fi 名称格式通常为 IO_5G_***** 或 IO_2.4G_*****,其中 ***** 为设备序列号,密码为 minnanoIO2023。
无线投屏
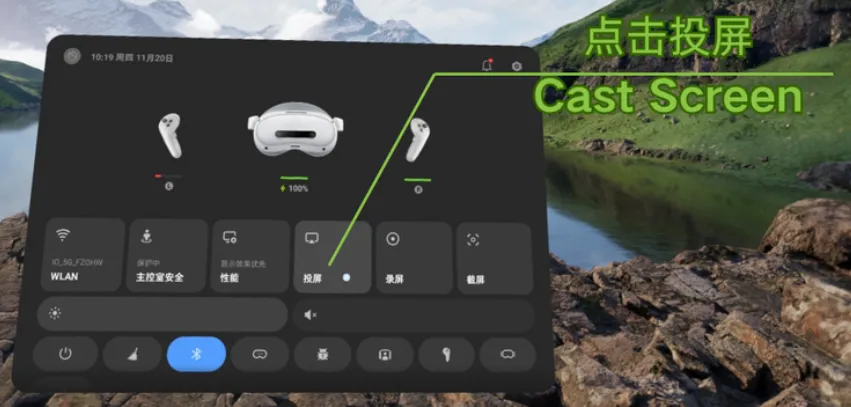
无线投屏前,请确保电脑和 VR 头显连接到同一个 Wi-Fi 网络,否则可能无法发现或连接投屏设备。
步骤 1
打开投屏设置
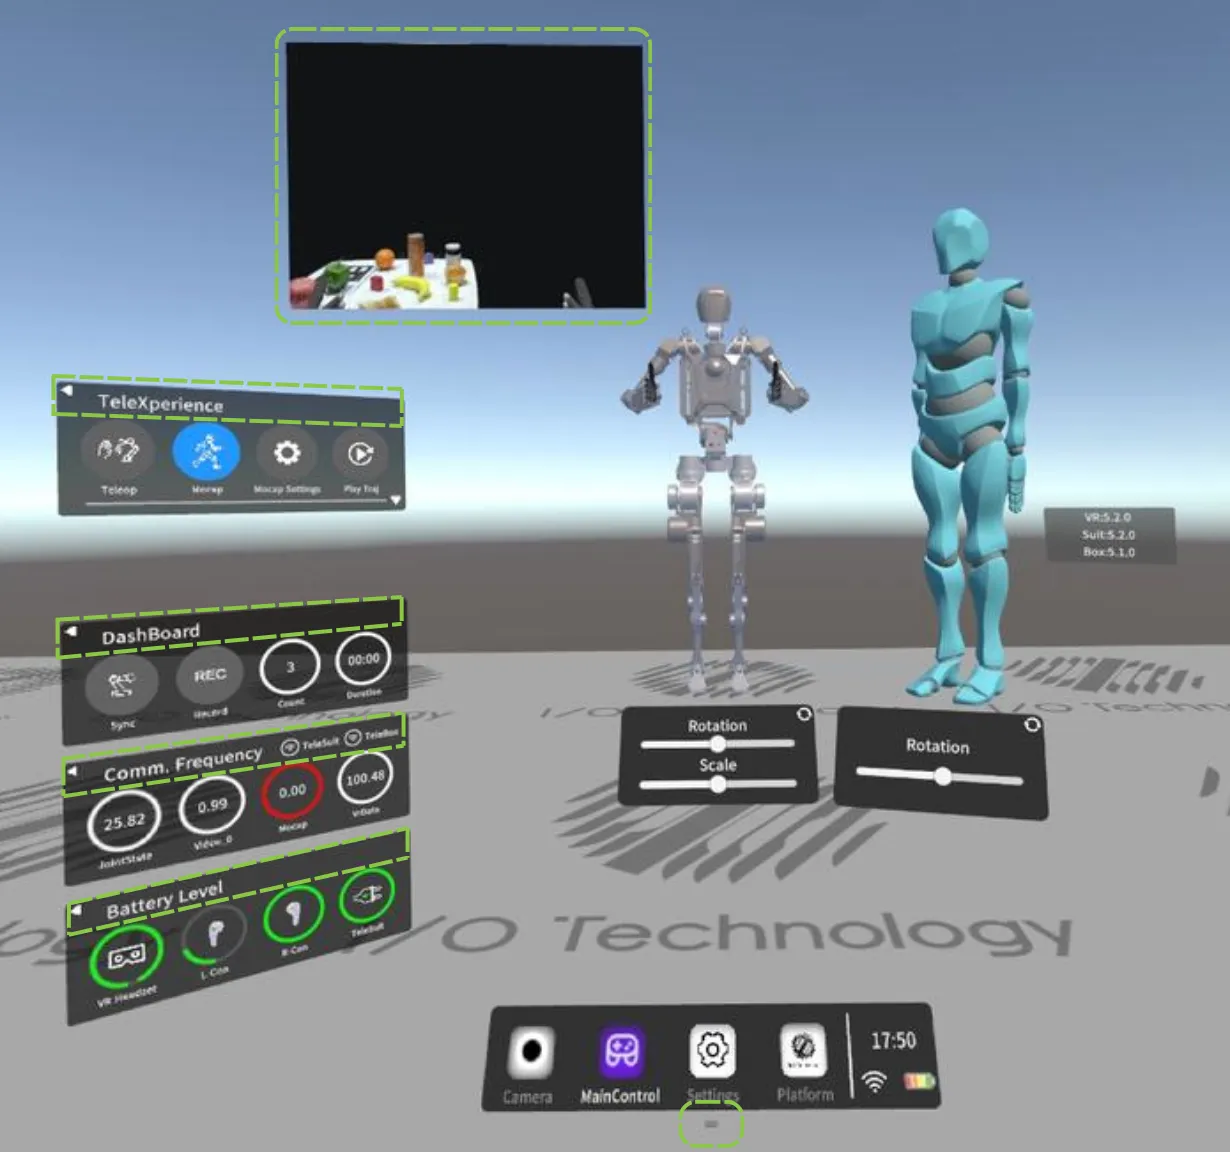
界面总览
启动场景
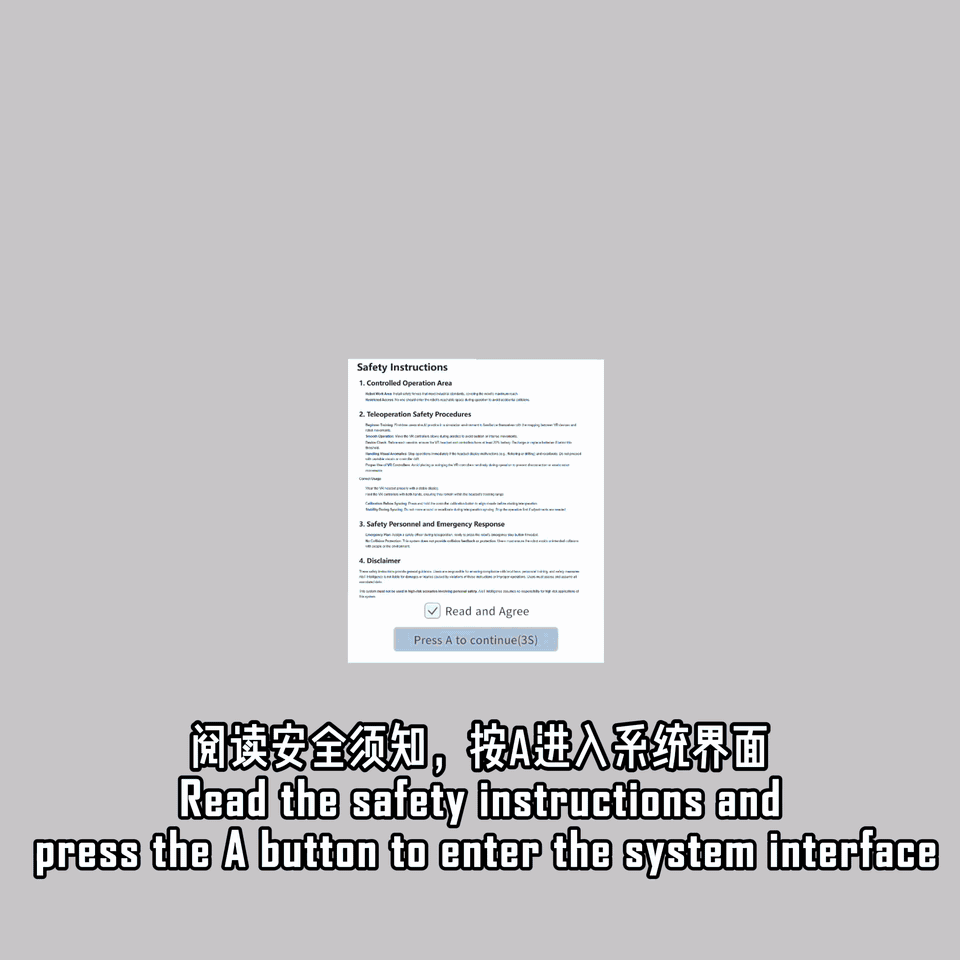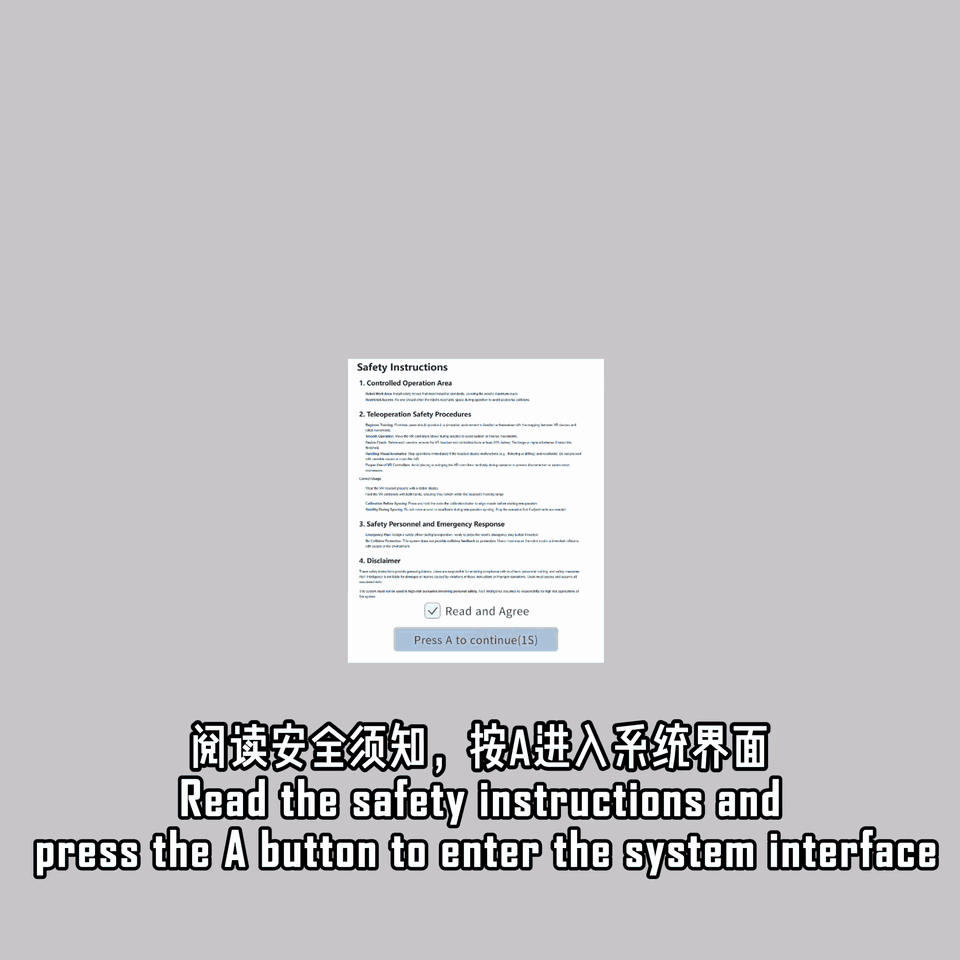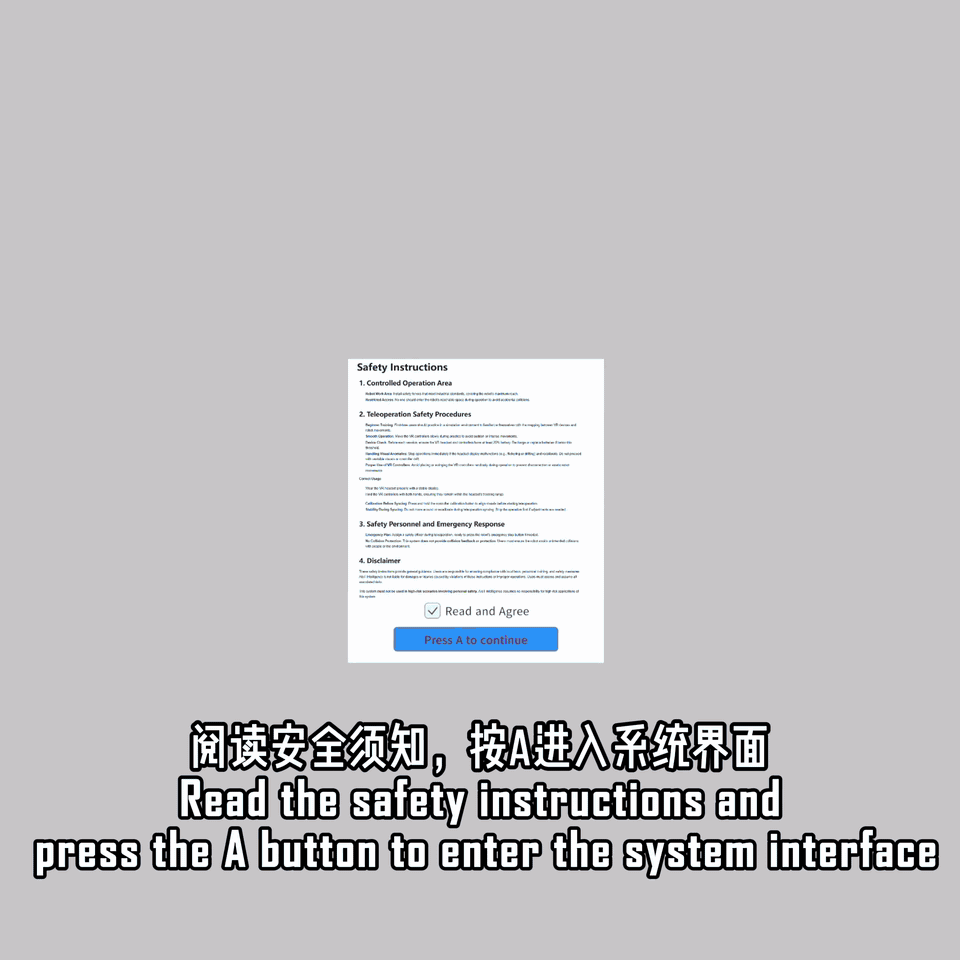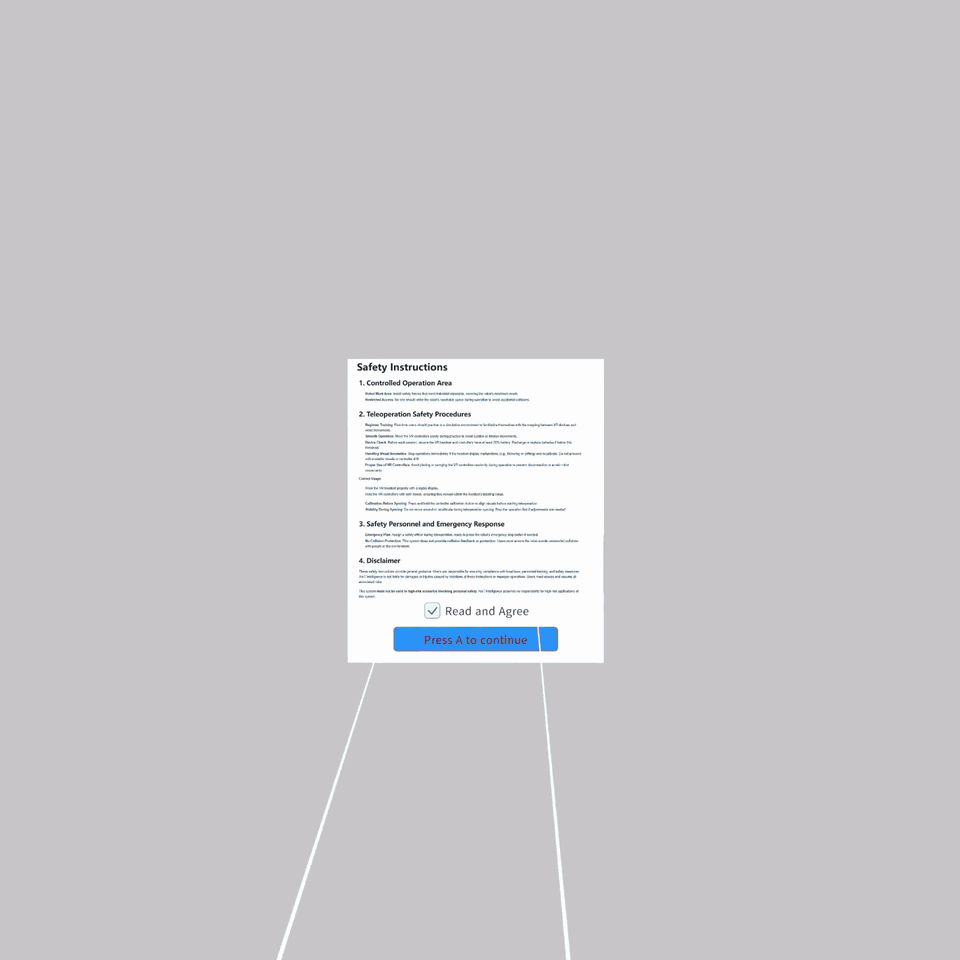
开机动画及安全须知:进入场景后,系统会显示安全须知,默认勾选“已同意”。在 3 秒倒计时结束后,您可以按右手柄的 A 键同意并进入主操控场景;如果取消勾选“已同意”,按 A 键将退出应用程序。
主操控场景
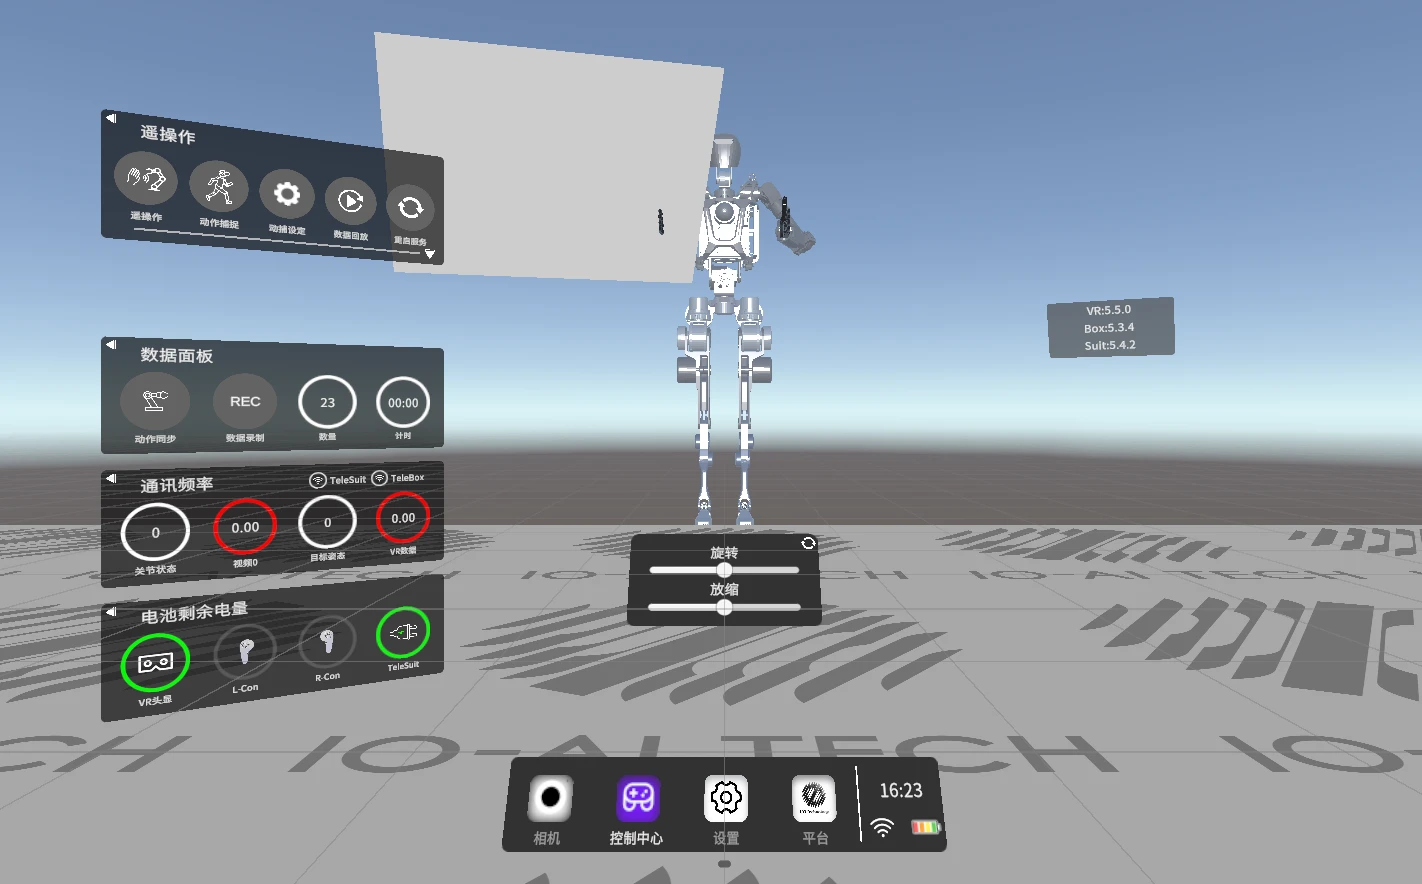
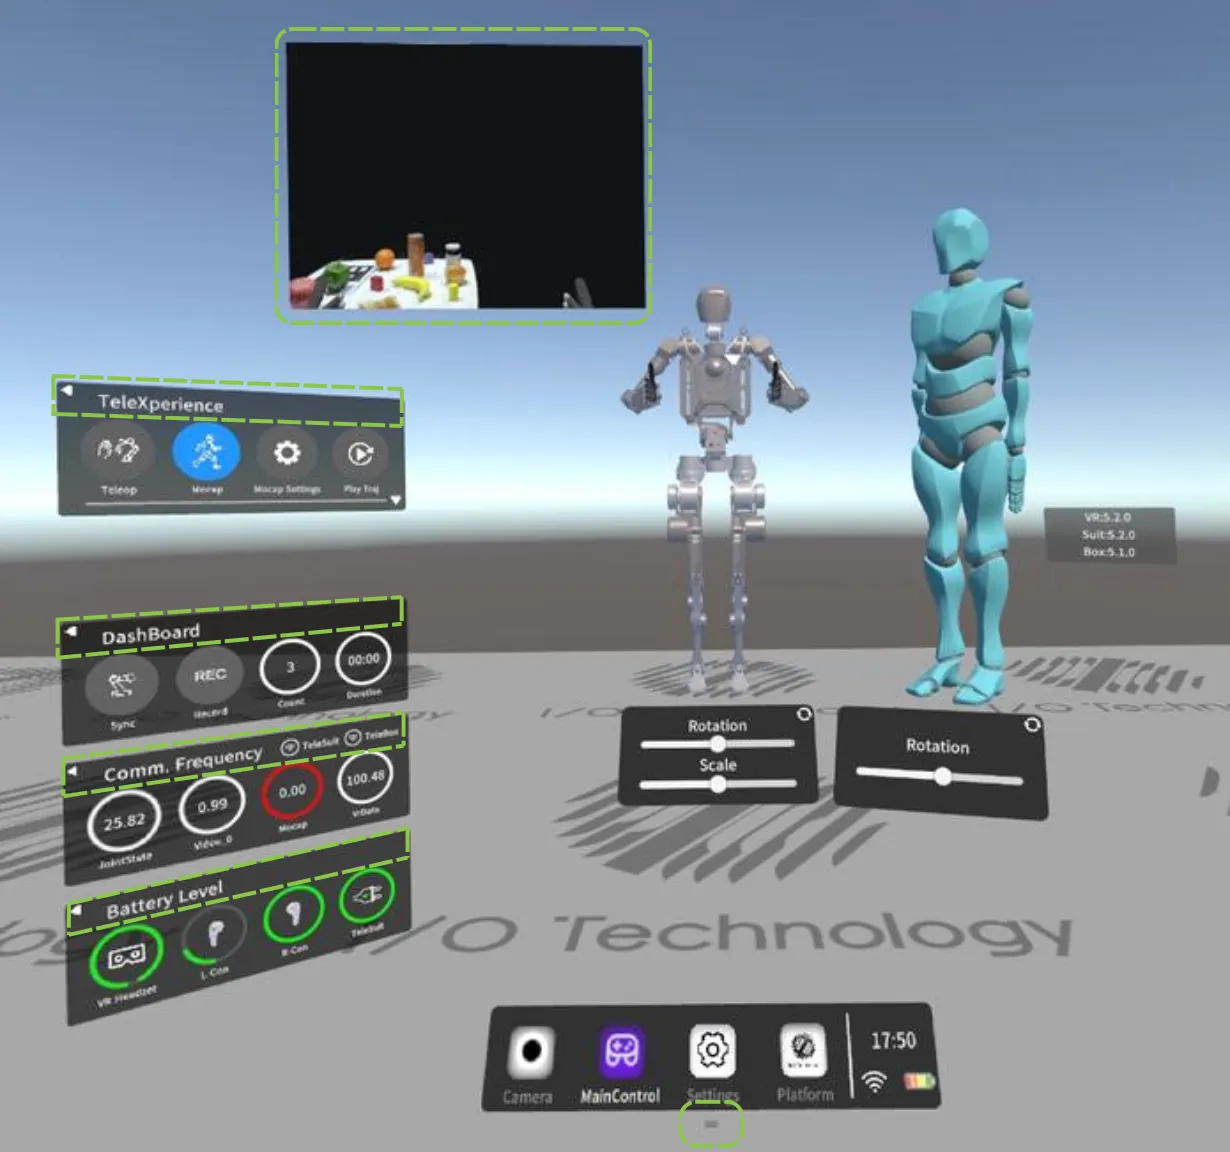
面板介绍
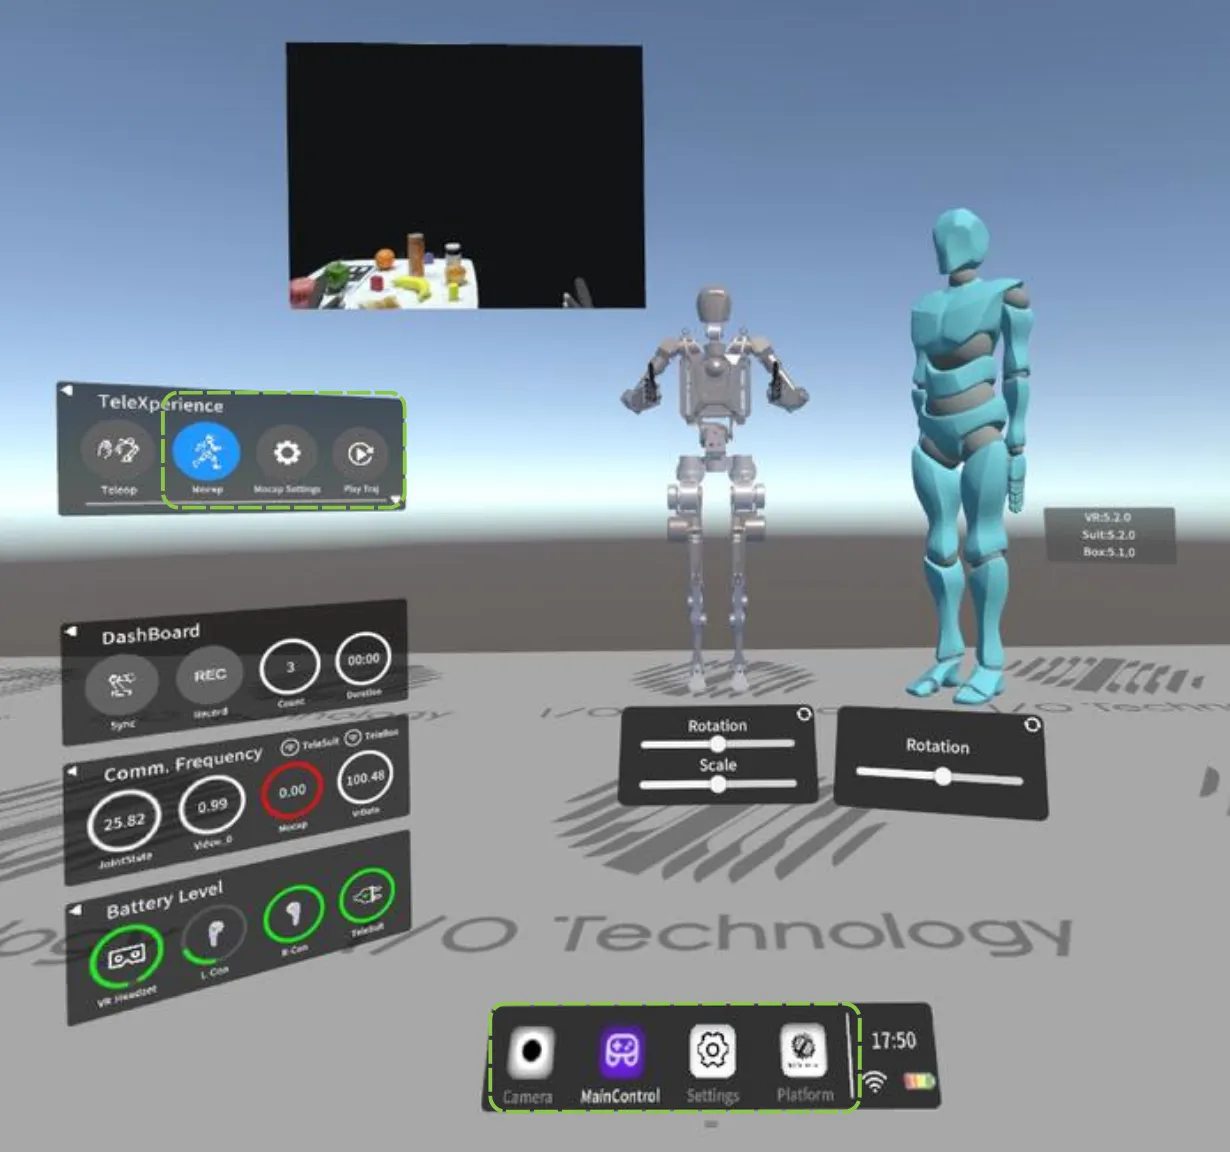
Dock 导航栏
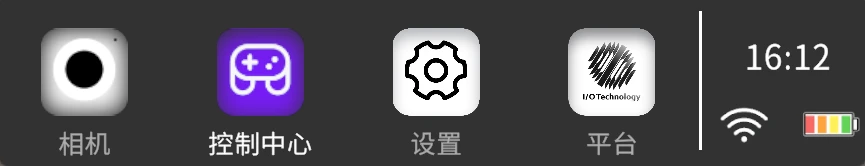
- Camera:相机设置面板开关
- MainControl:主控中心面板开关
- Settings:系统设置面板开关
- Platform:平台面板开关
Camera、Settings 和 Platform 三个窗口为互斥窗口,始终共享同一层级,无法同时显示。
主控中心面板
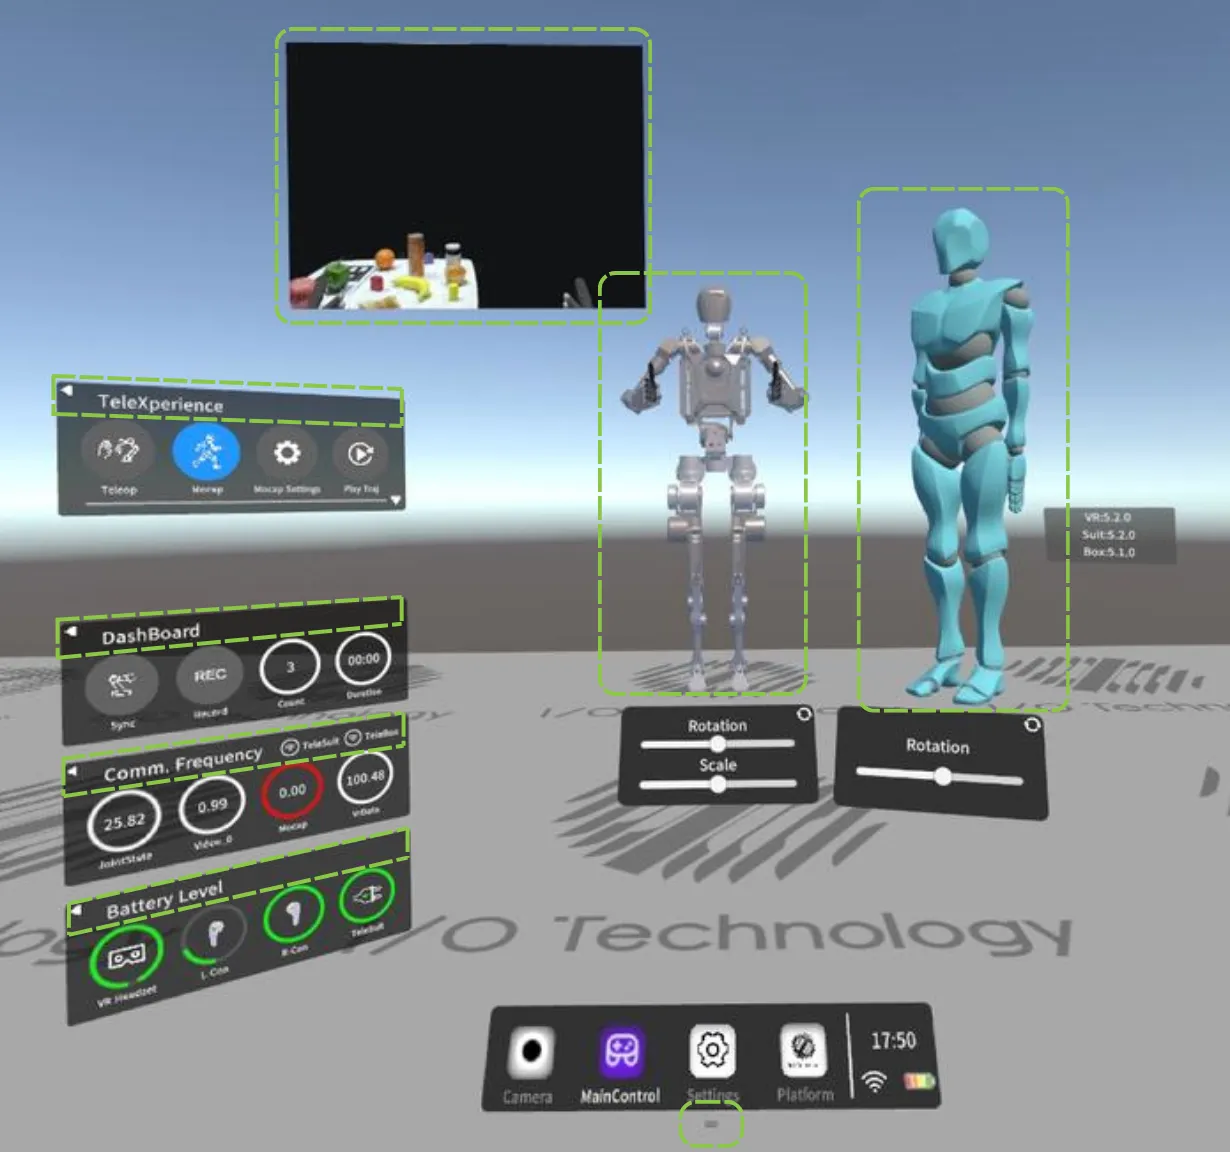
主控中心面板包含 TeleXperience、Dashboard、Frequency Monitor、Battery Level 四个子面板。
TeleXperience 面板
用于系统控制。

错误面板展开:普通状态下点击 ▽ 图标可以展开面板,显示系统错误信息。
错误提示未读提醒:
- MainControl 面板关闭时,若有错误,将在 Dock 导航栏中 MainControl 图标的右上角显示未读消息条目数。
- 打开状态面板后将自动清空未读数目。
- 未读提醒仅在 MainControl 面板关闭状态下有效,不包括面板被隐藏或最小化的情况。
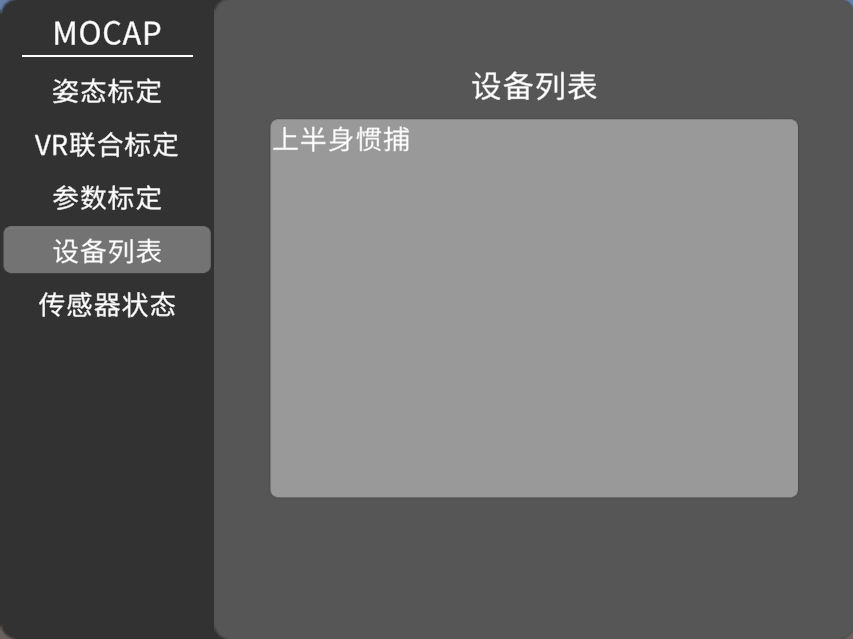
Mocap 设置面板
点击 Mocap Settings 图标,打开/关闭动捕设置面板。此面板的详细功能说明请查阅 动捕功能。
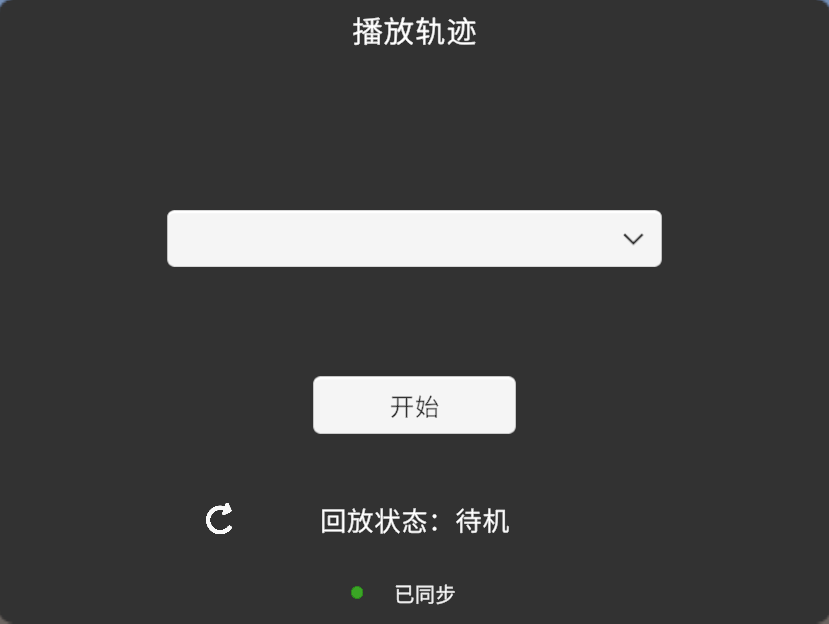
轨迹回放面板
点击 Play Traj 图标,打开/关闭轨迹回放面板。此面板的详细功能说明请查阅 轨迹回放。
Dashboard 面板
用于遥操作相关功能状态显示。

- Sync:显示遥操作同步状态。
- Record:显示遥操作录制状态。
- Count:显示系统中已录制的数据条目数。
- Duration:显示当前录制数据的已录制时长。
Comm.Frequency 面板
用于监测与 TeleSuit 主控 和 TeleBox 的网络连接状态,和部分消息的输出频率。
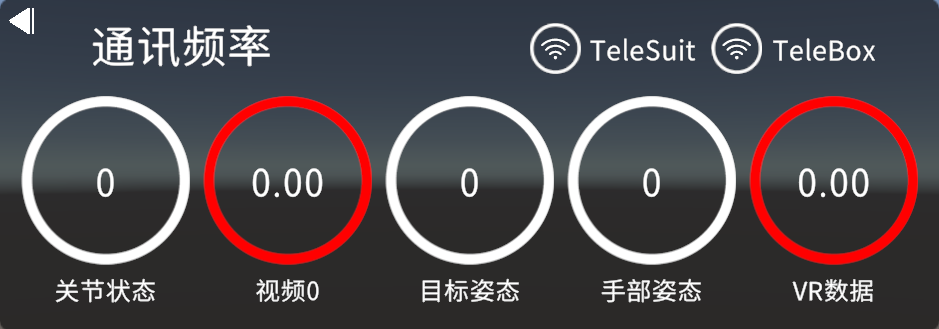
- TeleSuit:显示与 TeleSuit 主控 的连接状态。
- TeleBox:显示与 TeleBox 的连接状态。
- 关节状态(Joint State):显示 TeleBox 订阅的工控机端
/io_teleop/joint_states的输出频率。 - 视频(Video):显示 VR App 接收到的摄像头数据的通信频率。点击 video_0 可切换为同时显示多路相机的通讯频率。
- 目标位姿(Target Pose):显示 TeleBox 订阅的 TeleSuit 端
/io_teleop/target_ee_poses的输出频率。 - 手部姿态(Hand Gesture):显示 TeleBox 订阅的 TeleSuit 端
/io_fusion/tf的输出频率(连接惯捕手套时)或 TeleBox 订阅的 TeleSuit 端/io_fusion/tf_exoskeleton的输出频率(连接外骨骼手套时)。 - VR数据(VR Data):显示 VR App 向 TeleSuit 发送 VrData 数据的通信频率。
启动遥操作前,请确认 TeleSuit 和 TeleBox 的连接状态正常(未显示红色图标),且 Joint State 与 VR Data 的通信频率均不为 0。如果连接状态异常或任一频率为 0,说明相关通信可能尚未建立。建议先检查 VR、机器人/工控机与 TeleSuit 之间的连接,确认通信正常后再启动遥操作。连接配置请参阅通讯连接。
网络断连提醒
- 在系统运行期间,将自动监测与 TeleSuit(
10.42.0.2)的通讯连接状态。 - 如果与 TeleSuit 的网络连接中断,系统会弹出网络连接失败面板。该面板会一直显示,直到网络恢复为止。

Battery Level 面板
用于显示系统各个模块的电量信息。
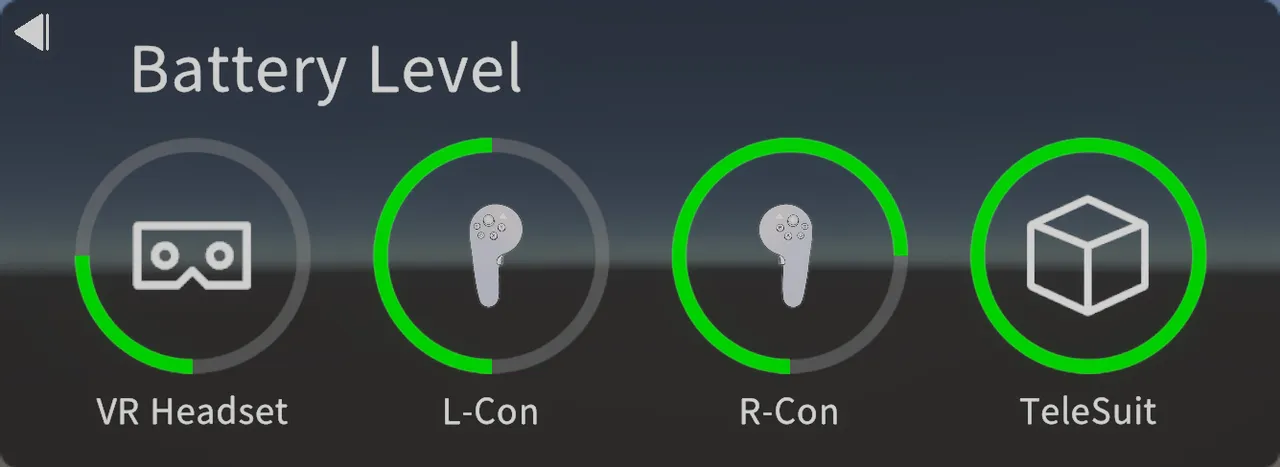
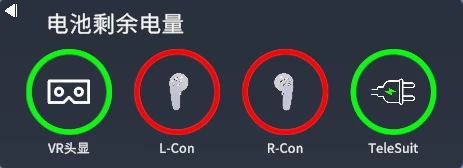
- VR Headset:显示头显电池电量。
- L-Con:显示左手柄连接状态与剩余电量。
- R-Con:显示右手柄连接状态与剩余电量。
- TeleSuit:显示 TeleSuit 电池电量或 TeleSuit 直流供电状态。
机器人面板
当系统与 TeleBox 通信正常时,机器人面板会自动显示。
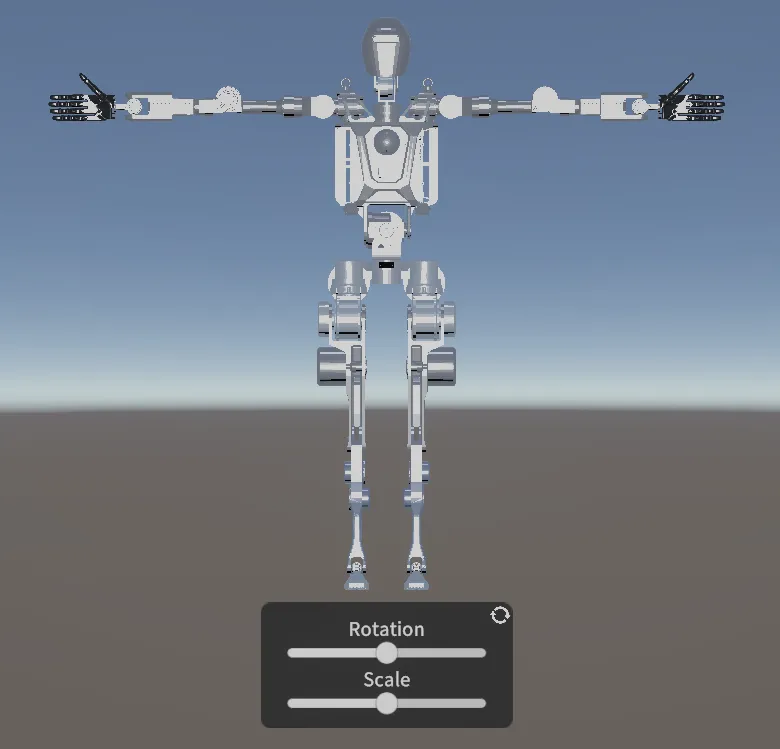
- 机器人模型完全不显示:如果 TeleBox 通信正常但仍看不到机器人模型,可能是该机器人型号尚无对应的 VR 可视化模型。如需适配,可咨询销售定制开发服务。
- 模型显示残缺或白模:检查 URDF 引用的 mesh 文件。mesh 总大小过大可能导致浏览器无法完整渲染;请将所有 mesh 文件的总大小控制在 50 MB 以内。详情请参阅适配要求。
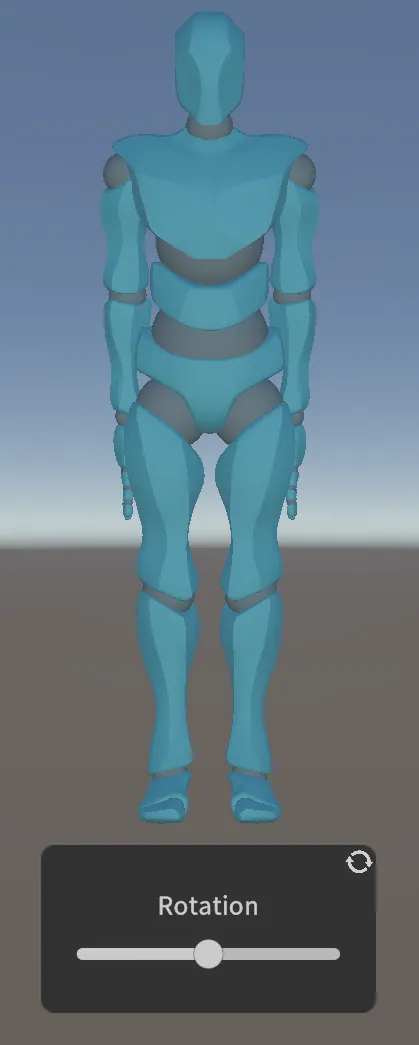
动捕小人面板
当 Mocap 成功开启时,动捕小人面板会自动显示。
相机面板
相机功能的详细说明请查阅 相机功能。
平台面板
系统版本显示
默认开启。
在场景右上方自动显示如下信息:
- VR 版本
- Suit 版本
- Box 版本
交互方式
面板唤出和收回
点击图标唤出面板,再次点击对应图标收回面板。
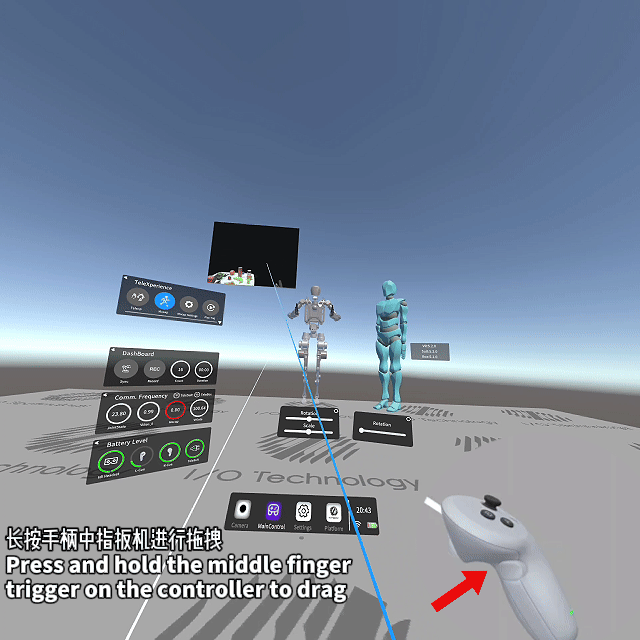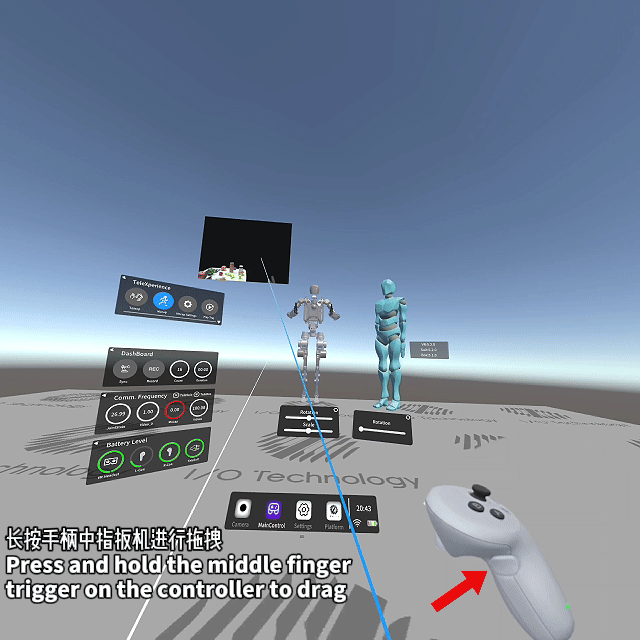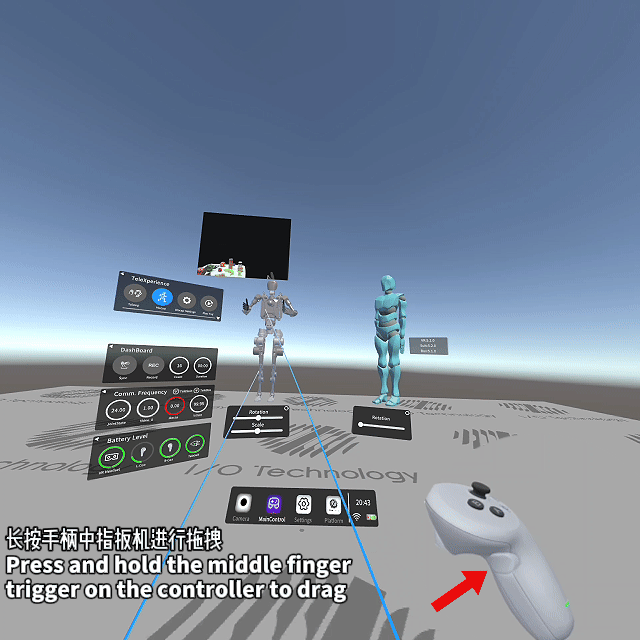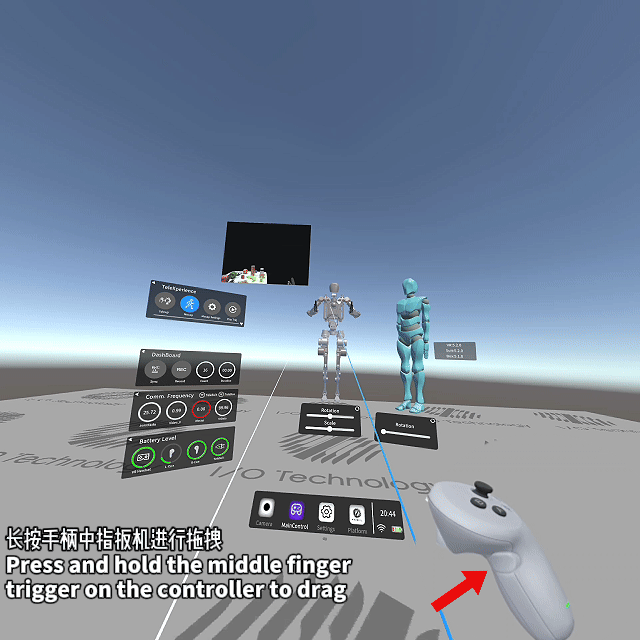
面板拖拽
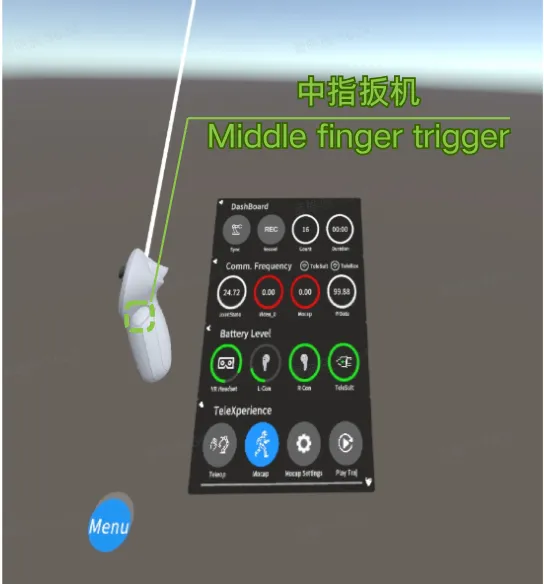
中指扳机选中面板的有效区域后进行拖拽。
- 适用范围
- 动作演示
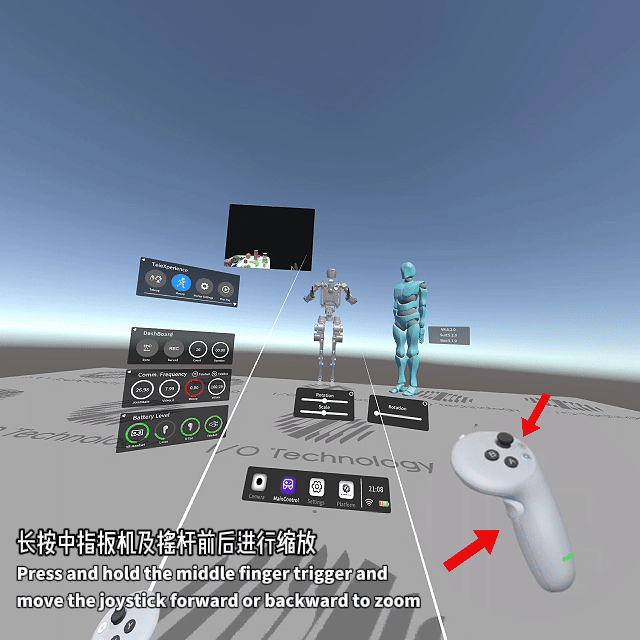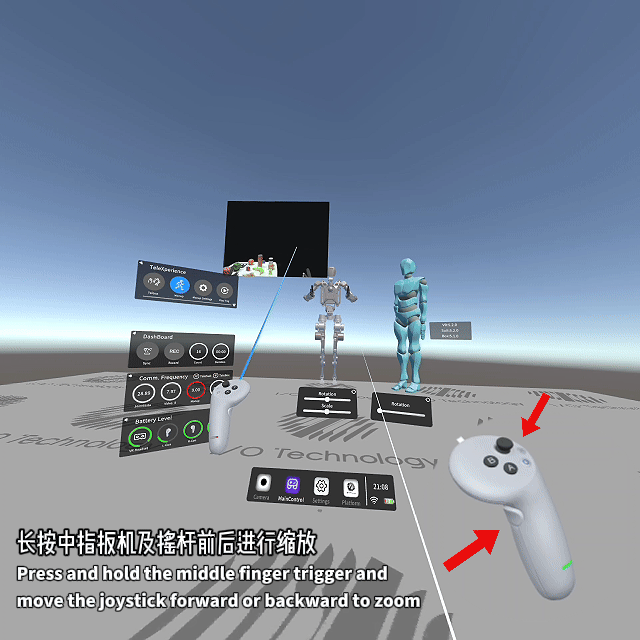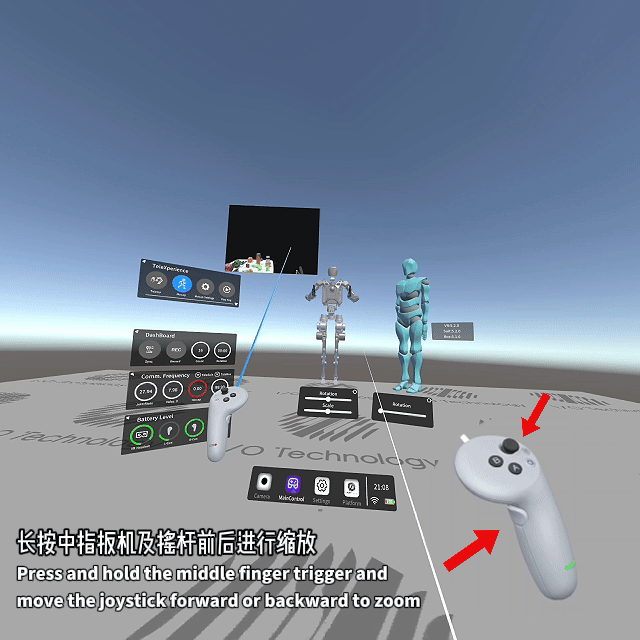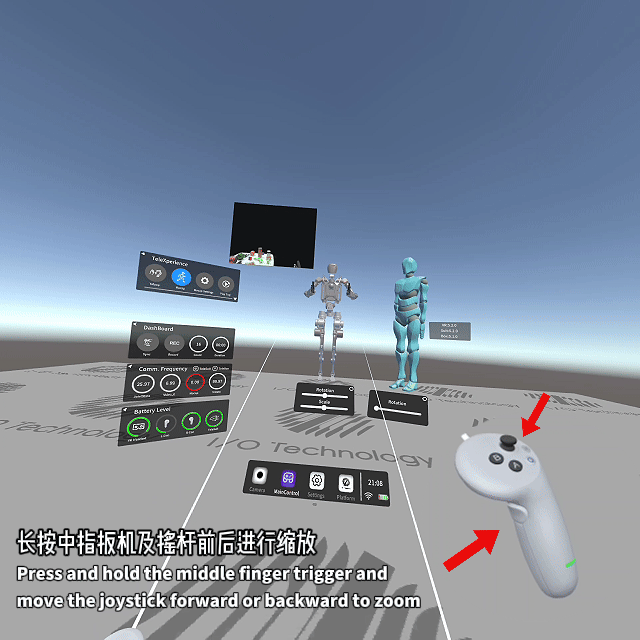
面板距离调整
中指扳机选中面板的有效区域后遥杆前后推动控制面板远近。
- 适用范围
- 动作演示
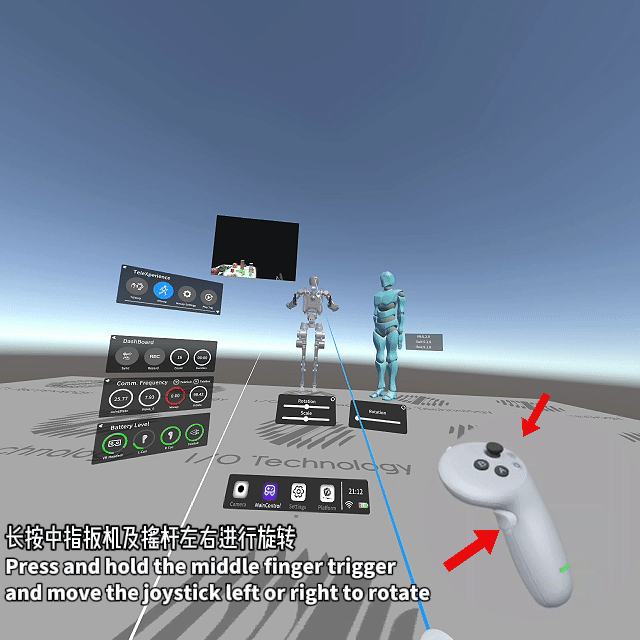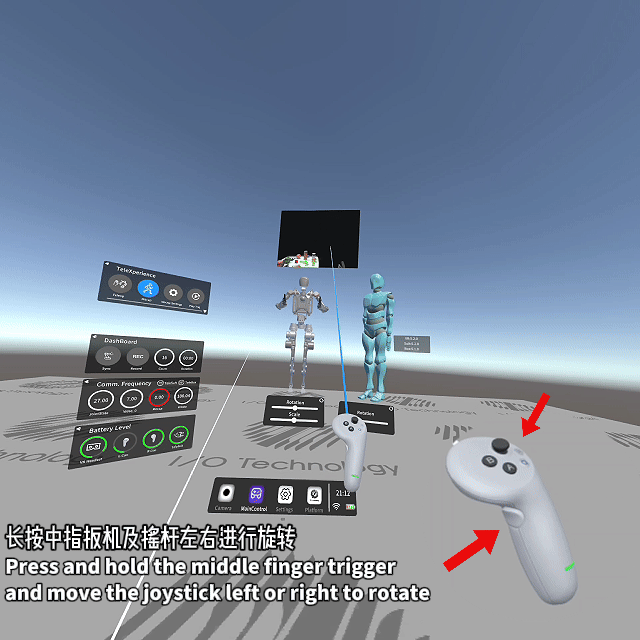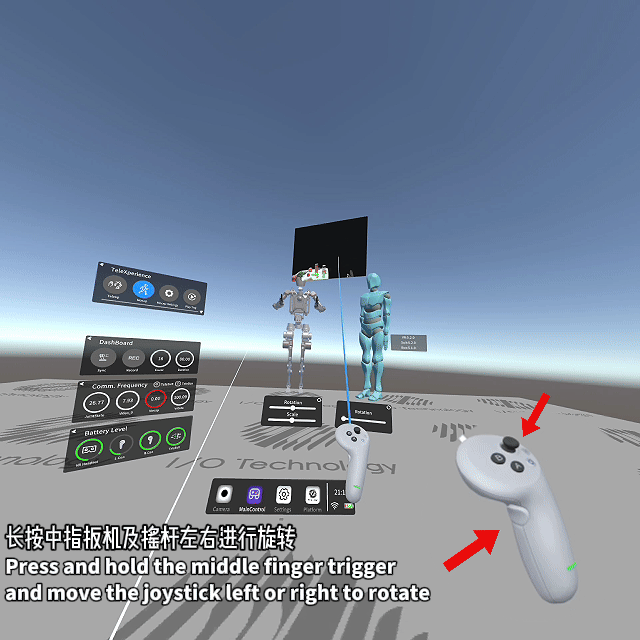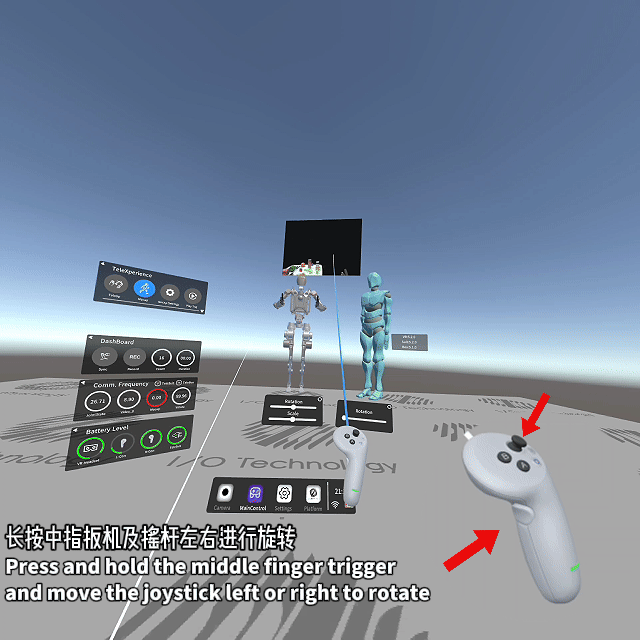
面板朝向调整
中指扳机选中面板的有效区域后遥杆左右推动控制面板朝向。
- 适用范围
- 动作演示
面板缩放
将射线移动至面板窗口的四个角时,会出现白色球体锚点。按住中指扳机并拖拽锚点即可进行缩放操作。
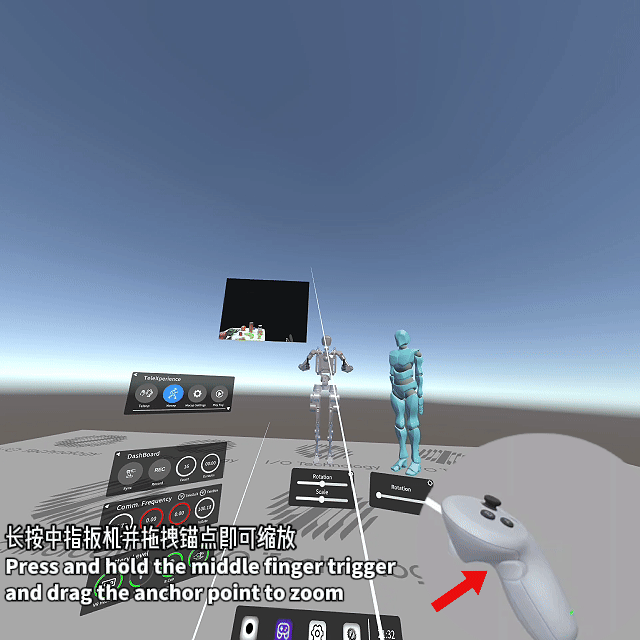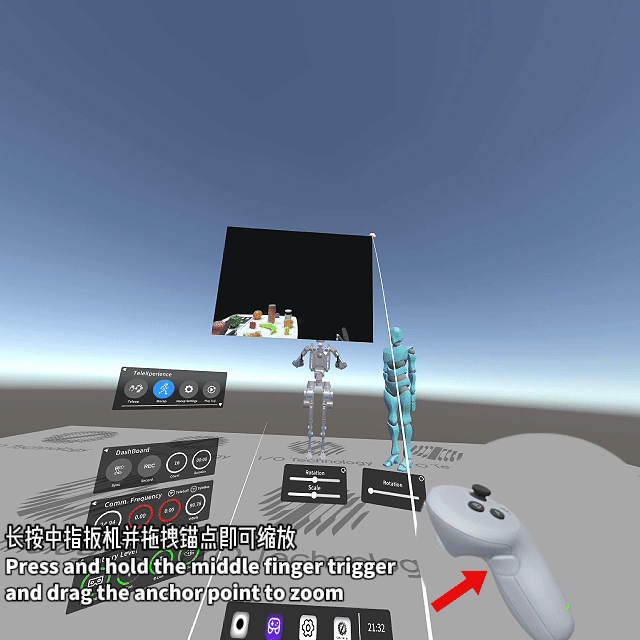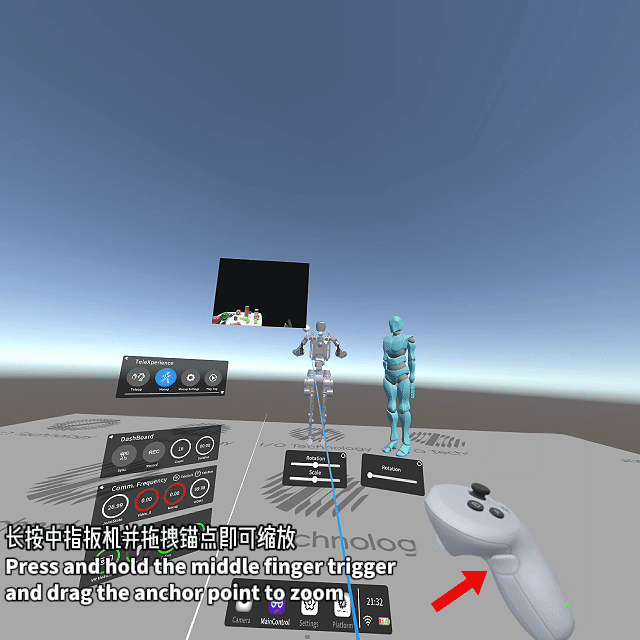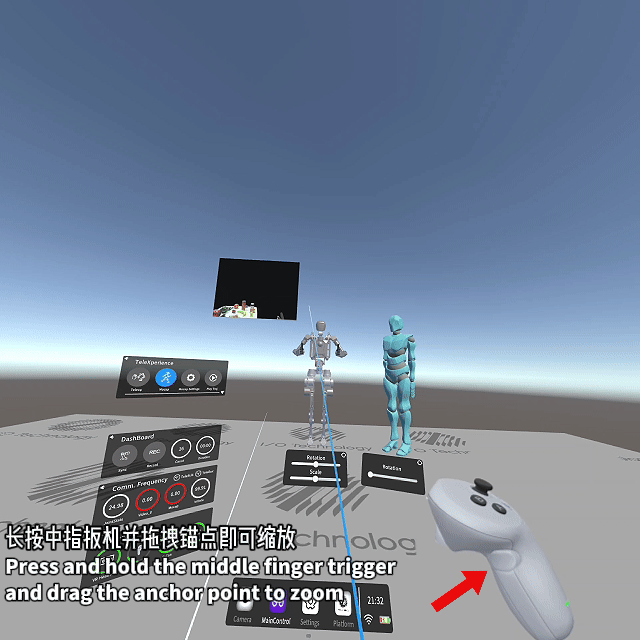
目前仅相机面板支持此操作。
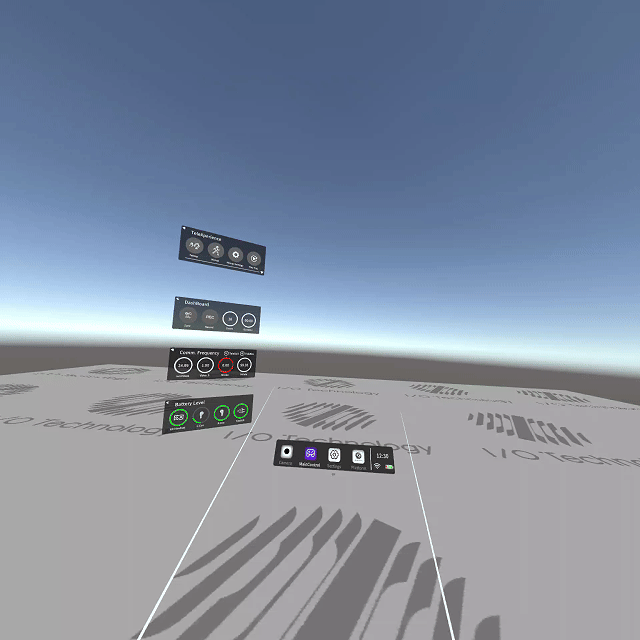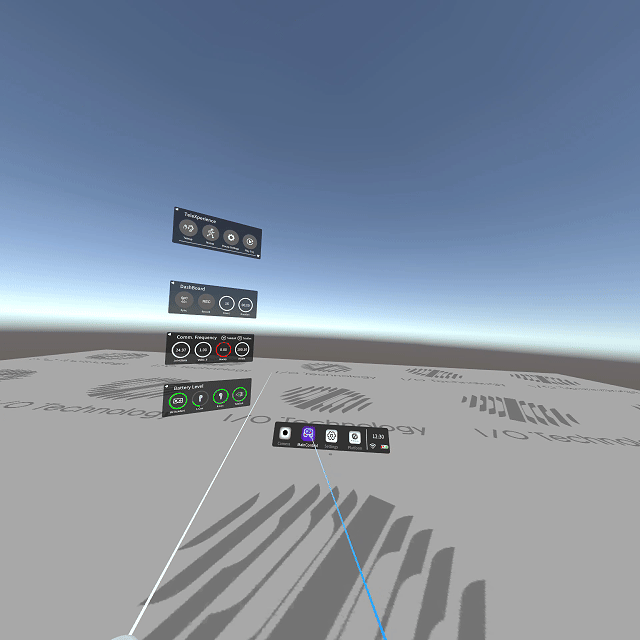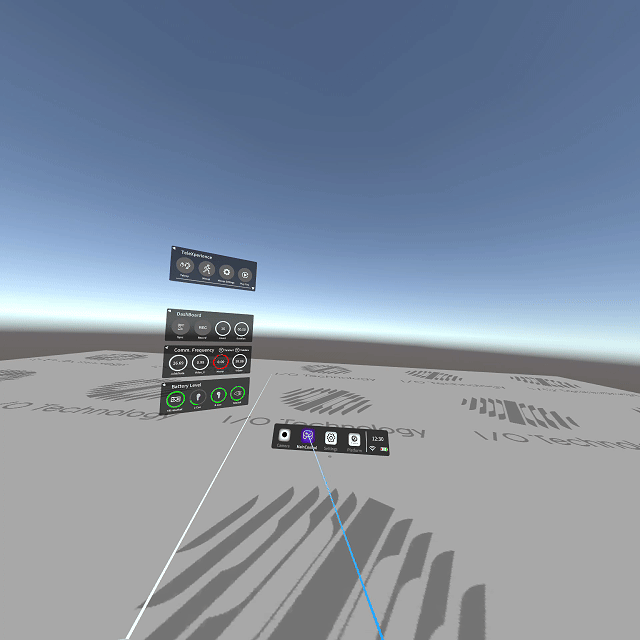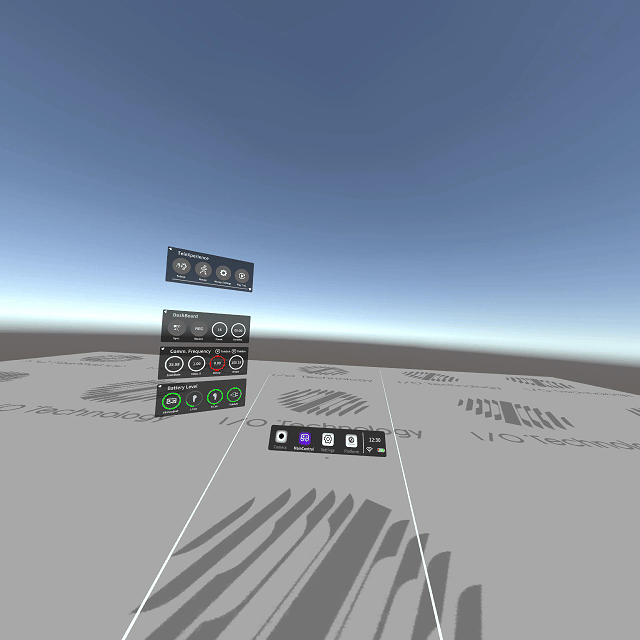
面板重置
长按对应图标可将当前面板位置/大小重置为默认状态。
-
Dock 导航栏重置:长按手柄 Home 键可将 Dock 导航栏恢复至初始位置。
-
相机面板重置:长按 Camera 图标。
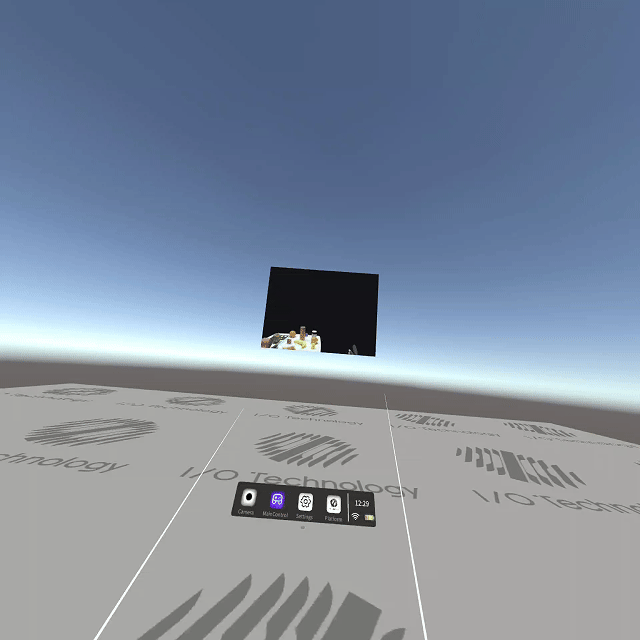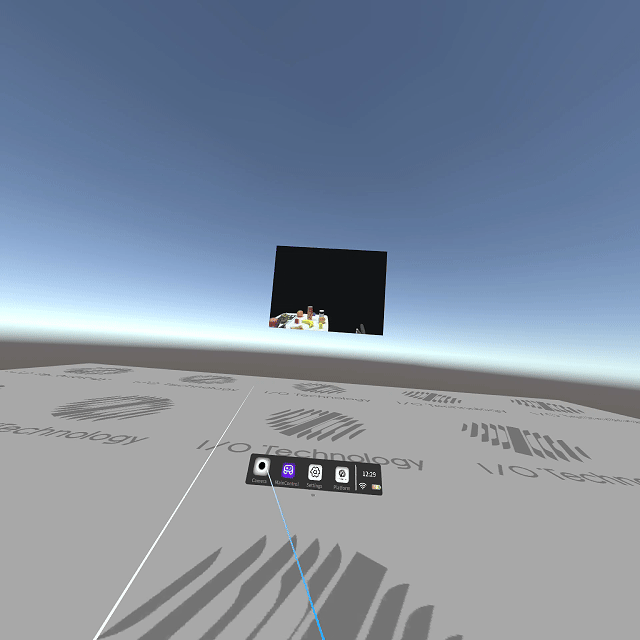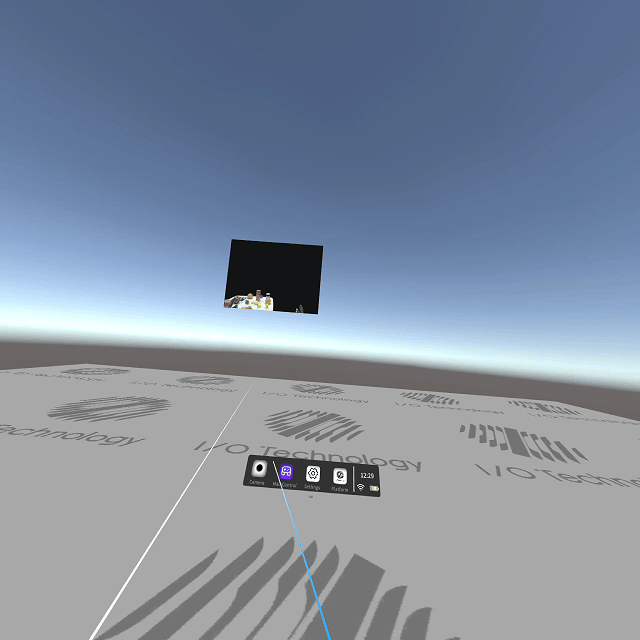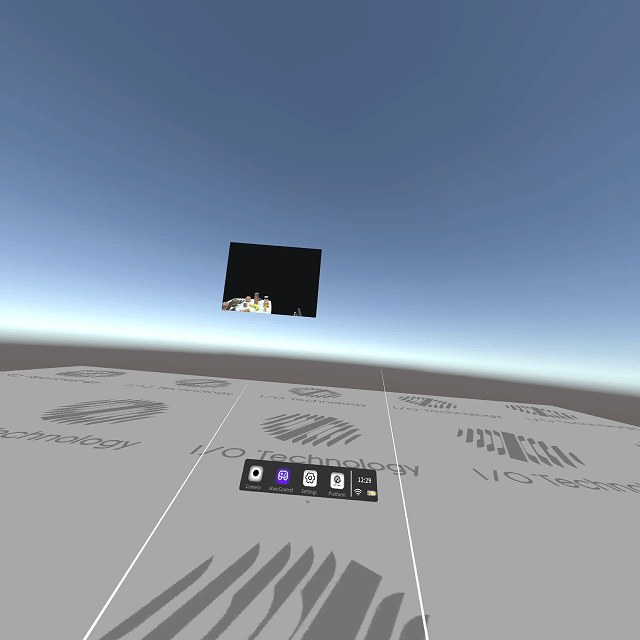
- 系统主面板重置:长按 MainControl 图标。
- 机器人面板重置:长按 机器人面板中的🔄图标。
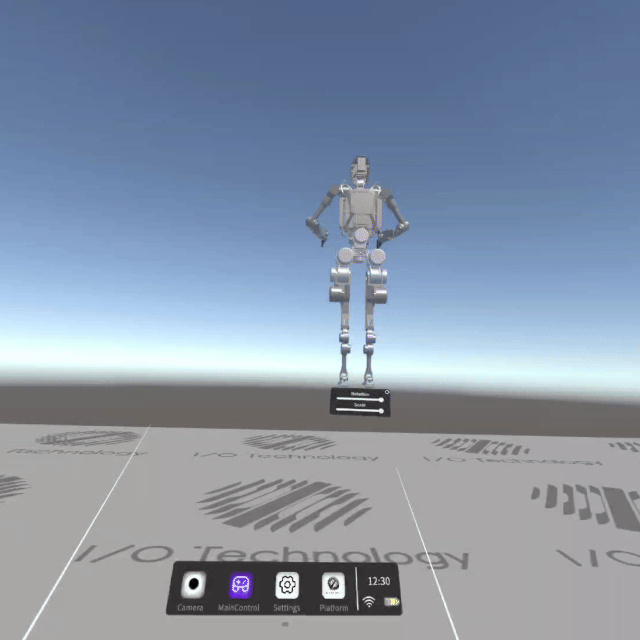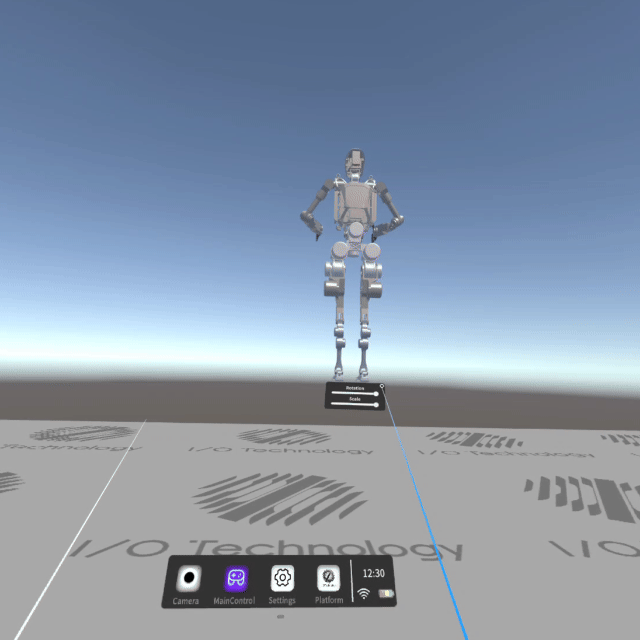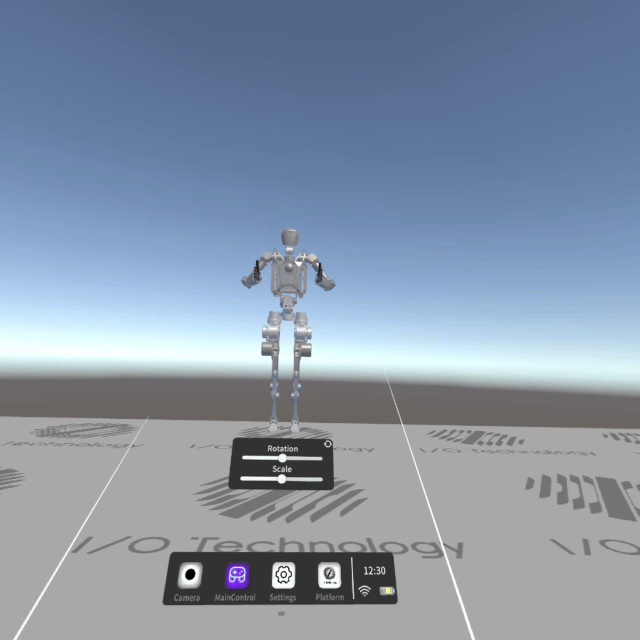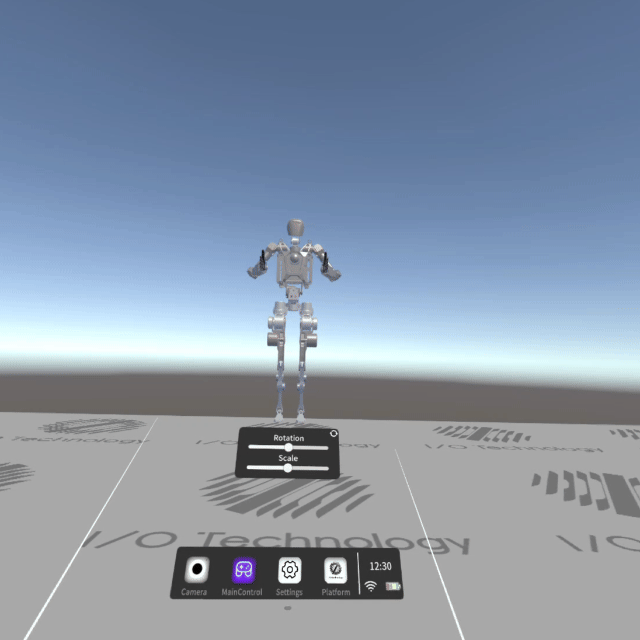
- 动捕小人面板重置:长按 动捕小人面板中的🔄图标。
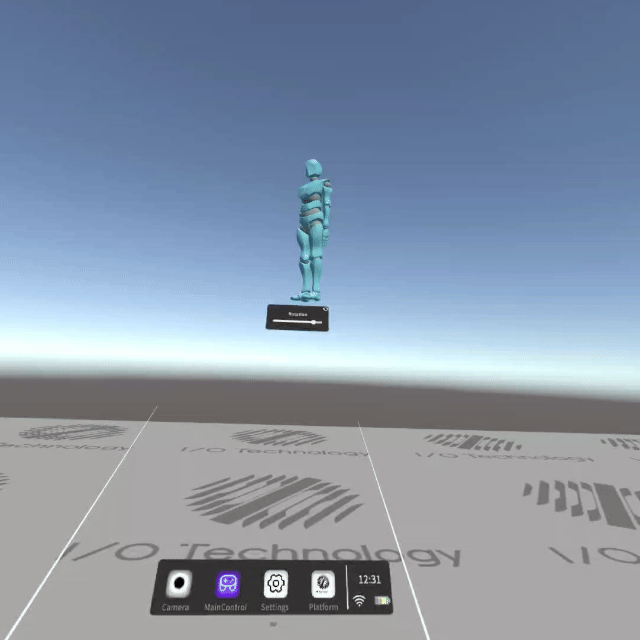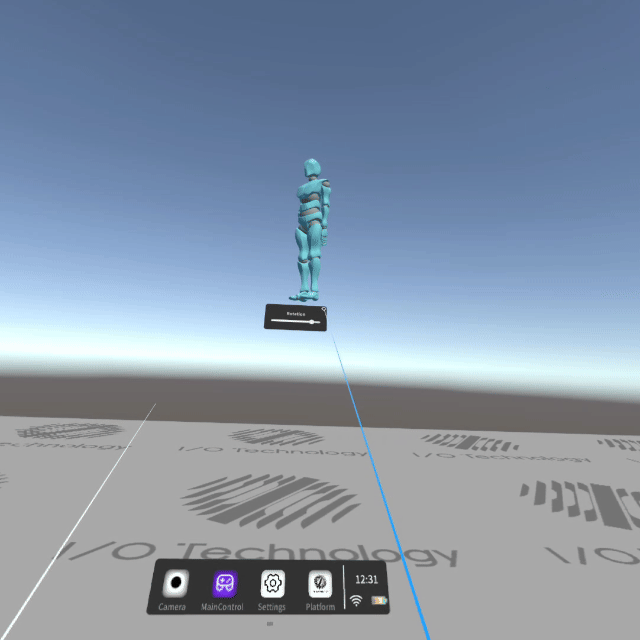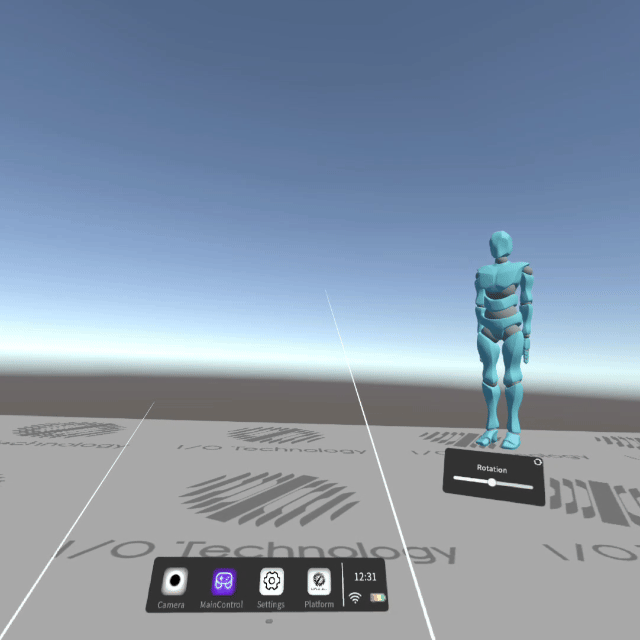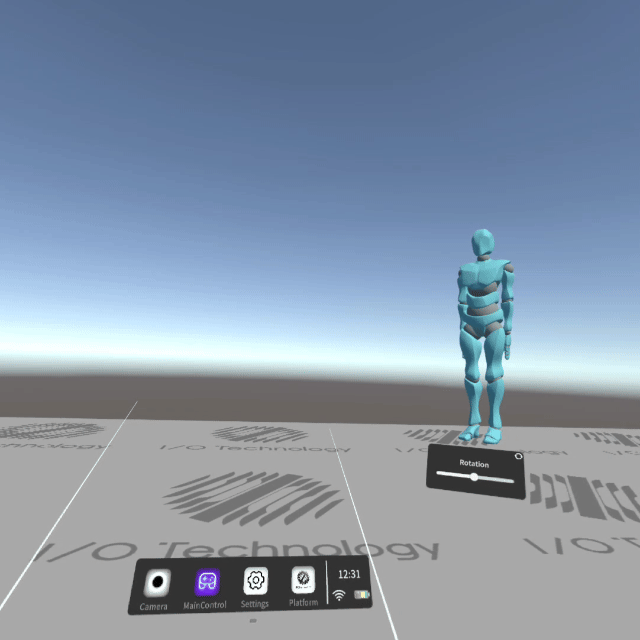
主控中心子面板状态切换
- 普通状态:正常显示的状态,子面板内容正常展示。
- 关闭状态:点击 MainControl 图标后,子面板关闭并不再显示的状态。
- 跟随手部状态:子面板仅在抬手时可见,随着手部动作出现或消失。
- 隐藏状态(跟随手部状态下):在跟随手部状态时,点击 Menu 按钮后,子面板被隐藏且不再显示的状态。
子面板状态切换方式:点击 ◁ 按钮可以让子面板在普通状态和跟随手部状态之间切换。
手部菜单
触发方式:
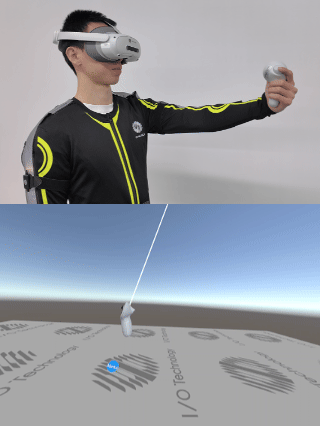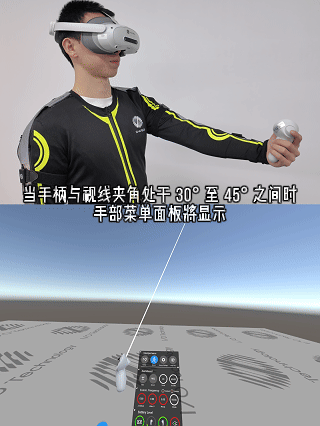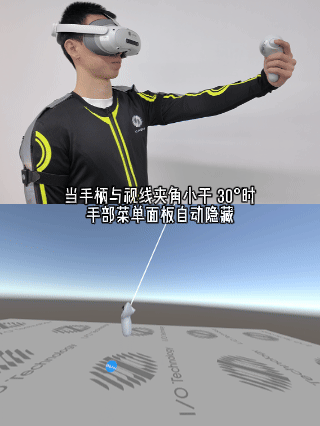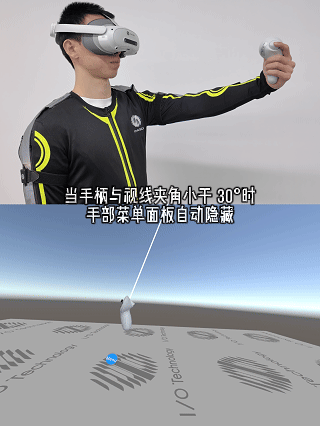
- 抬起左手,让视野中的手指扳机正对面部,左下角会出现蓝色按钮,作为手部菜单的开关。
- 若首次进入 App,默认为隐藏状态(跟随手部状态下),先点击 Menu 按钮,进入跟随手部状态。
- 保持手柄与视线夹角在 30° 到 45° 之间,手部状态下的面板即会出现。
组件布局功能
- 在系统设置面板中,点击 Layout,点击 Add New 可将当前面板位置保存为布局,最多可保存 5 个布局。
- 可通过下拉列表选择已保存的布局模板,点击 Delete 可移除当前模板,点击 Apply 即可应用选中的布局。
- 点击 Reset 按钮,可一键还原所有组件布局为默认状态。
若当前模板中的相机数量与实际相机数量不一致,不会执行布局应用操作,用户需选择数量匹配的模板。
通透模式
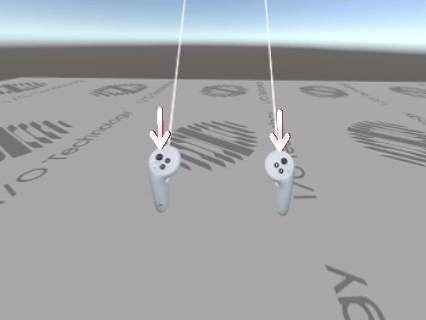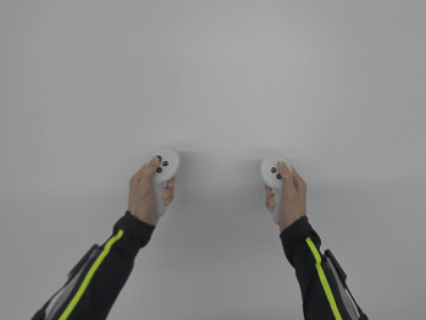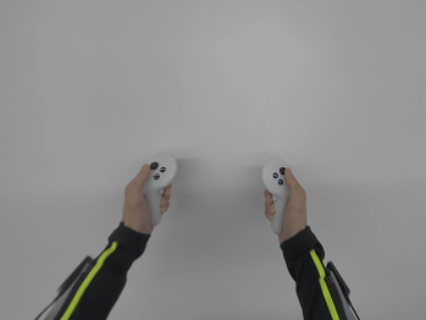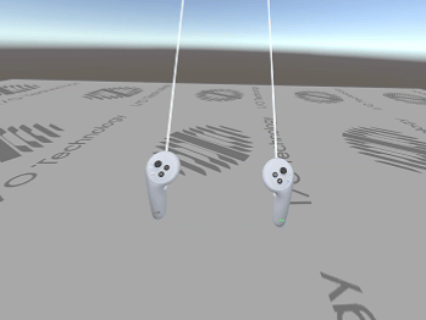
- 开启后,系统将停止渲染虚拟内容,只显示真实世界的相机画面。
- 快速启动/退出:同时按下左右摇杆按钮即可启动通透模式,再次按下即可退出。
沉浸模式
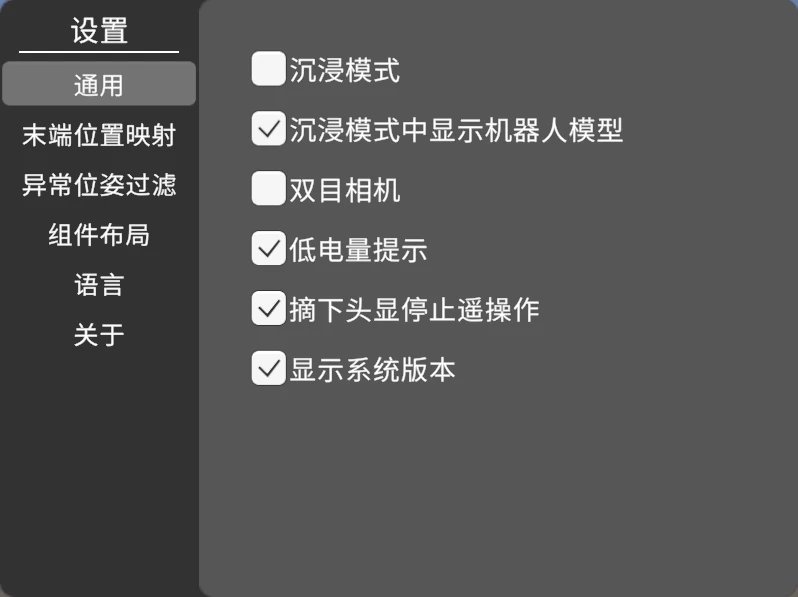
开启后,相机面板可随头部运动自动跟随。 可设置沉浸模式下是否显示机器人和动捕小人。
动捕功能
查看动捕设备列表
点击 Mocap Settings 按钮打开动捕设置面板,点击左侧 Device List 按钮,右侧列表将显示当前已连接的可用设备。
动捕标定
本功能仅在动捕开启时可用。
在动捕设置面板内,可进行下述标定操作:
- 点击 Pose Calib 按钮,可选择进行 姿态标定 或 快速姿态标定。
- 点击 VR Calib 按钮,可选择进行 VR动捕联合标定 - VRHead 或 VR动捕联合标定 - VRController。
- 点击 Params Calib 按钮,可选择进行 在线磁场标定。
动捕标定辅助动画默认开启。勾选 Guided Animation 后系统将在标定各阶段播放对应的动画,作为辅助提示。具体的动作细节请参照各标定流程的教学视频。
姿态标定
请参考以下视频学习标定流程和动作要点。
点击 BODYCalib 按钮,系统根据选择的组合自动开始标定流程。
快速姿态标定
用于需要快速进行姿态标定的场景。相比已有的姿态标定功能速度更快,但精度略有降低,您可根据实际情况选择是否使用。
请根据界面显示的标定指引和语音提示进行操作。
VR 动捕联合标定 - VRHead
参考以下视频学习标定流程和动作要点。
点击 CalibVRHeader 按钮,系统自动开始标定流程。
VR 动捕联合标定 - VRController
参考以下视频学习标定流程和动作要点。
点击 CalibVRController 按钮,系统自动开始标定流程。
在线磁场标定
用于将动捕服穿戴在身上进行快速的磁力计标定。请根据界面显示的标定指引和语音提示进行操作。
外骨骼手套可视化
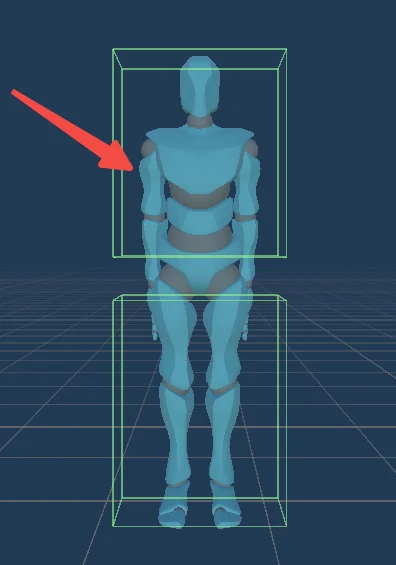
在外骨骼手套启用和已经开启动捕的情况下,使用手柄食指扳机双击动捕小人上半身,可打开或关闭外骨骼手套可视化功能。
在外骨骼手套可视化功能开启时,关闭动捕会同时关闭可视化。下次使用需再次双击动捕小人上半身,开启外骨骼手套可视化功能。
末端位置映射比例调节
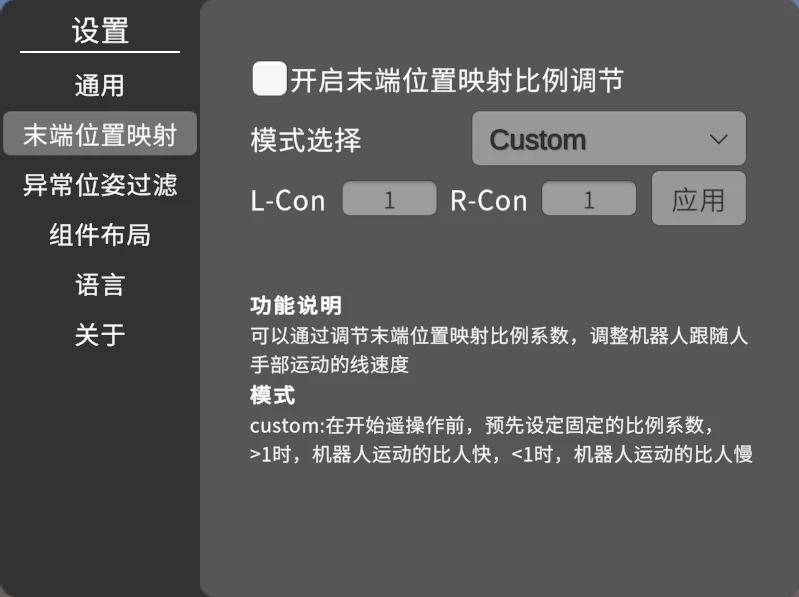
默认关闭。 该功能允许通过调节末端位置映射的比例系数,调整机器人在跟随操作者手部运动时的线速度。系统当前提供一种模式:Custom,可在系统设置面板中开启。
- Custom 模式:比例系数(scale)为用户自定义的固定数值。输入期望的系数后,点击 Apply 按钮即可生效。
- 在开始遥操作前,需预先设定比例系数:
- 当系数 > 1 时,机器人运动速度大于手部运动。
- 当系数 < 1 时,机器人运动速度小于手部运动。
相机功能
根据 TeleBox 的 Dashboard 中的相机配置,相机设置面板会显示对应数量的相机窗口。每个窗口底部带有单选框,勾选后即可显示出对应的相机面板。
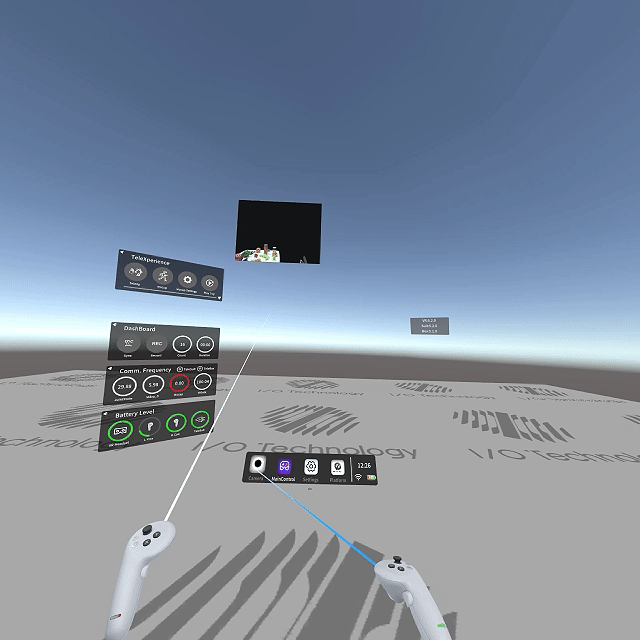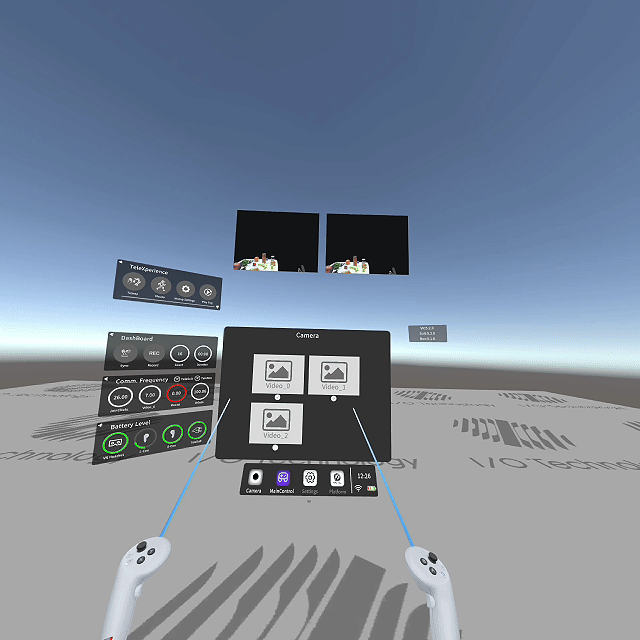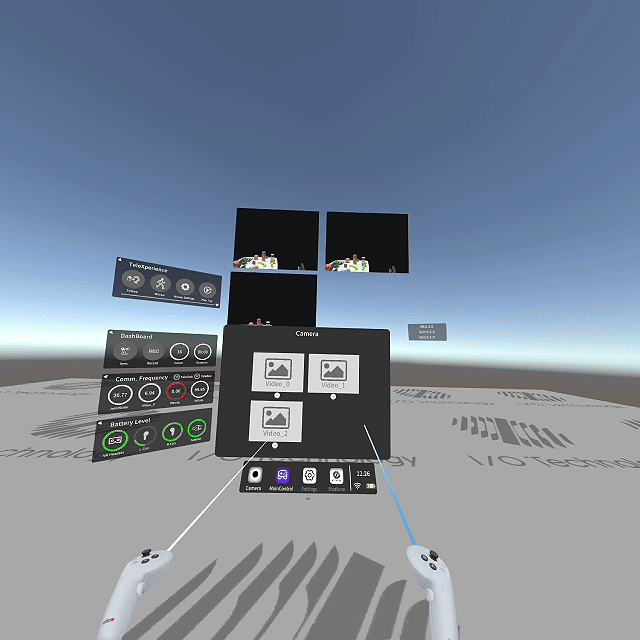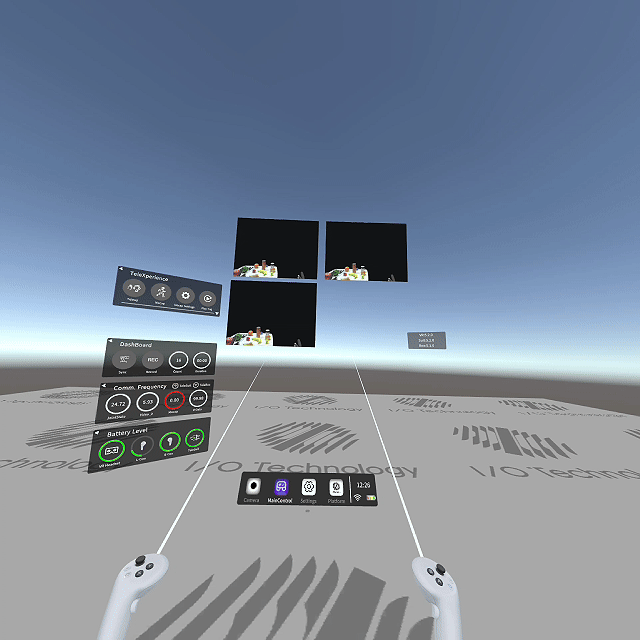
如果您配置了双目相机,可以双击任务栏的相机图标,打开双目相机画面。再次双击相机图标即可关闭。
您也可以在设置中打开或关闭双目相机模式。
轨迹回放
点击 Play Traj 按钮,打开回放面板,再次点击可关闭面板,面板如下图所示:
- 选择数据包:系统将默认选中最新的数据包,您也可以通过下拉菜单自行选择需要回放的数据包。
- 开始回放:点击 Start 开始回放。
- 停止回放:回放过程中 Start 按钮将变为 Stop,点击此按钮即可停止回放。如果此时您直接点击 Play Traj 按钮退出面板,系统将弹窗提示您确认停止回放并退出。
- 状态显示与同步:通常情况下,VR App 将自动同步轨迹回放状态,并在面板下方显示绿色指示灯和状态同步成功的提示语,您无需进行手动同步。如果您发现面板下方显示红色指示灯和状态同步失败的提示语,可以通过手动点击🔄按钮同步状态。
安全功能
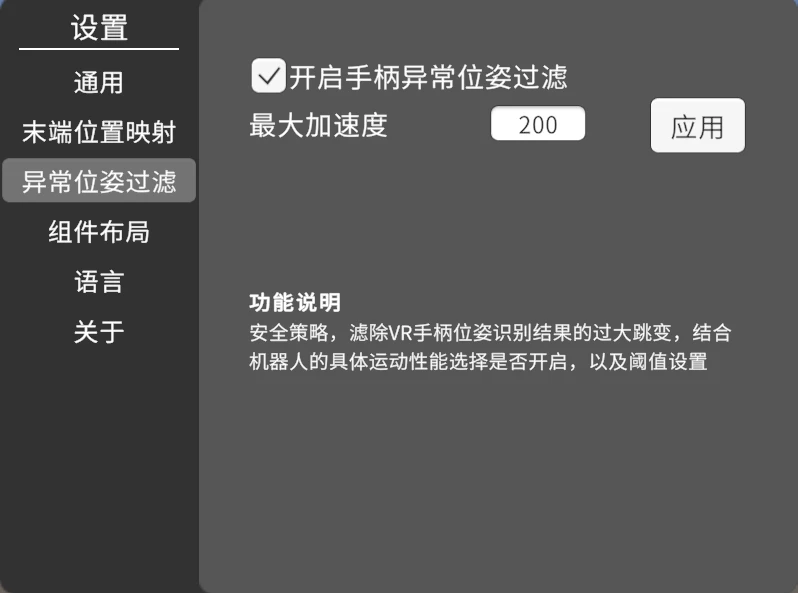
手柄异常位姿过滤
默认开启。
为提升系统安全性,该功能可对 VR 手柄位姿识别结果中的异常大幅度跳变进行滤除。 用户可根据机器人的实际运动性能选择是否启用该功能,并设置过滤的阈值参数,以适应不同场景需求。 输入期望的阈值参数后,点击 Apply 按钮即可生效。
手柄震动反馈
当接收到震动数据时,手柄会产生震动。传入的数据主要用于控制震动的幅度,具体参数如下:
- 震动幅度:收到的数据值乘以 0.8 作为实际震动幅度。
- 震动持续时间:500 毫秒。
- 震动频率:100 Hz。
疲劳检测
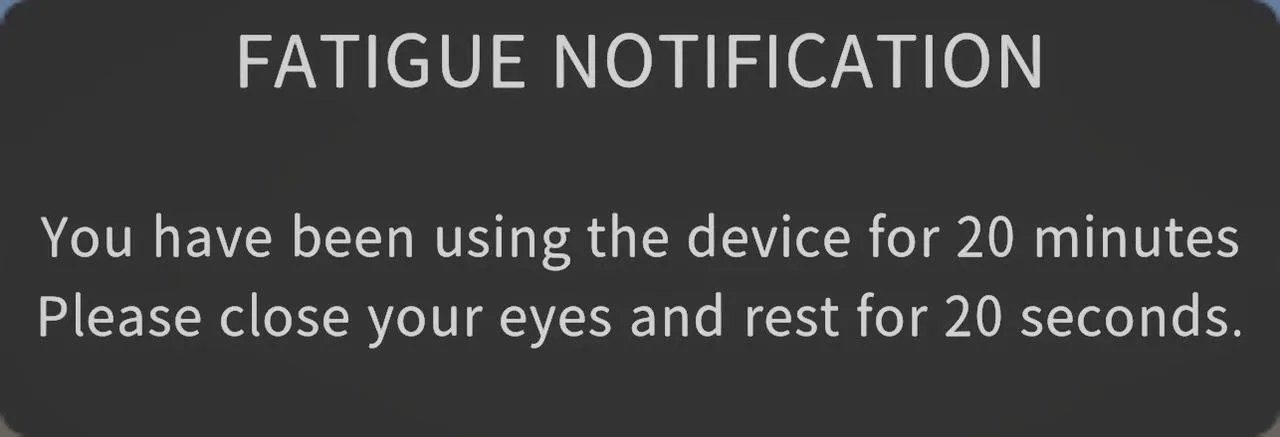
当系统运行时间达到指定阈值(20 分钟、40 分钟或 60 分钟)时,系统会自动弹出疲劳检测面板,以提醒用户进行状态检查并适当休息。
低电量检测
默认开启。
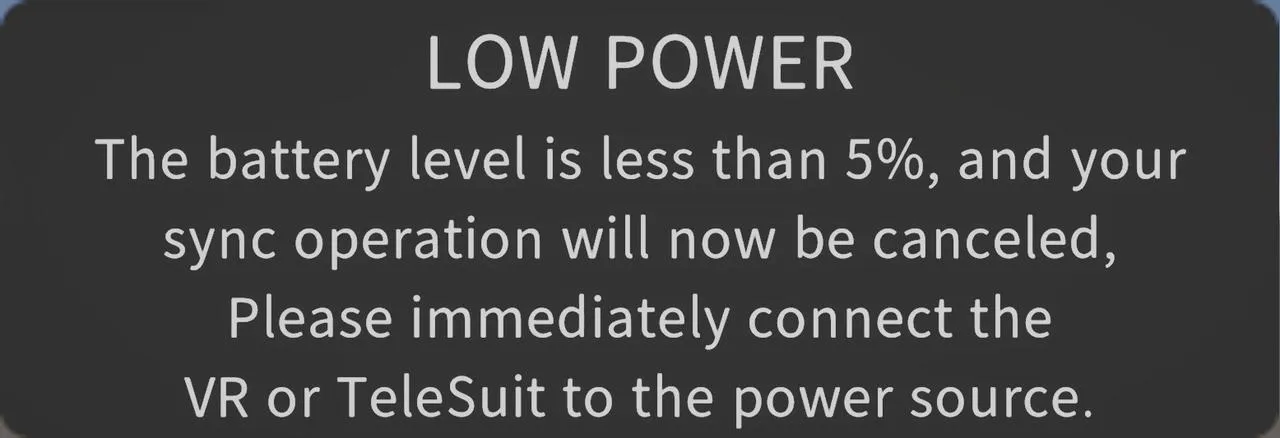
- 在程序运行期间,若 VR 或 TeleSuit 电量低于 20%,系统会触发一次低电量提示。
- 若两者中任一设备的电量低于 5%,启动同步后系统会自动关闭同步功能。
- 若需关闭该功能,可在系统设置面板中 PoseCalib 页中取消勾选 Low Power Warning 选项。
其他
Config 切换监测
当检测到重新应用配置 (Config) 操作后,系统将执行以下步骤:
- 重新拉取配置文件。
- 重启 WebSocket 通讯。
- 重新加载机器人模型和相机面板。
语言切换
系统目前支持中文和英文两种语言。默认语言为英文,用户可在系统设置面板的 Language 页中切换语言。