了解TeleXperience系统
若您希望将TeleXperience应用于您自己的机器人,并自行完成适配工作,请参考本章节的相关内容。
机器人适配过程不在官方售后的支持范围内,适配过程中遇到的问题需您自行解决。您可以提交问题表单,我们会尽力提供建议,但无法保证响应时效或具体解决方案。
若您在适配过程中遇到无法解决的问题,欢迎联系您的销售代表购买适配服务,我们的专业团队将为您提供定制化支持,确保您的机器人顺利完成适配。
另外请您注意,目前自行适配有以下限制:
- 灵巧手:不支持每根手指独立运动的适配,可支持全部手指的同时开合
- 不支持在VR App中可视化机器人模型及实时同步机器人运动
网络拓扑图
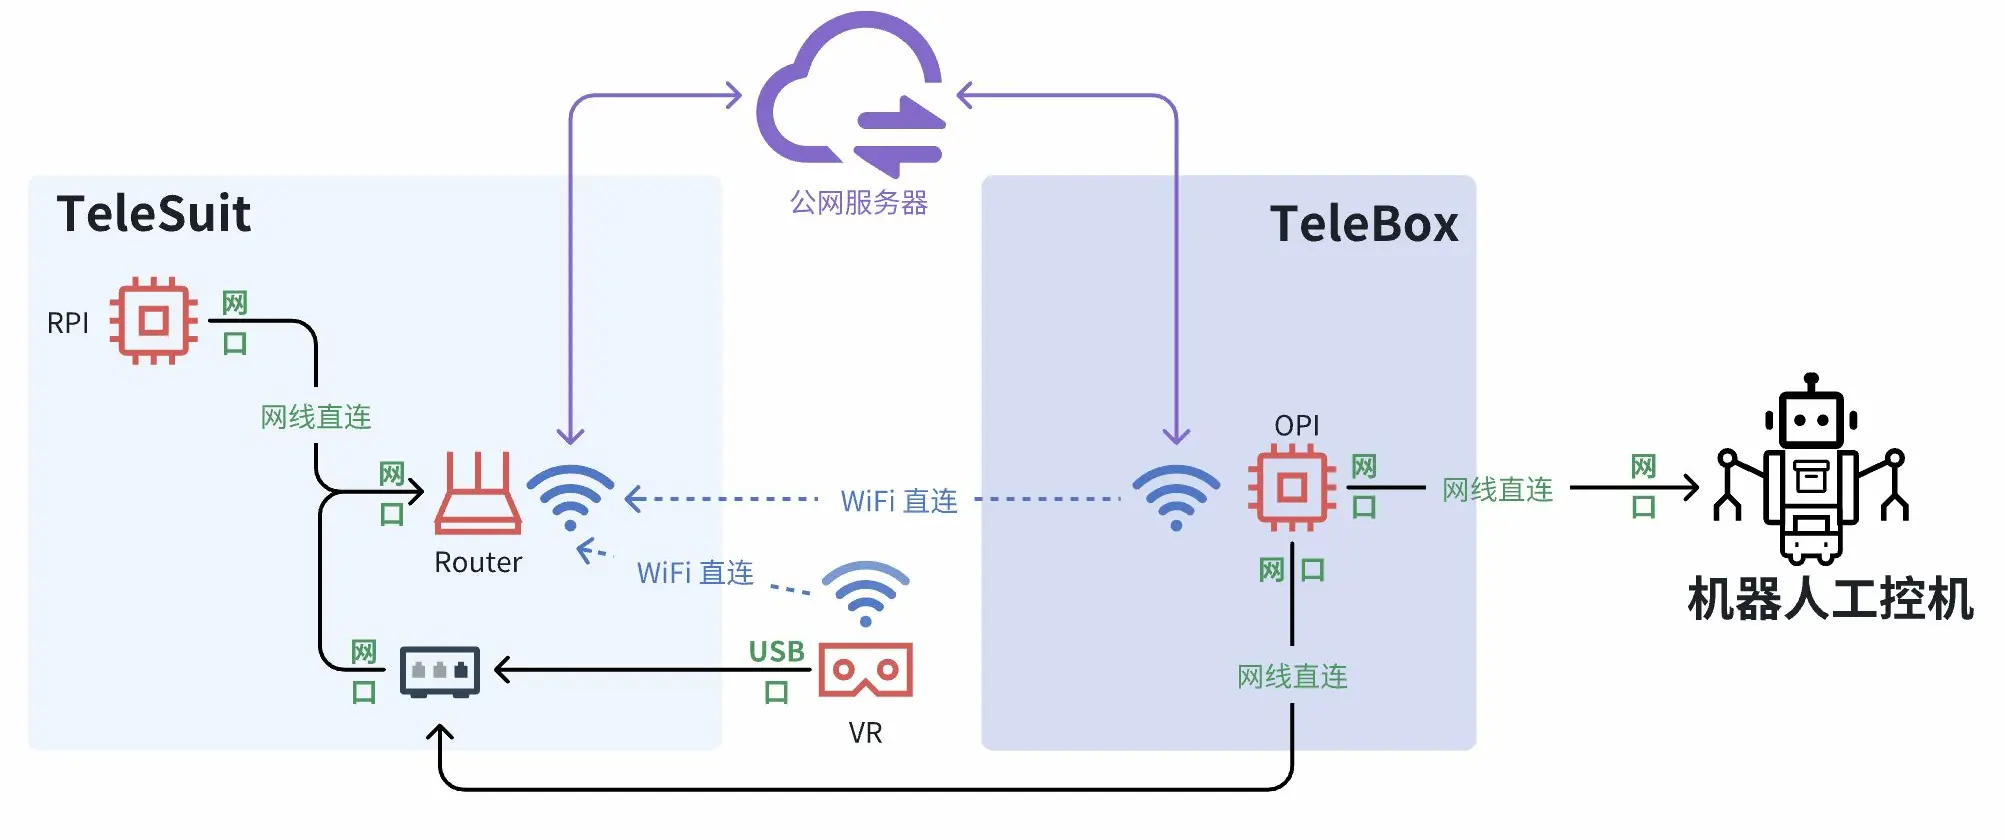
对于TeleSuit与TeleBox之间可以通过以下三种方式建立通信连接:
- 有线网直连
- Wi-Fi直连
- 通过公网服务器,实现跨网络传输,远程遥操作(待上线)
对于TeleSuit与VR,可以通过以下两种方式建立通信连接:
- Wi-Fi直连
- 有线网直连(专业版及以上)
对于TeleBox与机器人之间,只能通过有线连接,且必须通过TeleBox的交互口(可变IP)连接。
ROS话题列表
在TeleXperience内部有若干ROS2话题,您可以订阅这些消息来进行二次开发:
| 话题 | 消息类型 | 内容介绍 |
|---|---|---|
/io_teleop/joint_states | sensor_msgs/JointState | 由机器人工控机发出的关节位置反馈 |
/io_teleop/target_ee_poses | geometry_msgs/PoseArray | 机械臂末端的期望位姿 |
/io_teleop/joint_cmd | sensor_msgs/JointState | 机械臂(腰)的期望关节位置 |
/io_teleop/target_gripper_status | sensor_msgs/JointState | 夹爪的期望开合状态 |
/io_teleop/target_base_move | std_msgs/Float64MultiArray | 底盘的期望运动速度 |
/io_teleop/target_finger_joints | sensor_msgs/JointState | 灵巧手的期望手指关节角 |
/io_teleop/target_joint_from_vr | sensor_msgs/JointState | 头、升降躯干的期望关节位置 |
/io_teleop/target_joint_from_mocap | sensor_msgs/JointState | 由动捕给出的机器人关节角优化参考 |
/io_teleop/vibration_feedback | std_msgs/Float64MultiArray | 手柄的震动反馈 |
/io_teleop/vr_data | io_msgs2/VrData | VR头显与手柄消息 |
/mocap/sensor_data | io_msgs2/SquashedMocapData | 动捕信息 |
/io_fusion/tf | tf2_msgs/TFMessage | 全身动捕(人体)的tf,包括躯干四肢和惯捕手套(如有) |
/io_teleop/vibration_feedback_exo | std_msgs/Float64MultiArray | 外骨骼指尖震动反馈 |
/io_teleop/vibration_feedback_exo_during_sync | std_msgs/Float64MultiArray | 远程同步场景下的外骨骼指尖震动反馈 |
/mocap/skeleton_data | io_msgs2/SquashedSkeletonData | 外骨骼手套关节编码器数据 |
/io_fusion/tf_exoskeleton | tf2_msgs/TFMessage | 外骨骼手套的 tf,包括外骨骼所有 link 的位置与姿态信息 |
/mocap/joystick_data | io_msgs2/VrData | 输出外骨骼手指控制单元摇杆数据 |
关节命令与震动反馈
/io_teleop/joint_cmd 发布的关节命令已进行滤波和限位处理。若出现超限位报错,优先核对 URDF 与实机是否一致,以及机器人配置中的 URDF、末端执行器和映射表是否正确。
正常操控外骨骼并获得震动反馈时,请先启动同步。/io_teleop/vibration_feedback_exo 用于本地场景,/io_teleop/vibration_feedback_exo_during_sync 用于远程同步场景。开发时建议统一使用 /io_teleop/vibration_feedback_exo。
时间戳与时钟同步
自动记录的 MCAP 文件使用读取传感器数据时填入的 publish_time。TeleBox(teleopbox_app)与机器人 PC 之间没有内置的专用时钟同步服务;TeleBox 不提供 NTP Server 或 PTP Grandmaster。需要跨设备对齐时间时,可自行使用 chrony 将局域网内设备同步到同一时间服务器。
TeleBox 发布的话题使用 Linux 系统时间。经 TeleSuit 转发的话题,其时钟可能与 TeleBox 不同步;处理跨设备数据时应留意时间基准差异。
其中,io_msgs2 为艾欧定义的消息类型,您可以通过以下路径访问到原始文件:
ssh orangepi@10.42.0.3 # password:123456
cd /teleopbox_app/ros_ws/src/io_msgs2
了解上述系统架构与接口后,即可开始适配您自己的机器人,请从适配要求开始。