TeleBox 使用
系统配置
通信设置
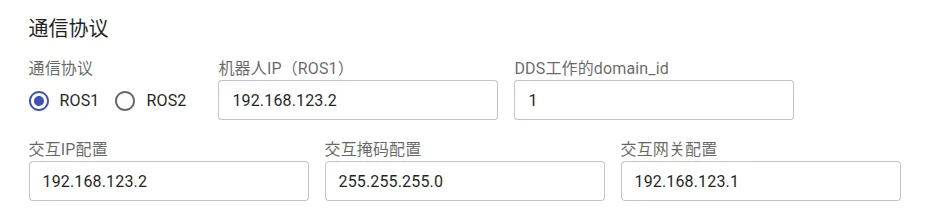
- DDS工作的domain_id: 设置设备所属的 DDS 通信域编号,用于区分不同系统间的通信范围。
- 机器人IP(ROS1模式下):指定机器人工控机在 ROS1 模式下的 IP 地址。
- 交互IP配置:配置 TeleBox 与机器人工控即通信的交互 IP 地址。
- 交互掩码配置:设置交互网络的子网掩码,确保通信设备位于同一网段。
- 交互网关配置:用于指定交互网络的默认网关,以实现跨网段访问能力。
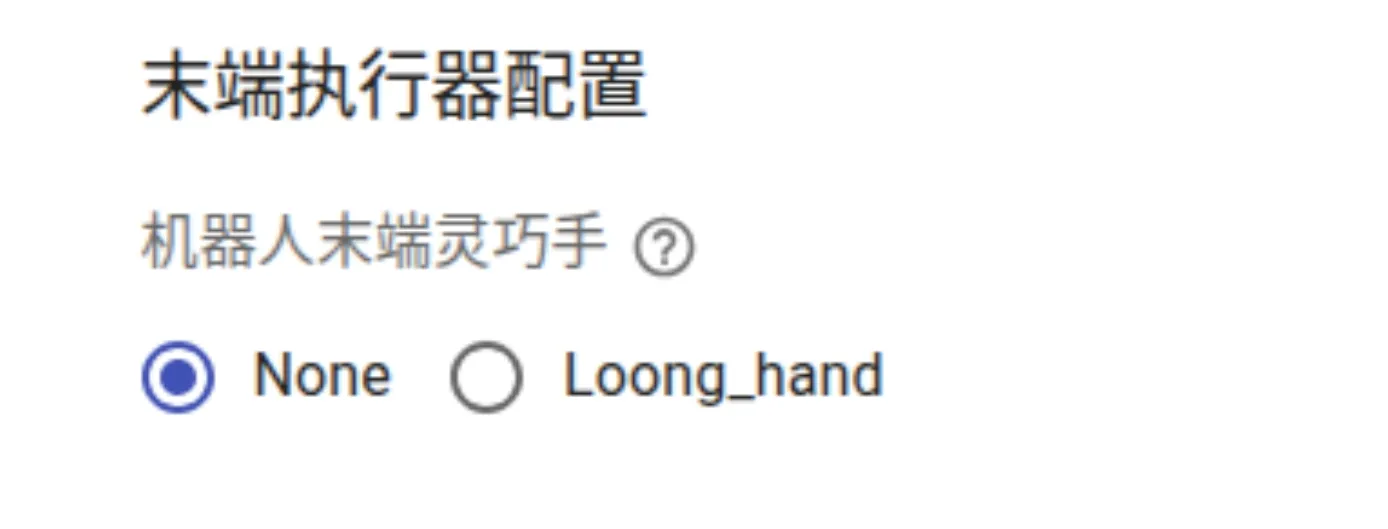
末端执行器配置
- 若设备套餐中包含动捕手套,且末端执行器为灵巧手,请根据实际配置选择对应的灵巧手型号,以实现相应控制功能。
- 若末端执行器为非灵巧手(如二指夹爪等),暂不支持该功能,请在选项中选择None。
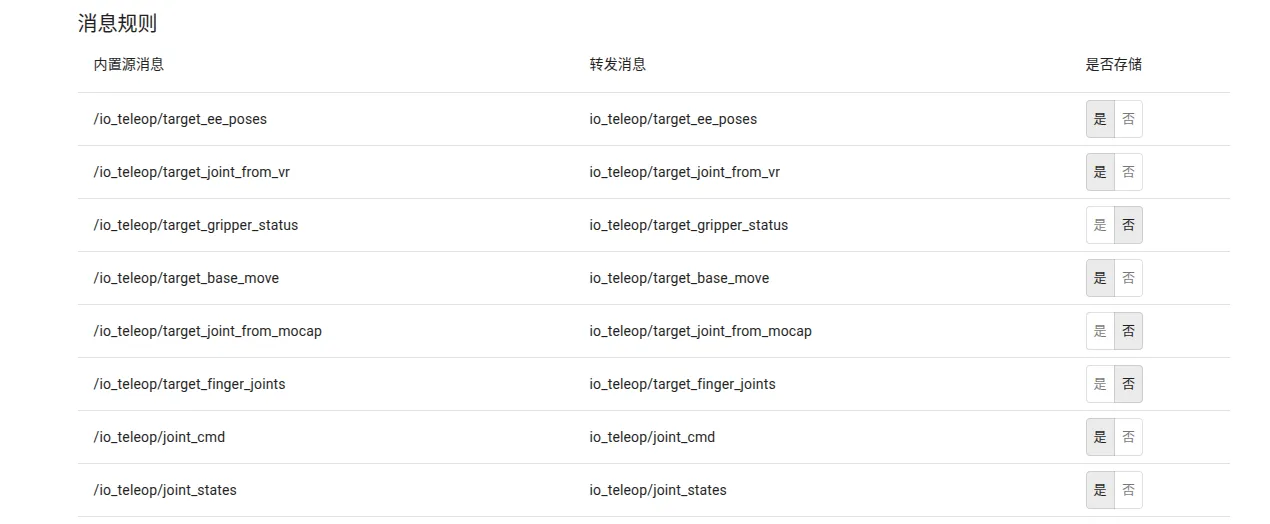
消息管理
设置消息录制时是否存储
添加相机消息
在自定义消息栏,点击编辑

选择需要添加的消息类型,填写原始消息名称和映射消息名称
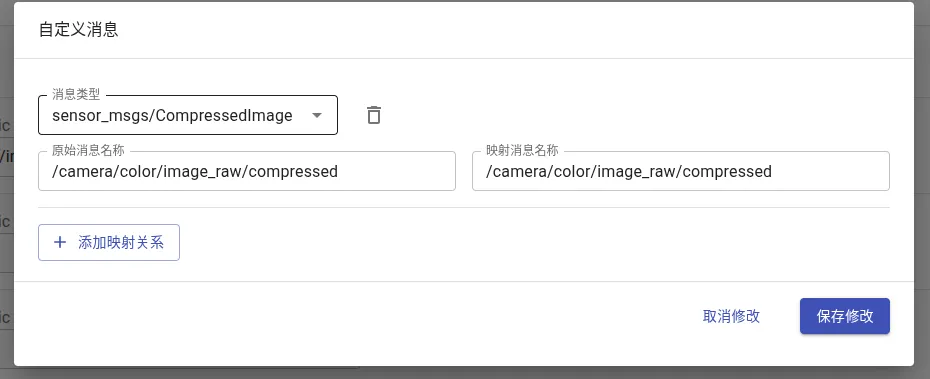
点击保存修改完成添加,
添加成功后,可在显示效果界面中选择

相机视角布局
功能废弃
此功能已废弃,不再支持。

模式切换
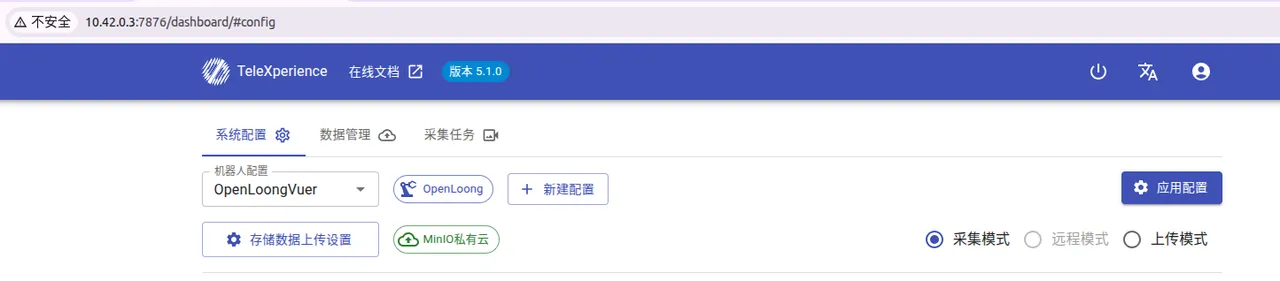
通过网页切换
选择所需模式,点击应用配置即可。
通过实体按钮切换
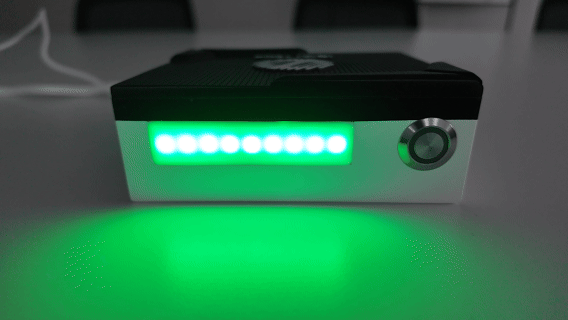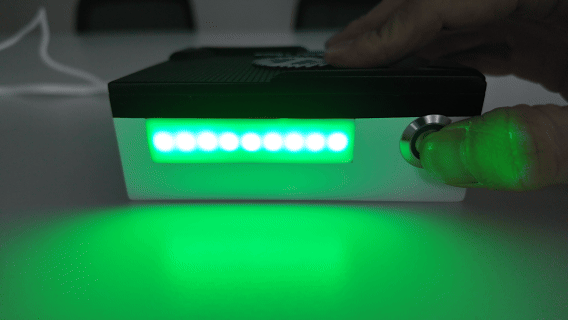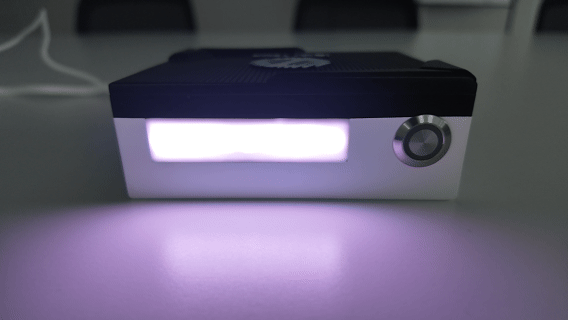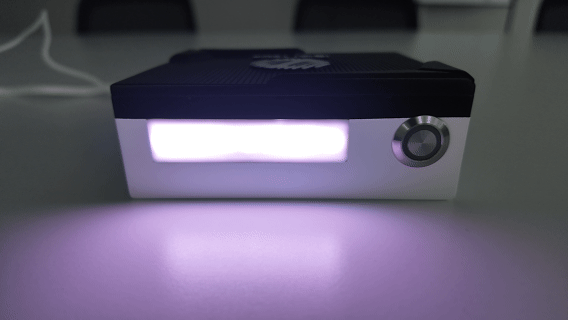
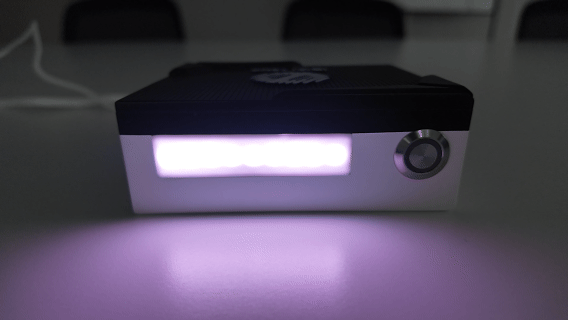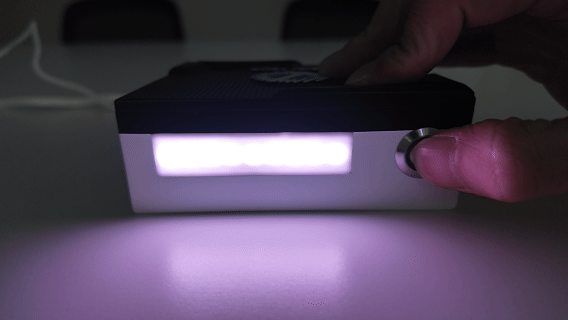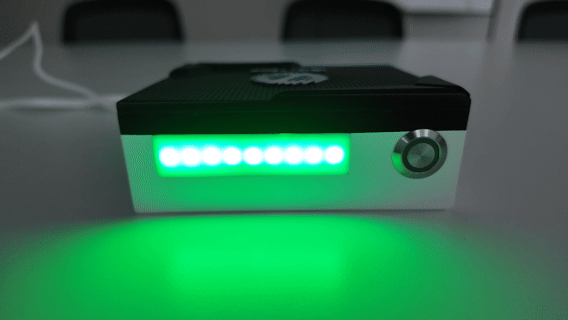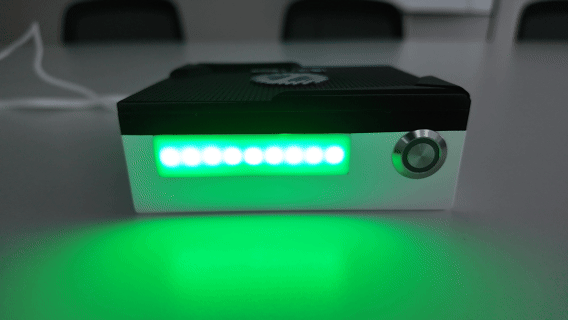
长按盒子上的实体按钮,可在上传模式与采集模式之间切换。切换前,请先按照相关章节完成网络连接设置。
数据管理
查看数据列表
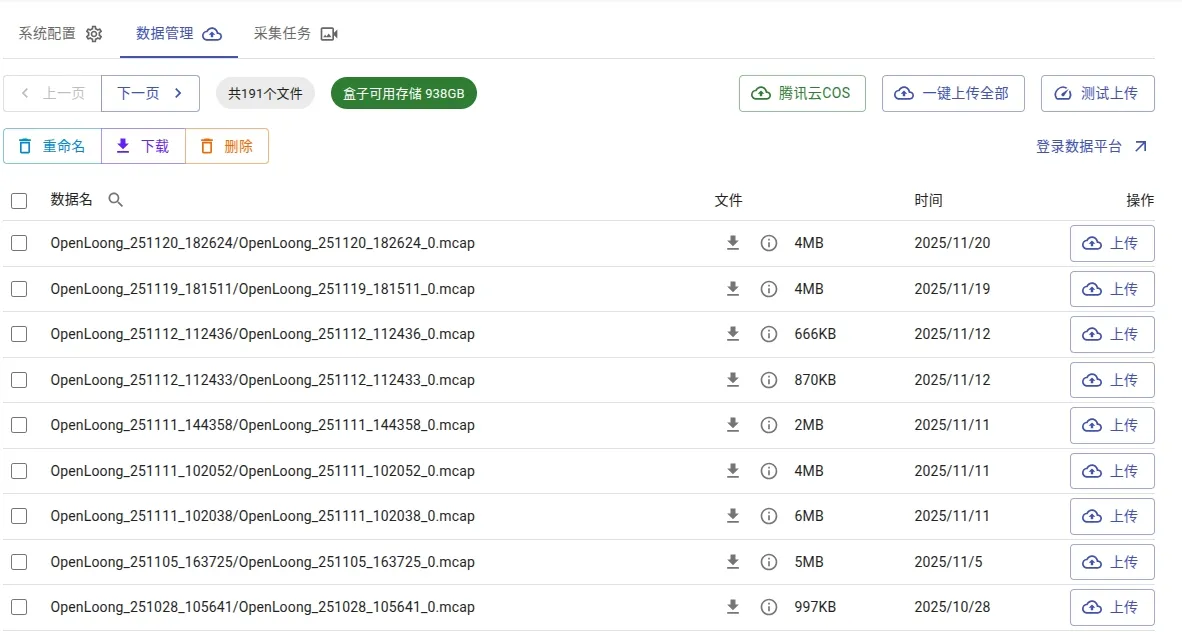
点击数据管理选项卡,查看所采集的数据。
将BOX中数据上传到平台
参考TeleBox单独连接互联网进行网络设置。
登陆平台
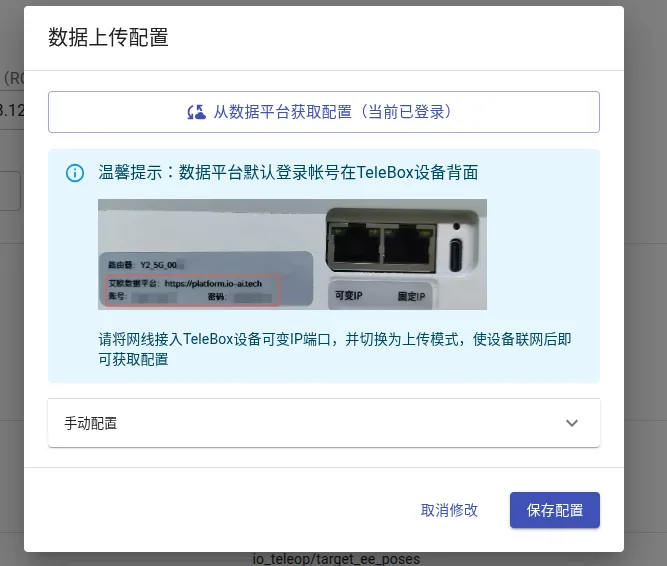
点击页面右上角的登陆,输入box设备上提供的帐号密码,登陆到数据平台。
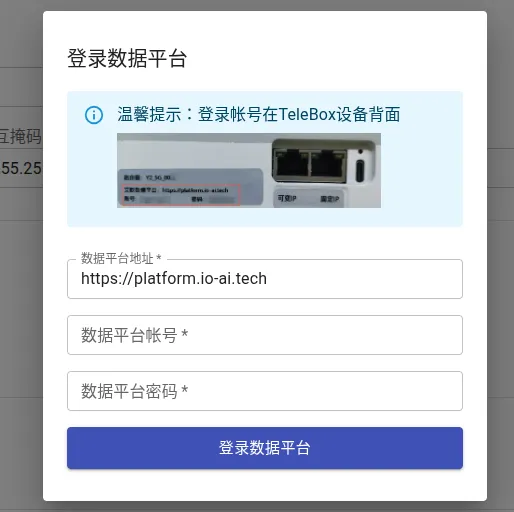
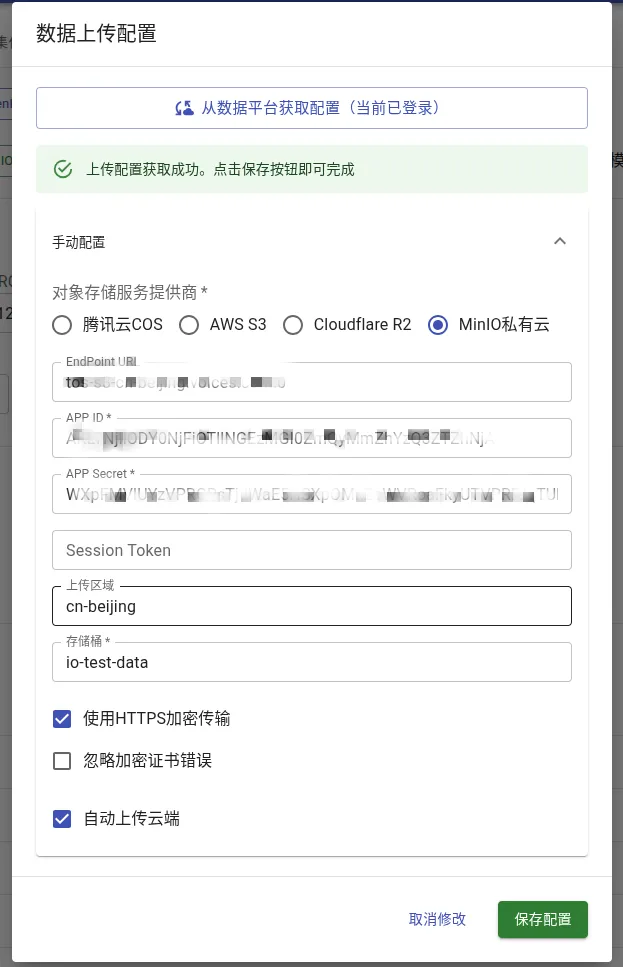
点击从数据平台获取配置,然后点击保存配置即可完成设置。
手动上传
勾选需要上传的数据后,点击上传,或者直接点击一键上传全部即可上传到数据平台
自动上传
在获取平台配置时,勾选自动上传云端,下次切换至上传模式时,数据将自动上传
下载BOX数据到本地
选中需要下载的文件,点击下载即可将数据文件保存到本地
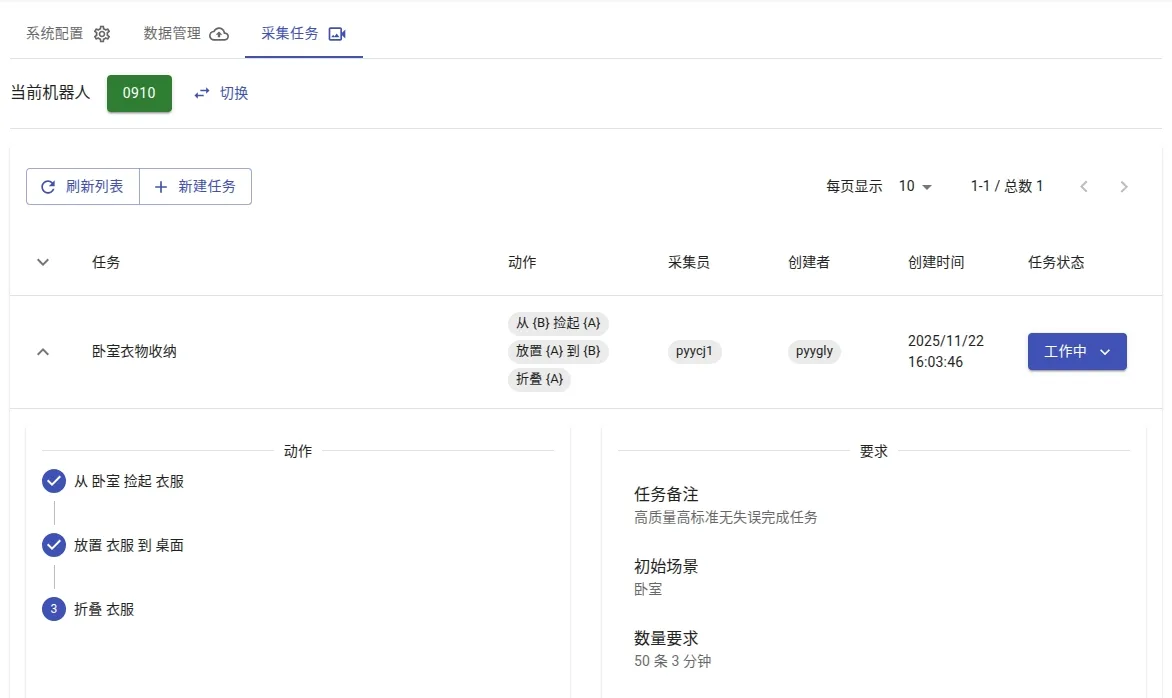
采集任务管理
提示
该功能为定制服务,相关操作需由专业团队协助完成。建议您联系销售代表获取远程功能账号,并由技术支持团队提供具体指导。