デバイス管理
デバイス管理ページでは、ロボット側の計算デバイスを登録し、監視プログラム Agent をインストールし、デバイスのリソースと映像ストリームを表示し、遠隔操作へ進みます。機種は「ロボット」ページで登録し、デバイスは「所属ロボット」フィールドで機種に紐づけます。
前提条件
| 項目 | 内容 |
|---|---|
| メニュー入口 | 管理 → デバイス |
| ルート | /devices |
| 必須権限 | デバイスを表示(デバイス一覧とデバイス詳細) |
| 関連権限 | デバイスを管理(デバイス編集)、テレオペを表示(デバイス登録記録とアクティベーション記録を読み取り)、テレオペを管理(デバイスの登録と削除) |
| 表示可能ロール | 管理者、プロジェクトマネージャー、収集者 |
| 適用ルール | 管理者はモジュール権限の制限を受けず、すべて読み書きできます。その他のロールはロール既定テンプレートに従い、ユーザー単位の上書きはロール既定より優先され、未設定のモジュールは禁止となります |
| 依存関係 | ロボット側のデバイスには Agent のインストールとネットワーク接続が必要です。遠隔操作にはインストール時の接続パスワードの有効化が必要です |
モジュール権限の設定方法はモジュール権限を参照してください。
デバイスの接続
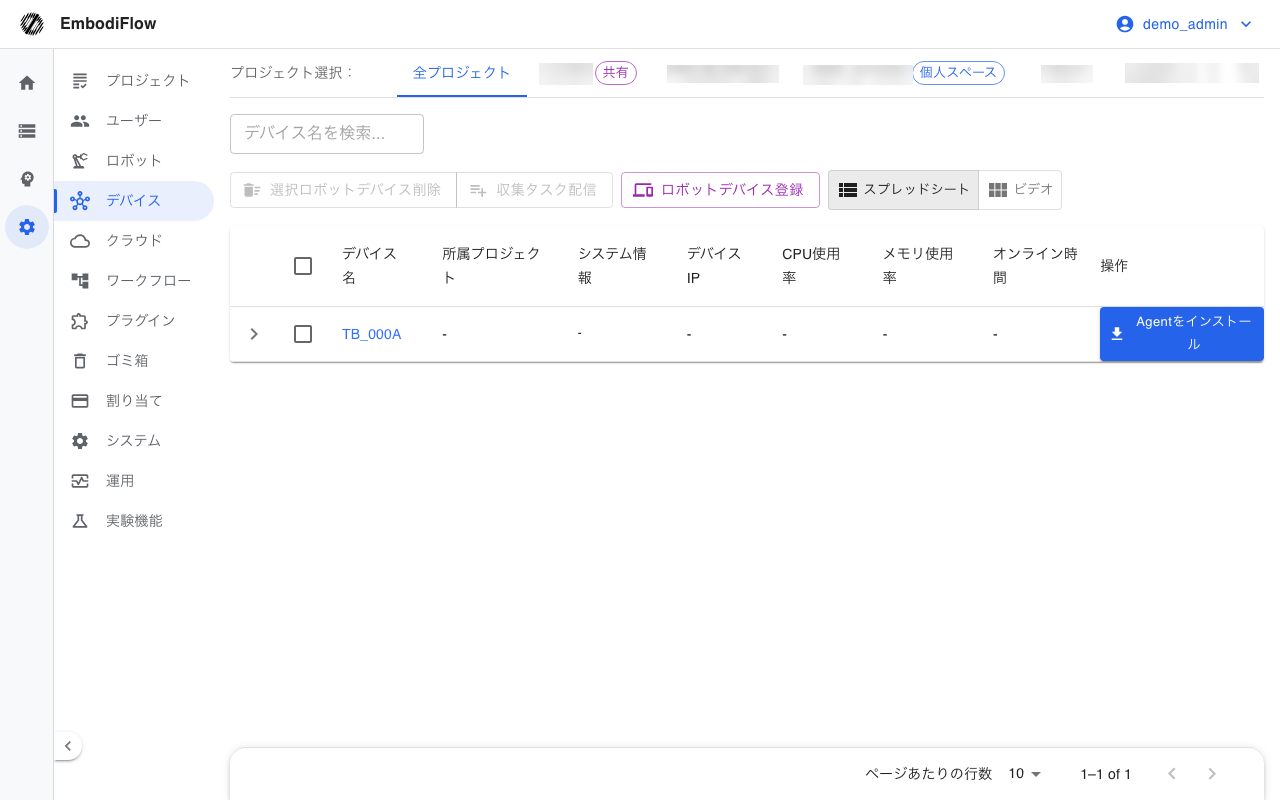
デバイスを登録した後に Agent をインストールして接続を確立します。一括操作では、選択したデバイスに対して登録・削除・収集タスクの配信を実行します。
デバイス登録
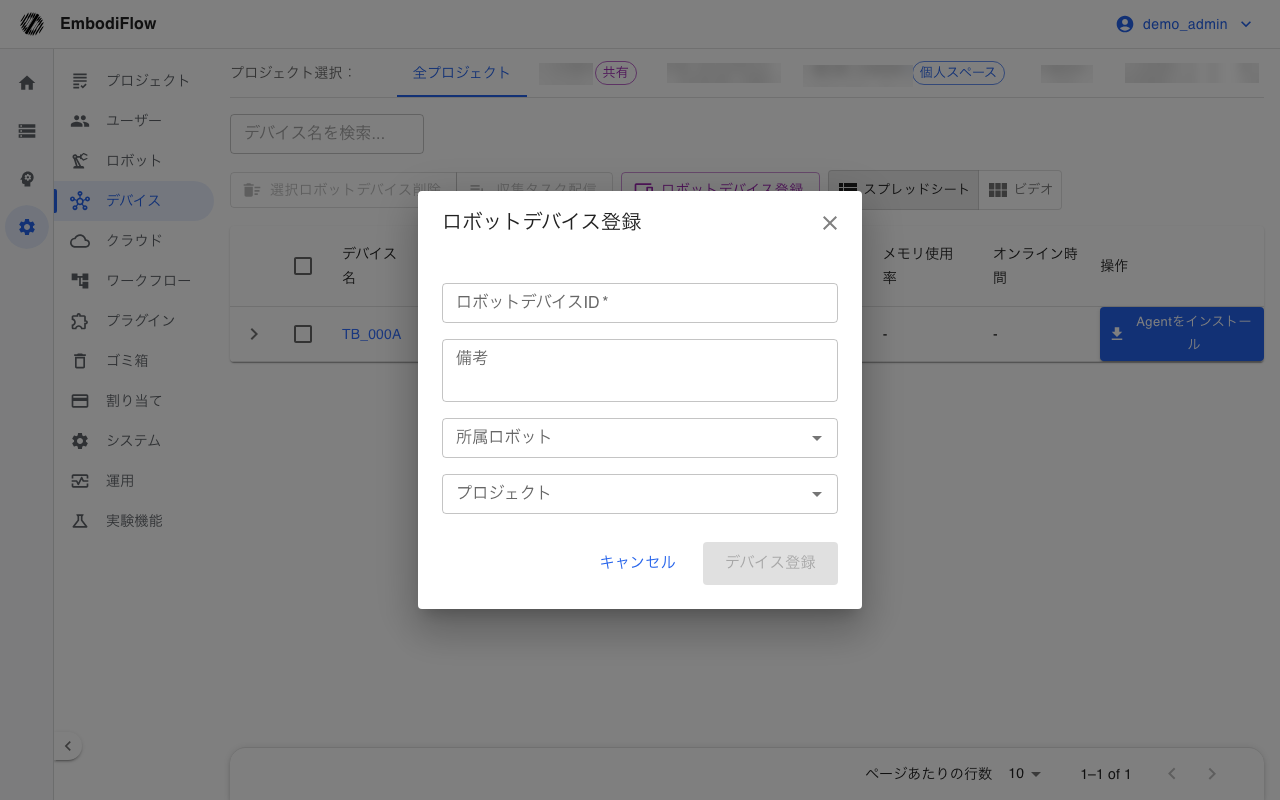
「ロボットデバイス登録」ダイアログで送信します。登録フィールドは次のとおりです。
| フィールド | タイプ | 必須 | 値と説明 |
|---|---|---|---|
| ロボットデバイス一意番号 | テキスト | はい | デバイス識別子。英字、数字、アンダースコア、ハイフンのみで、長さ 3〜128、重複不可 |
| 備考 | テキスト | いいえ | デバイスの用途や設置場所などの情報 |
| 所属ロボット | 選択 | いいえ | 「ロボット」ページで登録済みの機種に紐づけ |
| プロジェクト | 選択 | いいえ | デバイスをプロジェクトに所属させます。管理者以外はそのプロジェクトの編集権限が必要 |
登録が成功すると、システムが一意の Agent ID を生成します。これは Agent のインストールと識別に使用します。デバイス名が以前に削除され、同じアカウントで作成されていた場合、登録操作は元のレコードを復元し、元の Agent ID を保持します。
Agent のインストール
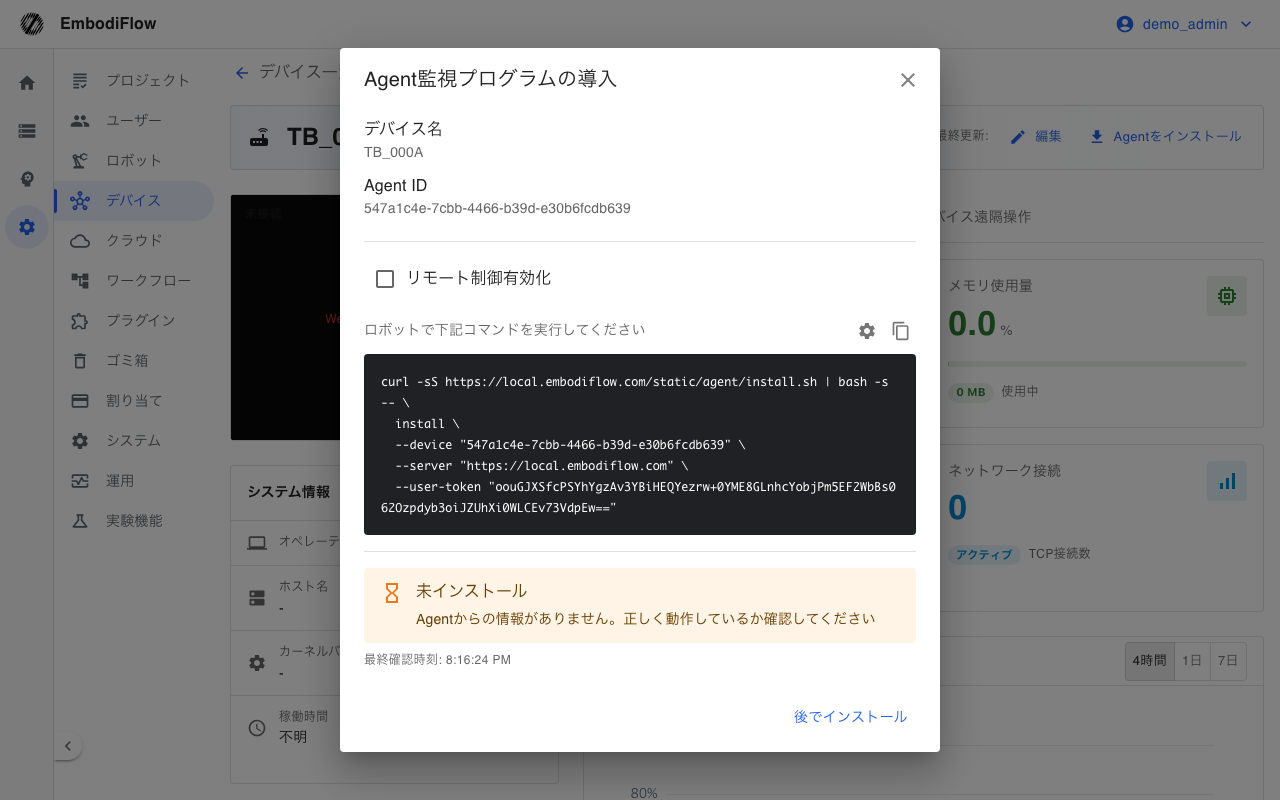
インストールダイアログにはインストールコマンドが 1 行表示され、インストールスクリプトがデバイス上で対応するバイナリをダウンロードして配置します。
| プラットフォーム | アーキテクチャ | バイナリファイル名 |
|---|---|---|
| Linux ROS2 Foxy | x64 | embodiflow-agent-foxy-amd64 |
| Linux ROS2 Foxy | ARM64 | embodiflow-agent-foxy-arm64 |
| Linux ROS2 Humble | x64 | embodiflow-agent-humble-amd64 |
| Linux ROS2 Humble | ARM64 | embodiflow-agent-humble-arm64 |
| Linux ROS2 Iron | x64 | embodiflow-agent-iron-amd64 |
| Linux ROS2 Iron | ARM64 | embodiflow-agent-iron-arm64 |
| Linux ROS2 Jazzy | x64 | embodiflow-agent-jazzy-amd64 |
| Linux ROS2 Jazzy | ARM64 | embodiflow-agent-jazzy-arm64 |
| Linux ROS1 Noetic | x64 | embodiflow-agent-noetic-amd64 |
| Linux ROS1 Noetic | ARM64 | embodiflow-agent-noetic-arm64 |
| Linux(ROS 未検出) | x64 | embodiflow-agent-lite-amd64 |
| Linux(ROS 未検出) | ARM64 | embodiflow-agent-lite-arm64 |
Agent は Linux のみをサポートします。インストールスクリプトはディストリビューションとシステムアーキテクチャに応じて対応するバイナリをダウンロードし、ROS が検出されない場合は軽量版(状態監視の報告のみで、ROS と WebRTC なし)を使用します。カスタム設定項目は次のとおりです。
| パラメータ | 既定値 | 値の範囲 | 説明 |
|---|---|---|---|
| ポーリング間隔(秒) | 300 | 1 以上 | Agent が監視データを報告する間隔 |
| 映像フレームレート(FPS) | 10 | 1 以上 | WebRTC ストリーミングのフレームレート |
| ROS_DOMAIN_ID | 空 | 0〜232 | 異なる ROS2 ネットワークを分離 |
| ROS 画像 Topic | 空 | Topic 名 | 空の場合、Agent が画像 Topic を自動で 1 つ選択 |
| 映像の最大幅 | 空 | 0 より大きい、単位はピクセル | 帯域を抑えるため映像ストリームの幅を制限 |
| 遠隔操作を有効化 | オフ | オン、オフ | 有効化する場合は接続パスワードの設定が必須 |
| 接続パスワード | 空 | 8 文字以上 | 遠隔操作時に入力するパスワード |
| Verbose ログ | オフ | オン、オフ | より詳細なログを出力 |
ダイアログは報告状態を 3 秒ごとに照会します。直近 10 分以内の報告記録が見つかると「インストール済み」と表示して照会を停止し、5 分間検出されない場合は「未インストール」と判定します。
一括操作
| 操作 | 効果 | 制約 |
|---|---|---|
| 選択ロボットデバイス削除 | 選択したデバイスを論理削除 | テレオペを管理が必要。1 件ずつ実行し、成功件数と失敗件数を報告 |
| 収集タスク配信 | 選択したデバイスに収集タスクを割り当て | デバイスが登録済みであること。収集タスクの選択が必要 |
| ロボットデバイス登録 | 登録ダイアログを開く | テレオペを管理が必要 |
デバイスの監視と遠隔操作
デバイス一覧
| 列 | 説明 |
|---|---|
| デバイス名 | デバイス詳細へ移動します。token のないデバイスは名前の後に「未アクティブ」と表示 |
| 所属プロジェクト | 「全プロジェクト」ビューで表示され、クリックするとプロジェクトで絞り込み |
| システム情報 | ホスト名、オペレーティングシステム、プラットフォーム |
| デバイスIP | 各ネットワークインターフェースの IP |
| CPU使用率 | パーセント表示。プログレスバーで表示 |
| メモリ使用率 | パーセント表示。プログレスバーで表示 |
| オンライン時間 | 直近の報告時間 |
| 操作 | 報告のないデバイスには「Agentをインストール」を表示 |
一覧は監視データを 5 秒ごとにポーリングしてオンライン状態を更新します。検索ボックスはデバイス名で照合し、テーブルビューと映像ビューを切り替えられます。
デバイス詳細
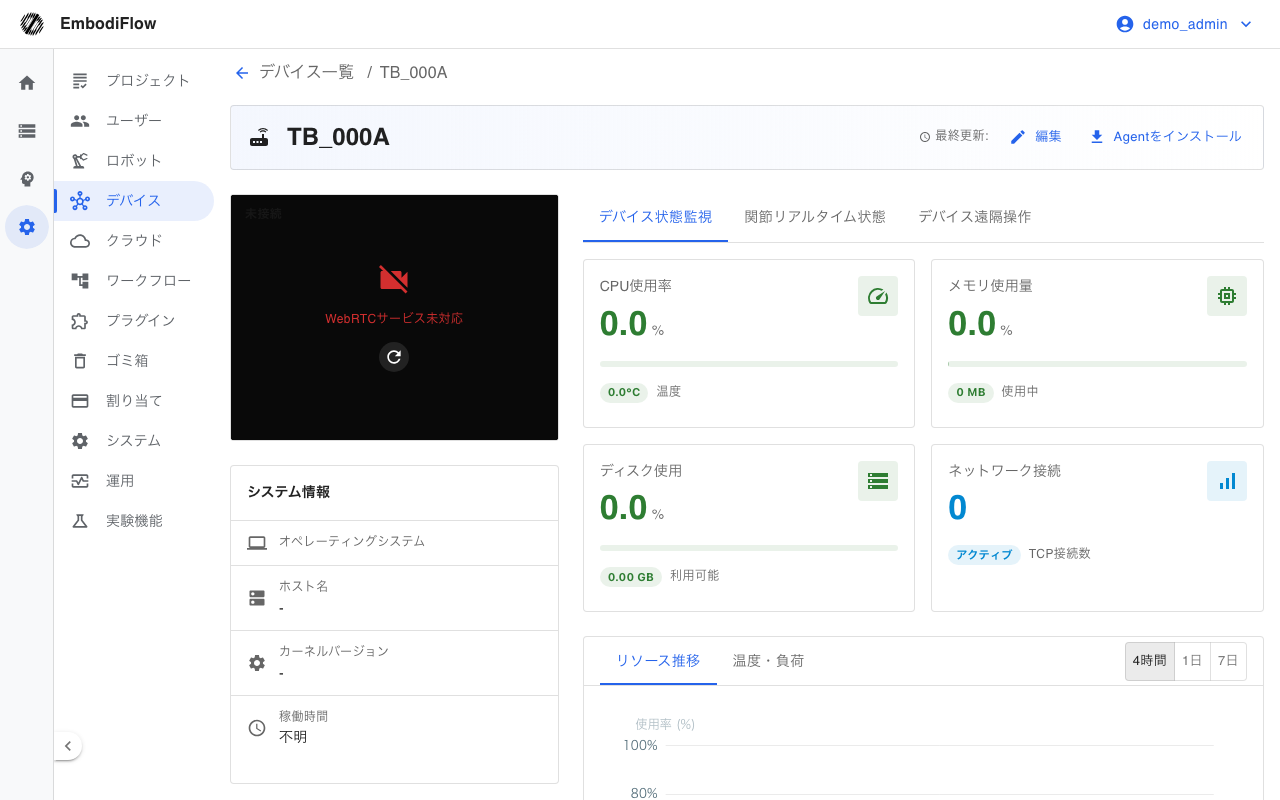
デバイス詳細は 3 つのタブに分かれ、左側のサイドバーには映像プレーヤーとシステム情報が固定表示されます。
| タブ | ルート | 内容 |
|---|---|---|
| デバイス状態監視 | /devices/{AgentID} | リソース指標カード、トレンドグラフ、システム情報 |
| 関節リアルタイム状態 | /devices/{AgentID}/states | 関節のリアルタイム状態 |
| デバイス遠隔操作 | /devices/{AgentID}/control | SSH ターミナル |
| サイドバー項目 | 内容 |
|---|---|
| 映像プレーヤー | デバイスのリアルタイム映像ストリーム |
| システム情報 | オペレーティングシステム、ホスト名、カーネルバージョン、稼働時間 |
上部には編集と Agent のインストールという 2 つの入口があります。
リソース監視
| 指標カード | 内容 |
|---|---|
| CPU 使用率 | 使用率、温度 |
| メモリ使用量 | 使用率、使用量 |
| ディスク使用量 | 使用率、空き容量 |
| ネットワーク接続 | アクティブな TCP 接続数 |
| ビュー | グラフの内容 | 期間 |
|---|---|---|
| リソーストレンド | CPU、メモリ、ディスクの使用率 | 4 時間、1 日、7 日 |
| 温度と負荷 | CPU の温度と負荷 | 4 時間、1 日、7 日 |
データは Agent がポーリング間隔で報告し、Redis ストリームに書き込まれます。デバイス詳細は 10 秒ごとに更新されます。履歴は件数で保持され、保持期間はシステムパラメータ「デバイス監視データの保持時間(時間)」で制御します。未設定の場合、コードは 168 時間保持します。
映像ストリーム
| 項目 | 説明 |
|---|---|
| 位置 | デバイス詳細の左側サイドバー |
| チャンネル | 同時接続で最大 3 路 |
| 伝送 | WebRTC。フレームレートはインストール時の映像フレームレートパラメータで決まります |
| 全画面 | 対応 |
| 状態 | 未接続時はプレーヤーがメッセージを表示し、手動で更新できます |
遠隔操作
| 項目 | 説明 |
|---|---|
| 入口 | デバイス詳細 → デバイス遠隔操作 |
| 前提 | インストール時に遠隔操作を有効化して接続パスワードを設定済みであること。WebRTC 接続が準備済みであること |
| 認証 | インストール時に設定した接続パスワード(8 文字以上)を入力 |
| 接続状態 | 未接続、接続中、認証中、暗号化接続中、切断済み、ロック中、接続失敗 |
| 認証失敗 | 残りの試行回数を表示し、失敗回数が多い場合はロックして解除までのカウントダウンを表示 |
| 切断 | 接続準備後に手動で切断できます |
制約と制限
| 項目 | 値 | 説明 |
|---|---|---|
| デバイス番号の文字セット | 英字、数字、アンダースコア、ハイフン | 長さ 3〜128、グローバルで一意 |
| Agent ID | UUID | システムが生成し、グローバルで一意 |
| Agent の対応プラットフォーム | Linux ROS2 Foxy、Humble、Iron、Jazzy と ROS1 Noetic、x64 と ARM64。ROS 未検出時は軽量版を使用 | その他のオペレーティングシステムは非対応 |
| インストール状態のポーリング | 3 秒 | インストールダイアログ内での検出 |
| 報告判定ウィンドウ | 10 分 | このウィンドウより前の報告はインストール済みとみなしません |
| インストール状態のタイムアウト | 5 分 | タイムアウトは未インストールと判定 |
| デバイス一覧の更新 | 5 秒 | オンライン状態のポーリング |
| デバイス詳細の更新 | 10 秒 | リソースとシステム情報 |
| 接続パスワードの長さ | 8 文字以上 | 遠隔操作の有効化時に必須 |
| 映像チャンネル数 | 3 路 | デバイス詳細の左側サイドバー |
トラブルシューティング
| 現象 | 考えられる原因 | 対処 | 担当 |
|---|---|---|---|
| デバイス登録が拒否される | 番号に不正な文字が含まれる、長さが範囲外、番号が別のアカウントで登録済み | 文字セットと長さのルールに従って番号を修正する | 管理者 |
| インストール後も未インストールと表示される | Agent が起動していない、サーバーアドレスが誤っている、ネットワークが不通、5 分の検出ウィンドウを超えている | デバイス上で Agent プロセスとサーバーアドレスを確認し、再起動後にインストールダイアログを開き直す | 運用、収集者 |
| 一覧でオフラインと表示される | デバイスの電源断やネットワーク切断、Agent の報告停止、報告間隔が長すぎる | デバイスと Agent の状態を確認し、ネットワーク復旧後に次の報告を待つ | 運用 |
| トレンドグラフにデータがない | 初回報告の前に表示した、履歴が保持期間を超えている | Agent の報告を待つか、保持期間のパラメータを引き上げる | 管理者 |
| 映像ストリームに接続できない | WebRTC サービスの異常、デバイス側の画像 Topic にデータがない、ネットワークが不通 | WebRTC サービスとデバイスの画像 Topic を確認し、プレーヤーを更新する | 運用 |
| 遠隔操作に接続できない | インストール時に遠隔操作を有効化していない、パスワードが 8 文字未満、WebRTC が準備できていない | Agent を再インストールして遠隔操作を有効化し、WebRTC の準備を待つ | 管理者、運用 |
| 遠隔操作でロック中と表示される | 認証の連続失敗回数が多い | ロックのカウントダウン終了後に再試行する | 管理者 |
関連ページ
| ページ | 用途 |
|---|---|
| ロボット | 機種の登録とデータセットの紐づけ |
| 収集タスク | デバイスへの収集タスクの割り当て |
| データ管理 | デバイスが収集したデータの表示 |
| モジュール権限 | ロールとユーザーのモジュール権限の設定 |
| 運用監視 | WebRTC ルームとデバイスセッションの状態 |